産業用バッテリー BMS における RS485 と CAN: OEM が適切な通信インターフェイスを選択する方法
産業用バッテリー BMS として RS485 と CAN のどちらを選択するかは、単に通信速度を比較するだけの問題ではありません。
正しい選択は、OEM 機器のアーキテクチャ、必要な更新速度、ネットワーク トポロジ、コントローラーのサポート、障害処理戦略、ソフトウェア リソース、診断ワークフローによって異なります。
さらに重要なのは、RS485 または CAN コネクタは互換性を保証しないということです。 2 つのデバイスが同じ物理インターフェイスを使用していても、ボー レート、メッセージ形式、アドレス指定、スケーリング、タイミング、またはアプリケーション プロトコルが異なるために通信に失敗する場合があります。
したがって、OEM エンジニアにとっての本当の疑問は、「RS485 対 CAN?」だけではありません。それは次のとおりです。
機器の動作寿命全体にわたって、必要なバッテリ データとコマンドを確実に交換できる通信アーキテクチャはどれですか? 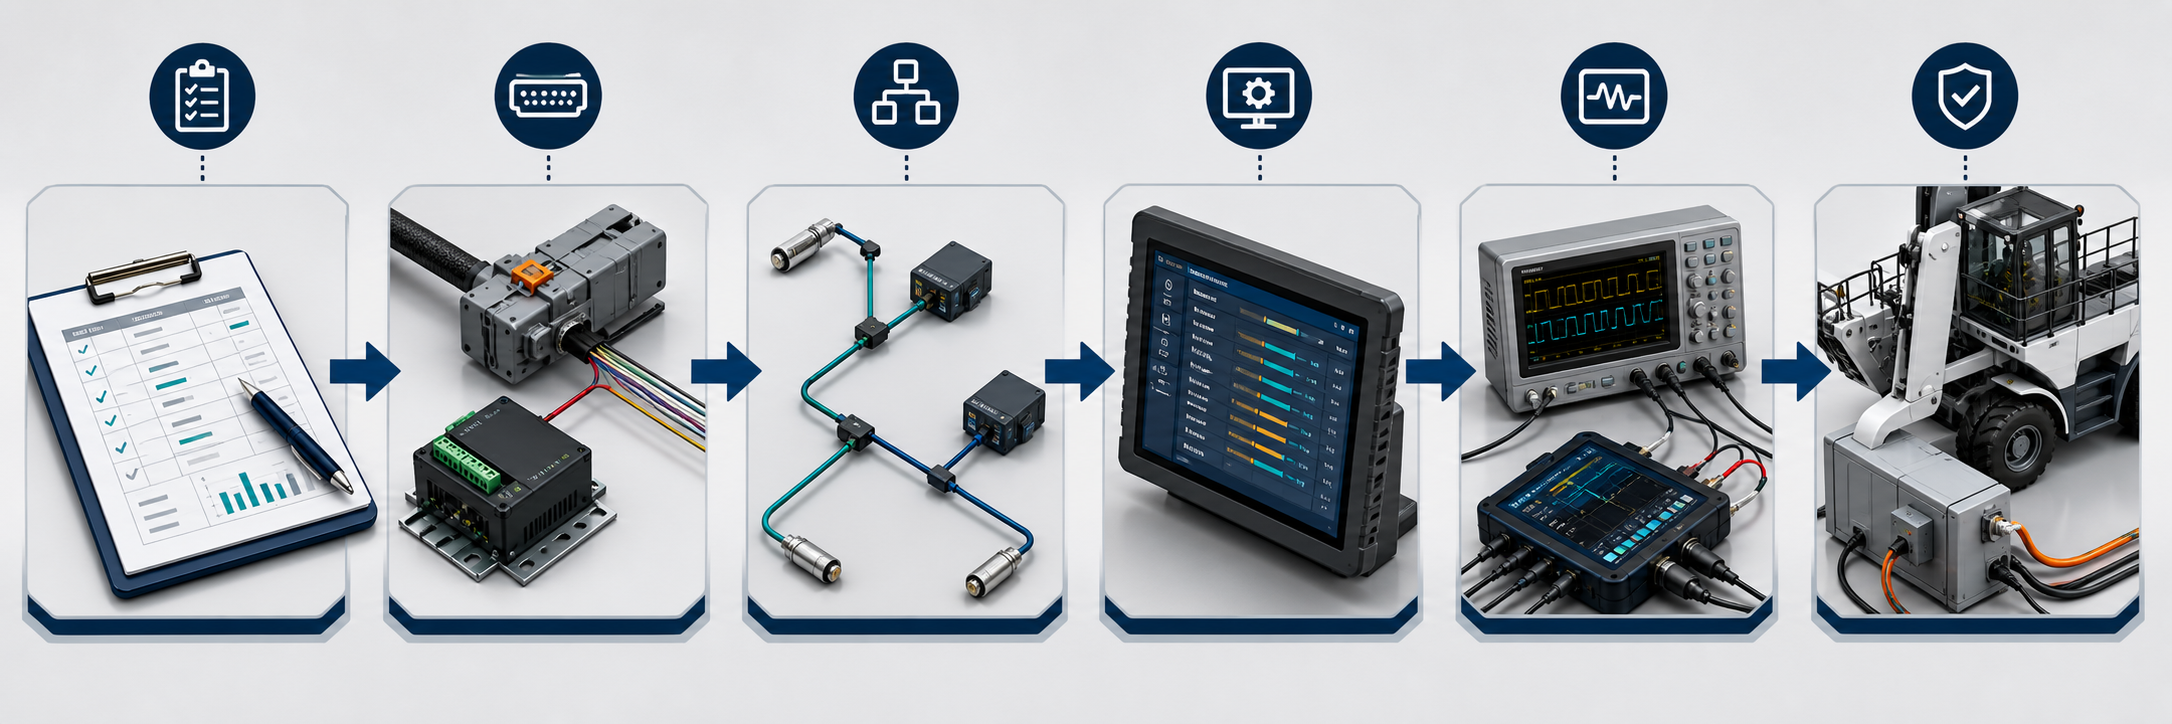
簡単な答え: RS485 または CAN を選択するのはどのような場合ですか?
RS485 は、システムが定義済みのマスター デバイス、比較的予測可能なポーリング、中程度の更新レート、および単純なポイントツーポイントまたはマルチドロップ ネットワークを使用する場合に適していることがよくあります。
CAN は、複数のコントローラーがイベント駆動型通信、メッセージの優先順位付け、分散制御、迅速な障害報告、または既存の CAN ベースのマシン ネットワークとの統合を必要とする場合に適しています。
| 選択要素 | RS485 | できる |
|---|---|---|
| 典型的な通信モデル | マスター/スレーブまたはクライアント/サーバー | マルチノードのメッセージベースの通信 |
| 共通のデータ交換 | ポーリングと応答 | ブロードキャストおよびイベント駆動型メッセージ |
| ネットワークアクセス | マスターまたはアプリケーションプロトコルによって制御される | 識別子の優先順位に基づいたメッセージ調停 |
| 統合の取り組み | 基本的なモニタリングではより簡単な場合が多い | 多くの場合、分散型リアルタイム システムに適しています。 |
| 上位層プロトコル | Modbus RTU または独自のプロトコル | CANopen、J1939、または独自のプロトコル |
| 一般的な使用方法 | 監視、設定、および監視制御 | 移動機械、ロボット、AGV、分散型コントローラー |
| 主なリスク | RS485 ハードウェアは同じですが、シリアル プロトコルが異なります | 同じ CAN ハードウェアだがメッセージ定義に互換性がない |
この比較は出発点にすぎません。最終的な決定は、機器の完全な通信要件に基づいて行う必要があります。
RS485 と CAN は同じ種類の仕様ではありません
RS485 と CAN の議論が混乱する理由の 1 つは、2 つの用語が通信システムのまったく同じ部分を説明していないことです。
RS485 は主に平衡シリアル通信用の電気インターフェイスを定義します。これは、電気信号がドライバーとレシーバーの間でどのように送信されるかを説明しますが、データが何を意味するかについては定義しません。
テキサス・インスツルメンツ社RS-485 設計ガイドRS485 は、産業用途で広く使用されている電気のみの規格として説明されています。
したがって、完全な RS485 バッテリ BMS 実装には、次のようなアプリケーション プロトコルも必要です。
-
Modbus RTU。
-
メーカー固有の登録プロトコル。
-
独自のコマンドアンドレスポンス形式。
-
別の文書化されたシリアル プロトコル。
CAN には、データリンク層と定義された物理層オプションが含まれています。 CAN コントローラは、フレーム送信、調停、エラー検出、確認応答などの機能を処理します。ただし、CAN は依然としてバッテリー データの意味を自動的に定義しません。
CAN バス バッテリー BMS は以下を使用できます。
-
CANopen。
-
SAE J1939。
-
車両または機器のメーカー独自のプロトコル。
-
バッテリーサプライヤー独自のメッセージマップ。
のオートメーションにおける CAN の概要CAN の下位層は ISO 11898 シリーズを通じて標準化されていると説明しています。デバイスがアプリケーション データを交換する方法を定義するには、依然として上位層のプロトコルが必要です。
したがって:
RS485 または CAN は、データの転送方法を定義します。 BMS 通信プロトコルは、データの意味と機器がどのように応答するかを定義します。
バッテリー BMS はどのような情報を交換する必要がありますか?
インターフェイスを選択する前に、OEM コントローラが実際に必要とする情報を定義します。
一般的な BMS データには次のものが含まれる場合があります。
-
パック電圧。
-
充電および放電電流。
-
充電状態。
-
健康状態(サポートされている場合)。
-
最小および最大セル電圧。
-
バッテリーとセルの温度データ。
-
充放電許可。
-
推奨される電流または電力の制限。
-
アラームと保護のステータス。
-
コンタクタまたはリレーのステータス。
-
充電器の接続状態。
-
ファームウェアとハードウェアのバージョン。
-
障害履歴または診断情報。
-
残りのエネルギーまたは実行時間の推定。
一部のシステムでは、次のようなホスト コントローラーからのコマンドも必要です。
-
ウェイクまたはスリープのリクエスト。
-
コンタクタ制御。
-
フォルトリセット。
-
動作モードの選択。
-
充電を有効または無効にします。
-
電流制限リクエスト。
-
サービスまたは校正コマンド。
すべての BMS がこれらの機能をすべてサポートしているとは考えないでください。必要な各信号は、必須、オプション、または診断専用として分類する必要があります。
RS485 バッテリー BMS 通信の仕組み
RS485 は通常、差動ペアを使用してシリアル データを送信します。設計に応じて、2 線式半二重または 4 線式全二重構成が使用される場合があります。
多くのバッテリー アプリケーションでは、ホスト コントローラー、ディスプレイ、ゲートウェイ、または充電器がマスターとして機能します。定義されたバッテリー アドレスにリクエストを送信し、バッテリーはリクエストされたデータを返します。
典型的なシーケンスは次のとおりです。
-
ホストはパック電圧を要求します。
-
BMS はアドレスとコマンドを検証します。
-
BMS は値とエラーチェックデータを返します。
-
ホストは、電流、温度、またはアラームのステータスを要求します。
-
ポーリング サイクルが繰り返されます。
バッテリー BMS 統合における RS485 の利点
RS485 は、次のような場合に実用的な選択肢となります。
-
OEM コントローラにはすでに RS485 ポートが含まれています。
-
システムには 1 つの明確なマスターがあります。
-
バッテリ情報は定期的なポーリングによって収集できます。
-
必要な更新速度は中程度です。
-
単純なマルチドロップ ネットワークで十分です。
-
Modbus RTU または別の文書化されたプロトコルがすでに使用されています。
-
エンジニアリング チームにはシリアル通信の経験があります。
役人Modbus仕様ページ現在の Modbus アプリケーション プロトコルとシリアル回線の実装ガイダンスを提供します。 Modbus Organization は、新しいシリアル実装について、シリアル ライン プロトコルおよび実装ガイド V1.02 を推奨しています。
RS485 の制限とリスク
RS485 では以下が定義されていません。
-
デバイスアドレス。
-
場所を登録します。
-
データのスケーリング。
-
バイトオーダー。
-
コマンドの意味。
-
ポーリング間隔。
-
タイムアウト動作。
-
障害回復。
-
セキュリティまたは認証。
これらの項目はアプリケーション プロトコルに属します。
ポーリングによって遅延が発生する場合もあります。コントローラーが複数のバッテリーと多くのレジスターを順番にポーリングする場合、最も重要な障害メッセージは、次にスケジュールされた要求まで待たなければならない場合があります。
この遅延は監視システムには許容できるかもしれませんが、高速制御ループには不適切です。要件は仮定ではなく定量化する必要があります。
CANバスバッテリーBMS通信の仕組み
CAN は、単純な宛先アドレス モデルの代わりにメッセージ識別子を使用します。デバイスは共有バスを監視し、デバイスに関連するメッセージを処理します。
複数のノードが送信を試みる場合、CAN アービトレーションにより、優先度の高いメッセージが、勝ったフレームを破損することなく続行できるようになります。このため、CAN は、複数のコントローラが時間に敏感なデータを共有する必要があるシステムに適しています。
CAN コントローラーは、組み込みのフレームレベルのエラー検出と信号伝達も提供します。これらの機能により通信の堅牢性は向上しますが、正しいシステム設計、配線、アプリケーション レベルの障害処理の必要性がなくなるわけではありません。
バッテリー BMS 統合における CAN の利点
CAN は、次のような場合に有力な選択肢となります。
-
マシンにはすでに CAN ネットワークが備わっています。
-
複数のコントローラーにはバッテリー情報が必要です。
-
障害は、ポーリング サイクルを待たずに報告する必要があります。
-
メッセージが異なれば、必要な優先順位も異なります。
-
このシステムは分散型リアルタイム制御を使用します。
-
OEM はすでに CANopen、J1939、または定義された独自のプロトコルをサポートしています。
-
バス アナライザー、DBC ファイル、または CAN 診断ツールは開発プロセスの一部です。
CAN in Automation には、次のような標準化された上位層のアプローチがリストされています。 CANopen および J1939 ベースのプロファイル。 CAN ハードウェアを選択するだけでは、これらのプロトコルのどれが使用されるかは決まりません。
CANの制限とリスク
CAN ポートは、別の CAN デバイスとの互換性を保証しません。
OEM はさらに次のことを確認する必要があります。
-
従来の CAN、CAN FD、または別のバリアント。
-
公称ビットレート。
-
識別子の形式。
-
標準または拡張識別子。
-
メッセージ識別子。
-
データ長。
-
バイトオーダー。
-
スケーリングとオフセット。
-
送信期間。
-
イベントによって引き起こされる条件。
-
タイムアウト制限。
-
ノードの起動動作。
-
障害回復。
-
必要な上位層プロトコル。
独自の CAN メッセージを使用するバッテリーは、CANopen または J1939 用に設計されたコントローラーと自動的には通信しません。
RS485 と CAN アーキテクチャ
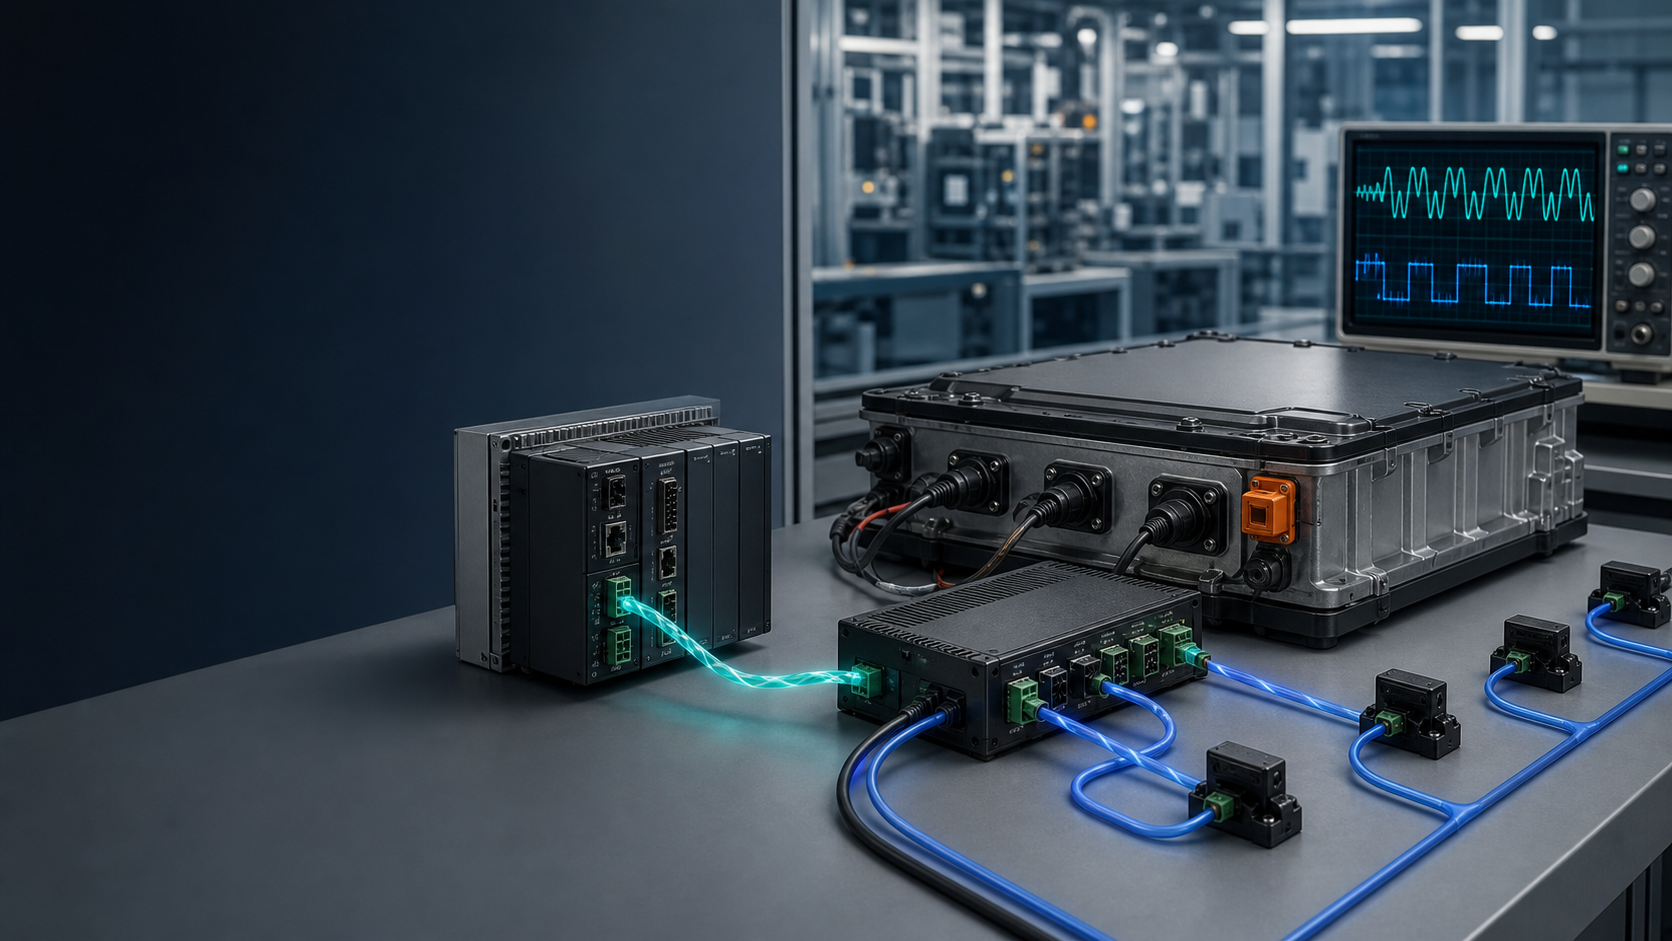
図 1. RS485 は一般に制御されたリクエスト/レスポンス通信を使用しますが、CAN は分散メッセージ送信と識別子ベースのアービトレーションをサポートします。両方に対して正確なアプリケーション プロトコルを定義する必要があります。
RS485 と CAN: OEM の詳細な比較
ネットワークトポロジ
RS485 は通常、短いデバイス分岐を備えたトランクまたはデイジーチェーン配置を使用します。 CAN は、両端に終端を備えた線形バス トポロジも使用します。
どちらのインターフェイスでもスター型配線が安全であると想定すべきではありません。長い分岐や制御されていないケーブル配線は、反射や信号整合性の問題を引き起こす可能性があります。
許可されるトポロジは以下によって決まります。
-
ケーブルの長さ。
-
ビットまたはボーレート。
-
スタブの長さ。
-
トランシーバーの特性。
-
終了。
-
ケーブルのインピーダンス。
-
電磁環境。
通信タイミング
RS485 タイミングは、多くの場合、マスターのポーリング スケジュールによって制御されます。エンジニアは、次の計算を行うことで、最悪の場合のデータ寿命を推定できます。
-
デバイスの数。
-
デバイスごとのリクエストの数。
-
フレームの長さ。
-
ボーレート。
-
応答遅延。
-
再試行回数。
-
タイムアウト期間。
CAN は通常、周期的送信またはイベントトリガー送信を使用します。エンジニアは代わりに以下を評価する必要があります。
-
バスの利用。
-
メッセージの優先度。
-
送信間隔。
-
最悪の場合の調停遅延。
-
エラーフレームの動作。
-
タイムアウト監視。
どちらのアーキテクチャも、すべての実際のシステムで自動的に高速になるわけではありません。適切に設計された RS485 プロトコルは、過負荷の CAN ネットワークよりも優れたパフォーマンスを発揮する可能性がありますが、適切に優先順位が設定された CAN システムは、長いポーリング サイクルよりも早く重大な障害を報告する可能性があります。
障害処理
RS485 の場合、アプリケーションは通常、応答の欠落、無効なチェックサム、重複アドレス、通信タイムアウトを検出する必要があります。
CAN の場合、コントローラーはフレーム レベルのエラー メカニズムを提供しますが、アプリケーションは次の場合に何を行うかを決定する必要があります。
-
必要なメッセージが届かなくなります。
-
ノードが再起動します。
-
データが古くなります。
-
バスがエラー状態になります。
-
バッテリーが保護アラームを報告します。
-
2 つのデバイスが競合する識別子を使用しています。
通信の健全性を安全な機器の応答に変換する必要があります。
診断
RS485 診断では以下が使用される場合があります。
-
シリアルターミナルソフトウェア。
-
プロトコルアナライザー。
-
レジスタ読み取りツール。
-
オシロスコープ。
-
USB-RS485 アダプター。
-
通信カウンターとログ。
CAN 診断では以下が使用される場合があります。
-
CANバスアナライザー。
-
DBC または EDS ファイル。
-
CANopen または J1939 診断ツール。
-
オシロスコープ。
-
バス負荷分析。
-
エラーカウンターとメッセージログ。
サービス チームは、選択したプロトコルに一致するツールとドキュメントを受け取る必要があります。
最も重要な互換性ドキュメント
RS485 または CAN バッテリーを承認する前に、次の項目を含む通信パッケージをリクエストしてください。
1. インターフェースの定義
-
RS485、クラシック CAN または CAN FD。
-
該当する場合、半二重または全二重構成。
-
分離インターフェイスまたは非分離インターフェイス。
-
コネクタのメーカーと部品番号。
-
ピンの割り当て。
-
ケーブルとシールドの要件。
-
基準接地要件。
2. ネットワーク構成
-
ボーレートまたはCANビットレート。
-
デバイスまたはノードのアドレス。
-
識別子の形式。
-
終了要件。
-
RS485 のバイアス要件。
-
最大ノード数。
-
推奨されるケーブル長とトポロジ。
-
起動と検出の手順。
3. メッセージ辞書
メッセージまたは登録ごとに、次のことを文書化します。
-
名前。
-
識別子またはレジスタアドレス。
-
データ型。
-
バイトオーダー。
-
スケーリング。
-
オフセット。
-
ユニット。
-
有効な範囲。
-
更新間隔。
-
読み取りまたは書き込み権限。
-
値が利用できない場合の動作。
4. アラームと保護のマッピング
BMS がレポートする方法を定義します。
-
過電圧。
-
不足電圧。
-
過電流。
-
短絡。
-
高温または低温。
-
通信障害。
-
コンタクタの故障。
-
センサーの故障。
-
サポートされている場合、セルの不均衡。
-
充電と放電の制限。
5. タイムアウトとリカバリのルール
特定:
-
データが古くなったとき。
-
許可される再試行回数。
-
タイムアウト後にホストが行うべきこと。
-
BMS がスリープから復帰する方法。
-
電源を入れ直した後に何が起こるか。
-
障害が自動的に解消されるか、コマンドが必要か。
-
ファームウェアのバージョンが互換性にどのように影響するか。
パブリック Dailymag Energy 通信オプション
Dailymag Energy の公開製品情報には、通信要件がバッテリー構成によって異なることが示されています。
公開された25.2V 10.2Ahバッテリーのページに RS485 通信のリストを示します。
公開された51.2V 108Ahバッテリーのページに、RS485 および CAN 通信のリストを示します。
これらのリストは、公開された構成に物理通信オプションが表示されていることを確認します。特定の Modbus、CANopen、J1939、または独自のプロトコルが顧客のコントローラで動作するかどうかは確認されていません。
特定のプロジェクトについては、プロトコルの互換性、メッセージのドキュメント、コネクタの定義、およびソフトウェアの動作を確認する必要があります。
購入者はより広範なレビューを行うことができますDailymag Energy 製品範囲ただし、最終的なインターフェイスは技術的なレビュー後にのみ凍結される必要があります。
正しいインターフェイスを決定する 8 つの質問
1. 既存のコントローラーはどのインターフェイスをサポートしていますか?
既存のコントローラー インターフェイスを使用すると、ハードウェアとソフトウェアの変更を減らすことができます。ただし、プロトコルの互換性を確認する必要があります。
2. バッテリーは既存のネットワークに接続されていますか?
マシンがすでに CANopen、J1939、または独自の CAN ネットワークを使用している場合は、別の CAN デバイスを追加するのが合理的である可能性があります。バッテリーがディスプレイまたはゲートウェイのみに接続されている場合は、RS485 で十分な場合があります。
3. 重要なデータはどれくらい早く到着する必要がありますか?
電流制限、温度アラーム、充電状態低下、および保護イベントに対する実際のタイミング要件を定義します。
「リアルタイム」は測定可能な要件ではありません。許容可能な最大遅延を指定します。
4. バスを共有するデバイスは何台ありますか?
バッテリー、充電器、ディスプレイ、インバーター、コントローラー、ゲートウェイ、保守ツールを検討してください。ネットワークは完全なシステムとして検討される必要があります。
5. コミュニケーションをコントロールするのは誰ですか?
単純な監視システムは、マスター制御の RS485 ポーリングでうまく機能する場合があります。分散マシンは CAN のイベント駆動型通信の恩恵を受ける可能性があります。
6. チームがすでに使用している診断ツールは何ですか?
開発チームとサービス チームは、すでに Modbus ツール、CAN アナライザー、DBC ワークフロー、またはコントローラー ライブラリを持っている場合があります。実績のあるツールを再利用すると、統合リスクを軽減できます。
7. 将来のバージョンはどのように管理されますか?
新しいデータ フィールドを追加しても、既存の機器が壊れることはありません。予約済みレジスタ、メッセージのバージョン管理、互換性ルール、およびファームウェアの識別を定義します。
8. 通信に失敗するとどうなりますか?
機器は、バッテリーデータが欠落している、遅延している、信じられない、または一貫性がない場合に安全な対応を必要とします。
この動作を定義するには、フィールド テストまで待たないでください。
6 段階の BMS 通信検証プロセス
信頼性の高い統合は、制御されたエンジニアリング段階を通過する必要があります。
ステージ 1: 必要なデータとコマンドを定義する
機器が必要とするすべての信号を特定します。それぞれを必須、オプション、または診断に分類します。
ステージ 2: 物理インターフェイスの確認
トランシーバー、コネクタ ピン、絶縁、基準接地、シールド、終端、およびケーブルの要件を確認します。
ステージ 3: ネットワークを構築する
実際のケーブル長、デバイス数、終端、分岐配置を使用して、目的のトポロジを作成します。
ステージ 4: プロトコルをマップする
識別子、レジスタ、スケーリング、バイトオーダー、メッセージタイミング、コマンド、アラーム、タイムアウトルールを実装します。
ステージ 5: 正常な状態と障害状態のベンチ テスト
テスト:
-
通常の起動。
-
バッテリーのスリープとスリープ解除。
-
コントローラーが再起動します。
-
メッセージがありません。
-
破損したフレームまたは無効なフレーム。
-
アドレスまたは識別子が正しくありません。
-
ケーブルが抜かれている。
-
バスのショートまたはオープン回路。
-
繰り返しの再試行。
-
バスの交通量が多い。
-
BMS 保護イベント。
ステージ 6: 完全なマシンを検証する
代表的な負荷、温度、電磁条件下でバッテリー、コントローラー、充電器、および機器を一緒にテストします。
図 2. 通信の検証は、要件と配線からプロトコル マッピング、ベンチ診断、完全なマシン テストを経て進められます。
一般的な BMS 通信障害
正しいコネクタ、間違ったピン配列
2 つの製品は同じコネクタ シェルを使用しても、電源、グランド、通信ピンの割り当てが異なる場合があります。視覚的な一致は互換性の証拠ではありません。
正しいインターフェース、間違ったプロトコル
独自のコマンドを使用する RS485 BMS は、Modbus コントローラでは自動的に動作しません。独自のフレームを使用する CAN BMS は、CANopen または J1939 機器では自動的に動作しません。
終了の欠落または不正確
不適切に終了すると、反射、通信エラー、または断続的な障害が発生する可能性があります。すべてのデバイスに抵抗を追加するのではなく、ネットワーク レベルで終端を確認してください。
間違ったデータスケーリング
生の値 512 は、スケーリングに応じて 51.2 V、5.12 V、またはその他の値を意味する場合があります。単位、符号付き値、バイト順序、オフセットを文書化する必要があります。
タイムアウトの不一致
ホストは、BMS の次のスケジュールされたメッセージの前にデータを無効としてマークする場合があります。あるいは、ホストが古いデータを長期間使用し続ける可能性があります。
ウェイクとスリープの競合
コントローラーが継続的な通信を期待している間、BMS は低電力モードに入る可能性があります。ウェイクソースとタイミングについて合意する必要があります。
アースと電磁ノイズ
不適切な基準接地、シールド、または絶縁により、ベンチ通信が安定しているように見えてもエラーが発生する可能性があります。実機、充電器、モータードライブ、ケーブルの配線などを使ってテストします。
セキュリティはインターフェースの上で定義する必要がある
RS485 または CAN が認証、暗号化、またはアクセス制御を自動的に提供すると想定しないでください。
CAN in Automation では、標準化された CAN データリンク プロトコルは本質的にセキュリティ対策を提供していないことに注意しています。同様に、基本的なシリアル Modbus 実装は、RS485 を使用するという理由だけで安全な通信チャネルとして扱われるべきではありません。
不正アクセスやメッセージ操作がプロジェクトの脅威モデルの一部である場合は、適切なシステム層でセキュリティを定義します。考えられる制御には次のものが含まれます。
-
認証されたゲートウェイ。
-
ネットワークのセグメンテーション。
-
安全なサービスアクセス。
-
コマンド権限。
-
ファームウェアの署名。
-
セキュアブート。
-
メッセージの鮮度チェック。
-
アプリケーション層認証。
-
物理的なアクセス制御。
セキュリティ要件は、プロトコルの統合後に追加されるのではなく、機器のアーキテクチャに含まれる必要があります。
RS485 または CAN バッテリーの RFQ に含めるべき内容
バッテリーのサプライヤーに以下を提供してください。
-
機器のタイプとコントローラのモデル。
-
必要な物理インターフェイス。
-
既存のネットワーク プロトコル。
-
ボーレートまたはCANビットレート。
-
標準または拡張 CAN 識別子の要件。
-
必要なバッテリー信号と更新間隔。
-
ホストが送信する必要があるコマンド。
-
コネクタとピン配列。
-
ケーブル長、トポロジー、ノード数。
-
絶縁、接地、およびシールドの要件。
-
アラーム、タイムアウト、および安全状態の動作。
-
必要なプロトコル ファイル、テスト ツール、検証サポート。
プロトコルがまだ選択されていない場合は、習慣でインターフェイスを選択するのではなく、制御アーキテクチャとタイミング要件を提供します。
よくある質問
1. バッテリー BMS では、CAN は常に RS485 より優れていますか?
いいえ、CAN は便利な調停、エラー処理、分散通信機能を提供しますが、RS485 はよりシンプルで、マスター制御の監視システムには十分に適している可能性があります。正しい選択は機器によって異なります。
2. 2 つの RS485 デバイスは自動的に通信できますか?
いいえ。互換性のあるボーレート、配線、アプリケーション プロトコルを使用する必要があります。両方のデバイスに RS485 ポートがあるからといって、互換性のあるコマンドやレジスタが保証されるわけではありません。
3. どの CAN バッテリでも CAN コントローラで動作できますか?
いいえ。デバイスは、互換性のあるビット レート、識別子、メッセージ定義、タイミング、および上位層プロトコルを使用する必要があります。
4. RS485 は Modbus RTU を意味しますか?
いいえ、Modbus RTU は通常 RS485 を使用しますが、RS485 は独自のシリアル プロトコルやその他のシリアル プロトコルも伝送できます。
5. CAN は CANopen のことですか?
いいえ、CANopen は CAN 上に構築された上位層プロトコルの 1 つです。他のシステムでは、J1939 または独自の CAN メッセージが使用される場合があります。
6. AGV と産業用ロボットにはどのインターフェースが適していますか?
CAN は分散型モバイル機器では一般的ですが、その答えは既存のコントローラー ネットワーク、遅延、診断、統合リソースによって異なります。 RS485 は、個別の監視バッテリ リンクに依然として適している可能性があります。
7. DBC ファイルとは何ですか?
DBC ファイルには、CAN メッセージ、識別子、信号、スケーリング、および関連情報が記述されます。これはソフトウェアや診断ツールが CAN データを解釈するのに役立ちますが、すべての独自の CAN プロジェクトがこれを提供しているわけではありません。
8. RS485 と CAN の両方に終端が必要ですか?
どちらも通常、ネットワーク設計に基づいて制御された終端を必要とします。正しい抵抗と配置は、インターフェイス、トポロジー、トランシーバーの実装によって異なります。
9. 通信インターフェイスは分離する必要がありますか?
絶縁は、接地、ケーブル長、電圧差、EMC 状態、およびシステムの安全アーキテクチャによって異なります。サプライヤーと機器エンジニアは一緒に評価する必要があります。
10. バッテリーを承認する前に何をテストする必要がありますか?
通常のデータ、タイミング、アラーム、コマンド、起動、スリープとウェイク、タイムアウト、コントローラーの再起動、ケーブル障害、高トラフィック、充電器の動作、および代表的なマシン負荷をテストします。
バッテリーがフリーズする前に通信アーキテクチャを選択してください
RS485 または CAN 通信を定義する最適な時期は、バッテリ エンクロージャ、コネクタ、および制御ソフトウェアがフリーズする前です。
データ、タイミング、障害対応の要件から始めます。次に、機器のアーキテクチャに一致する物理インターフェイス、ネットワーク トポロジ、および上位層プロトコルを選択します。
すべてのレジスタまたはメッセージを文書化し、ネットワーク全体をテストし、通信が信頼できなくなったときにマシンが何をすべきかを定義します。
Dailymag Energy は、産業機器に適合するカスタマイズされたリチウム バッテリー パックをサポートしています。プロジェクトに RS485、CAN、またはその他の BMS 通信インターフェイスが必要な場合は、提案をリクエストする前に、コントローラー情報、プロトコル要件、ピン配置、および必要なデータ リストを準備してください。
Dailymag Energy エンジニアリングおよび営業チームにお問い合わせくださいプロジェクト固有のコミュニケーションレビューを開始します。