Respuesta directa: ¿Qué debe demostrar una batería para robótica de baja temperatura?
Una batería de litio para robótica de baja temperatura debe demostrar más que el voltaje nominal, la capacidad en amperios-hora y una prueba de descarga exitosa a temperatura ambiente. Antes de su aprobación, el proveedor de la batería debe demostrar que el paquete puede arrancar y operar el robot en las condiciones de frío requeridas, suministrar la corriente continua y máxima definida sin caídas de voltaje inaceptables, aceptar la carga solo dentro de un rango de temperatura seguro, gestionar correctamente el precalentamiento o la autorización de carga, resistir fallas relacionadas con la condensación, comunicarse con el controlador del robot y repetir estos resultados en muestras destinadas a la producción.
Se trata de una investigación comercial y una decisión sobre la solicitud de cotización (RFQ) dirigida a fabricantes de robots, integradores de AMR y AGV, empresas de automatización de la cadena de frío, operadores de almacenes y compradores de equipos industriales. La pregunta clave no es simplemente "¿Puede esta batería funcionar a temperaturas bajo cero?", sino "¿Bajo qué condiciones de temperatura, carga, carga, humedad, ciclo de trabajo y recuperación se puede utilizar esta batería en mi máquina, y qué pruebas lo demuestran?".
Dailymag Energy identifica públicamente los robots industriales y el almacenamiento en frío a baja temperatura entre sus áreas de aplicación para baterías de litio. Este posicionamiento público convierte a la empresa en un contacto de ingeniería relevante para un proyecto de robótica para almacenamiento en frío, pero no garantiza automáticamente una temperatura mínima de funcionamiento, temperatura de carga, composición química, vida útil, clasificación IP ni configuración de calefacción específicas. Estos aspectos deben definirse y verificarse para el robot, el vehículo guiado automáticamente (AGV), el cargador y el lugar de instalación.
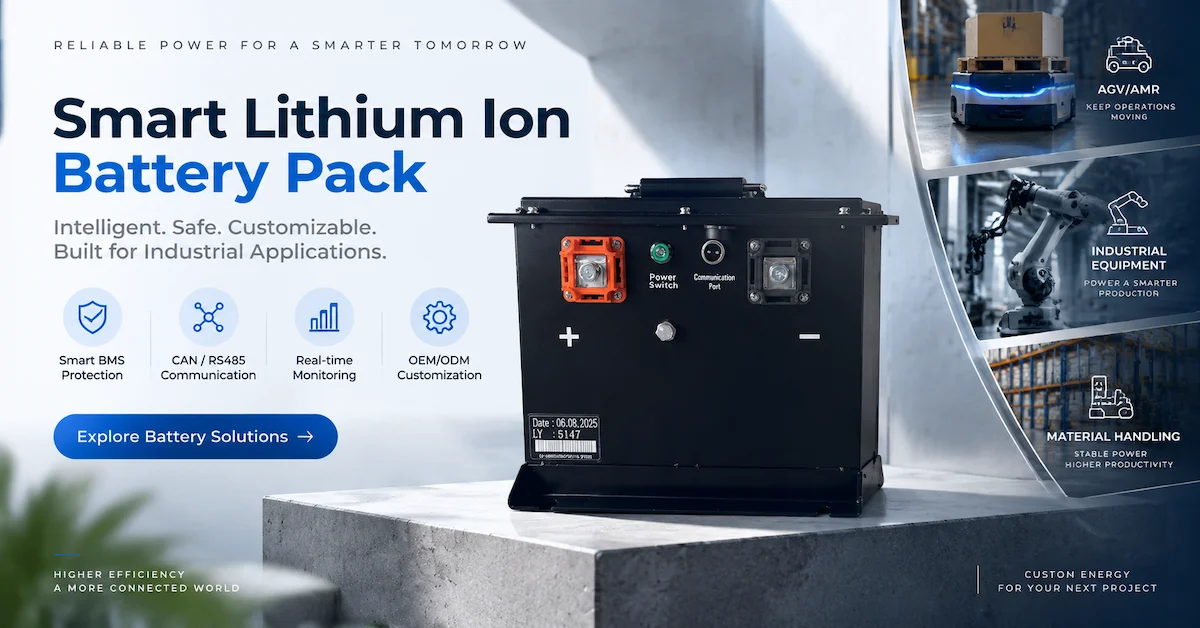
Revisión de la plataforma de baterías para robots de 51,2 V
1. Defina la misión de almacenamiento en frío antes de seleccionar la batería.
La expresión «almacenamiento en frío» es demasiado general para definir una batería. Un robot puede permanecer dentro de una cámara frigorífica, desplazarse entre zonas con temperatura ambiente y zonas frías, esperar en un muelle de carga, atravesar una cortina de aire o pasar la mayor parte de su turno en un congelador mientras se carga en el exterior. Cada situación genera un requerimiento eléctrico y térmico diferente. Por lo tanto, una batería de litio para bajas temperaturas en robótica debe especificarse en función del perfil completo de la misión, no de un único valor de temperatura ambiente.
Condiciones ambientales, de zona fría y de transición por separado
Registre la ubicación de la batería durante su funcionamiento, carga, modo de espera, mantenimiento y transporte. La temperatura de la batería puede diferir de la temperatura ambiente debido a su masa térmica, su carcasa, el aislamiento, la generación interna de calor y las restricciones de flujo de aire. Un robot que sale de una zona de carga cálida puede entrar en una habitación fría con la batería relativamente caliente. Esta transición inversa puede provocar condensación en la carcasa, los terminales, los conectores o las superficies internas. Estos cambios de temperatura pueden ser más perjudiciales que una temperatura fría estable.
| Zona de misión | Preguntas para definir | Se requiere evidencia |
|---|---|---|
| Zona de carga ambiental | ¿Dónde se realiza la carga y cuánto tiempo permanece la batería allí antes del envío? | Perfil del cargador, duración de la carga, lógica de autorización de carga y registro de la temperatura de la batería. |
| Zona de operación en frío | ¿Cuáles son las condiciones objetivo y las peores condiciones posibles durante la conducción, el izaje, el acoplamiento y el tiempo de espera? | Registro de la misión que muestra la corriente, el voltaje, la temperatura, el estado de carga (SOC), la ruta, la carga útil y la sincronización de los eventos. |
| Zona de transición o esclusa de aire | ¿Con qué frecuencia el robot cruza los límites de temperatura y humedad? | Registros de humedad, punto de rocío, temperatura superficial, condensación e inspección de conectores. |
| Almacenamiento y mantenimiento | ¿La batería se almacena dentro de la cámara frigorífica, en el vehículo o en un almacén aparte? | Estado de almacenamiento, estado de carga objetivo, comportamiento de activación y procedimiento de reinicio. |
Captura la carga como una historia basada en el tiempo.
Las bajas temperaturas modifican la importancia de los datos de corriente. Un robot puede mostrar una corriente promedio moderada mientras produce un pulso alto durante la aceleración, la corrección de la dirección, la activación del elevador, la transferencia por cinta transportadora o la salida del muelle. La resistencia interna suele cobrar mayor importancia a medida que baja la temperatura, por lo que el mismo evento del motor puede producir una mayor caída de voltaje y una mayor tensión en el BMS en condiciones de frío. Registre la corriente promedio, la corriente continua, la corriente pico, la duración del pulso, la repetición, la regeneración, el voltaje mínimo aceptable y el SOC mínimo permitido.
Para un vehículo guiado automáticamente (AGV) para almacenamiento en frío, se deben incluir cambios de carga, resistencia del suelo, operación de rampas, deslizamiento de ruedas, ciclos de elevación y paradas de control de tráfico. Para un robot móvil, se deben incluir el arranque de sensores, la carga de cálculo, la aceleración de la transmisión, el acoplamiento y la recuperación de parada de emergencia. El proveedor de baterías necesita estos eventos antes de seleccionar celdas, barras colectoras, fusibles, dispositivos de conmutación, parámetros del sistema de gestión de baterías (BMS) y controles térmicos.
2. Entienda qué cambios eléctricos se producen a bajas temperaturas.
Una batería de litio para robótica de baja temperatura no necesariamente pierde toda su energía cuando la habitación se enfría. El problema práctico radica en que la potencia disponible, la estabilidad del voltaje, la capacidad de carga y la precisión de la medición pueden variar simultáneamente. Una batería puede mostrar un estado de carga (SOC) razonable mientras el robot sufre un apagado por bajo voltaje durante un evento de alta corriente. Por ello, la validación en frío debe basarse en la misión del robot en lugar de una simple comprobación de voltaje en circuito abierto.
La caída de tensión puede convertirse en la primera señal de fallo.
Cuando aumenta la resistencia de la celda, un pulso de corriente genera una caída de voltaje mayor entre los terminales del paquete y los grupos de celdas. El controlador puede interpretar este evento como una condición de bajo voltaje, incluso cuando la batería aún tiene carga útil. El sistema de gestión de baterías (BMS) también puede detectar un desequilibrio en los grupos de celdas, una sobrecorriente de descarga o un límite relacionado con la temperatura. Los ingenieros deben medir el voltaje en las celdas, el paquete, el conector y el controlador para identificar la causa real de la caída de voltaje.
El tiempo de funcionamiento debe expresarse como energía utilizable en una condición definida.
La capacidad en amperios-hora publicada no equivale a la autonomía en cámara frigorífica. La autonomía depende del límite inferior de voltaje que acepta el robot, el estado de carga de reserva (SOC), el perfil de corriente, el intervalo de carga, el historial de temperatura y si la batería se precalienta. Una especificación fiable debe indicar las condiciones de prueba y el límite de energía utilizable. Una capacidad similar a la del modelo a temperatura ambiente no es suficiente para una flota de vehículos que requieren cadena de frío.
| Cambio observado en las condiciones de frío | Posible efecto del equipo | Qué verificar |
|---|---|---|
| Mayor resistencia interna | Mayor caída de tensión durante la aceleración o el levantamiento de cargas. | Voltaje del grupo de celdas, voltaje del paquete, voltaje del controlador, pulso de corriente y tiempo de recuperación. |
| Aceptación de cargos reducidos | La carga se retrasa, se limita o se rechaza por parte del sistema de gestión de baterías (BMS). | Regla de temperatura de carga, comportamiento de precalentamiento, autorización del cargador y condiciones de reinicio. |
| Gradiente de temperatura dentro del paquete | Un sensor o grupo de células alcanza su límite antes que el resto del conjunto. | Ubicación de los sensores, número de sensores, duración del período de enfriamiento y mapeo térmico. |
| Deriva de la medición o error de estimación | El estado de carga (SOC) parece aceptable, aunque la máquina tiene una reserva de energía insuficiente. | Puntos de referencia SOC, método de calibración en frío, integración de corriente y registros de fallos. |
3. Diseñar la estrategia de carga en función de la temperatura.
La carga es una de las diferencias más importantes entre una batería industrial convencional y una batería de litio de baja temperatura para robótica. No se debe permitir que la batería acepte la misma corriente de carga a cualquier temperatura, a menos que el fabricante de la celda y los datos de validación lo confirmen. En muchos diseños de iones de litio, la carga a una temperatura de celda suficientemente baja puede generar riesgo de deposición de litio y reducir la fiabilidad a largo plazo. Por lo tanto, la especificación de la batería debe definir una estrategia de autorización de carga, no solo un voltaje y una corriente de carga.
Utilice una máquina de estados de carga clara
Una secuencia de carga práctica en cadena de frío puede incluir un periodo de inmersión en frío, medición de temperatura, autorización de carga, precalentamiento, carga con corriente reducida, carga normal y enfriamiento posterior a la carga. Los umbrales exactos deben ser definidos por el sistema de celdas seleccionado y validados por el fabricante de la batería. No deben copiarse de otro paquete simplemente porque el voltaje nominal sea similar.
| Estado | Acción de la batería | Comportamiento del controlador y del cargador |
|---|---|---|
| Remojo en frío | Supervise las temperaturas de las celdas y del paquete sin activar la carga normal. | Muestra un estado de espera o acondicionamiento claro en lugar de un fallo genérico del cargador. |
| Solicitud de precalentamiento | Active un método de calefacción aprobado o traslade el vehículo a una zona de carga climatizada. | Proporcionar energía y tiempo para el acondicionamiento, impidiendo al mismo tiempo el funcionamiento del variador si fuera necesario. |
| Permiso de cobro | Confirme que la temperatura medida y las condiciones de la celda cumplen con la regla definida. | Inicie el perfil actual aprobado y registre el estado de los permisos. |
| Carga interrumpida | Gestiona la desconexión, el reinicio y los cambios de temperatura sin generar un estado inseguro. | Reanudar o detener según las reglas de tiempo de espera y recuperación documentadas. |
No oculte un problema de carga aumentando la potencia del cargador.
Aumentar la corriente del cargador no resuelve el problema de la temperatura. Puede incrementar el calor en cables y conectores, reducir el tiempo de carga disponible o provocar una incompatibilidad entre el cargador, el sistema de gestión de baterías (BMS) y el controlador del robot. En una flota de vehículos guiados automáticamente (AGV) para almacenamiento en frío, la solución adecuada podría ser una zona de carga climatizada, un compartimento de baterías con calefacción, una estrategia de intercambio de baterías, una corriente menor durante el acondicionamiento o un plan de ciclo de trabajo diferente. La elección debe basarse en el coste operativo real y la distribución de las instalaciones.
4. Evaluar el precalentamiento sin crear un nuevo riesgo para la fiabilidad.
El precalentamiento puede mejorar la funcionalidad de una batería de litio de baja temperatura para robótica, pero implica mayor carga eléctrica, cableado, lógica de control, interfaces térmicas y nuevos modos de fallo. El calentador puede consumir energía antes de que el robot inicie su misión. También puede generar una distribución de temperatura desigual si la fuente de calor se encuentra cerca de un grupo de celdas o de una pared de la carcasa. Por lo tanto, el diseño del precalentamiento debe evaluarse como parte integral del sistema de la batería, no como una solución posterior.
Defina la fuente de calor y la ruta de energía.
Pregunte si la energía de calentamiento proviene del cargador, de la fuente de alimentación auxiliar del robot, de la propia batería o de un entorno externo climatizado. Defina si el calentador está dentro del paquete de baterías, acoplado a la carcasa, integrado en el compartimento de la batería o proporcionado por la estación de carga. Cada opción modifica el límite de control. El sistema de gestión de baterías (BMS) podría necesitar autorizar el calentamiento, mientras que el controlador del vehículo podría necesitar impedir el movimiento hasta que la batería alcance un estado permitido.
Compruebe la uniformidad térmica y la ubicación del sensor.
Un único sensor de temperatura cerca del calentador puede indicar un valor seguro mientras que los grupos de celdas más frías se mantienen por debajo de la condición requerida. Utilice suficientes sensores para identificar las ubicaciones relevantes más frías y más calientes. La disposición final de los sensores debe registrarse en el dibujo e incluirse en el informe de prueba de muestra. El mapeo térmico es particularmente importante cuando la batería está instalada en un compartimento metálico hermético con flujo de aire limitado.
Medir el coste del precalentamiento en el modelo de misión.
Para cada ciclo, registre el tiempo de precalentamiento, la energía del calentador, la energía de tracción útil, la energía de carga y el tiempo de producción perdido. Una batería que cumple con el requisito de arranque en frío, pero consume una gran parte de su energía en el calentamiento, podría no alcanzar el objetivo de rendimiento de la flota. Compare el precalentamiento con el cambio de batería, la carga en cámara térmica, la carga de oportunidad prolongada o un paquete de baterías más grande solo después de que se conozca el costo total del sistema.
5. Adapte la arquitectura de la celda, el paquete y el BMS al robot.
La categoría técnica de “batería para bajas temperaturas” no es exhaustiva. El resultado depende del diseño de las celdas, el número de conexiones en paralelo, la ruta de la corriente, la disposición térmica, el sistema de gestión de baterías (BMS), la carcasa, el cargador y el software de control. El proveedor de la batería debe explicar qué variables son fijas para la plataforma y cuáles se pueden adaptar al robot.
La química celular debe confirmarse, no asumirse.
Las páginas de productos públicas de Dailymag incluyen especificaciones eléctricas, pero no proporcionan una declaración de composición química universal para todas las plataformas. No asuma que una batería de robot utiliza una composición química específica solo porque se llame litio, porque un competidor la utilice o porque la hoja de especificaciones muestre una clase de voltaje conocida. Solicite la composición química de la celda, el modelo de celda, el rango de operación aprobado, la regla de carga a baja temperatura, la capacidad de descarga y la información de prueba correspondiente para la configuración exacta.
El número de conexiones en paralelo afecta a la capacidad de corriente fría.
Cuando un robot requiere un pulso de alta corriente, esta se distribuye entre grupos de celdas en paralelo y la ruta de la barra colectora del paquete. Una mayor capacidad en paralelo puede reducir la carga de corriente por celda, pero también afecta las dimensiones, el peso, el equilibrio térmico, la selección de fusibles y el costo. La configuración correcta viene determinada por el perfil de carga y las limitaciones de instalación, no solo por los amperios-hora.
La protección del BMS debe coordinarse con la máquina.
Un sistema de gestión de baterías (BMS) puede proteger contra sobretensión, subtensión, sobrecorriente de carga y descarga, cortocircuitos, sobretemperatura, baja temperatura, pérdida de comunicación y otras condiciones. Lo importante es cómo funciona cada protección: umbral, retardo, histéresis, comportamiento de enclavamiento, recuperación, salida de alarma y respuesta del controlador. Un robot frío que se detiene en una intersección de pasillos necesita una estrategia de recuperación definida, no una parada inexplicable.
6. Diseño para condensación, conectores y mantenimiento de la cadena de frío
Una batería de litio para robótica de baja temperatura puede superar una prueba de inmersión en frío y aun así fallar durante la transición. El aire cálido y húmedo puede condensarse en una carcasa o conector frío cuando un robot sale de la cámara frigorífica. Las transiciones repetidas pueden afectar el aislamiento, los terminales, los sellos, los sensores, los prensaestopas, las etiquetas y la estabilidad de la comunicación. Por lo tanto, la condensación debe tratarse como una secuencia ambiental y no como una simple especificación de temperatura ambiente.
Mapear el riesgo del punto de rocío
Registre la temperatura ambiente, la humedad relativa, la temperatura de la superficie y el tiempo durante la entrada y salida de la zona fría. Inspeccione la carcasa, las caras de los conectores, los prensaestopas, los elementos de ventilación, los sujetadores y los puntos de servicio accesibles. El diseño de la batería puede requerir ventilación controlada, sellado, drenaje, una posición protegida del conector o un período de secado definido antes de la carga.
Mantenga el acceso de servicio compatible con las operaciones de la cámara frigorífica.
El reemplazo de baterías en un almacén refrigerado es diferente al reemplazo en un área de ensamblaje limpia. Los guantes, la humedad, las heladas, la visibilidad limitada y los cortos periodos de mantenimiento afectan el diseño del conector y el pestillo. Defina si los operarios pueden retirar el paquete sin abrir la carcasa principal, si la batería de reemplazo debe acondicionarse antes de la instalación y cómo el equipo de servicio confirma que el conector esté seco y bien colocado.
No afirme tener una clasificación IP sin una configuración probada.
La protección IP depende de la carcasa completa, los sellos, los prensaestopas, los conectores, el proceso de ensamblaje y las condiciones de prueba. Si la aplicación lo requiere, el proveedor debe proporcionar la clasificación y el informe correspondientes a la configuración exacta del paquete. Una declaración genérica como «batería industrial impermeable» no sustituye los requisitos ambientales específicos del proyecto.
7. Comparar los requisitos de los vehículos guiados automáticamente (AGV) para robótica y almacenamiento en frío.
Las aplicaciones de robótica y vehículos guiados automáticamente (AGV) se superponen, pero no generan los mismos requisitos de batería. Un pequeño robot móvil puede tener un alto consumo de energía en modo de espera y acoplamientos frecuentes. Un AGV para cámaras frigoríficas puede transportar una gran carga útil, operar durante turnos prolongados, utilizar carga de oportunidad y experimentar transiciones repetidas a través de esclusas de aire. La batería de litio para bajas temperaturas en robótica debe adaptarse a la clase específica de equipo, en lugar de comercializarse como un diseño universal.
| Solicitud | Pregunta sobre la batería dominante | Prioridad de validación |
|---|---|---|
| Robot móvil de interior | ¿Puede la batería mantener el voltaje y la comunicación durante los repetidos ciclos de conducción y acoplamiento? | Corriente máxima, voltaje del controlador, modo de suspensión/activación, precisión del SOC, ciclos del conector. |
| AMR para almacenamiento en frío | ¿Puede la batería soportar arranques en frío, cambios de humedad y carga restringida? | Remojo en frío, precalentamiento, permiso de carga, condensación, tiempo de ejecución de la misión. |
| Vehículo guiado automáticamente (AGV) para almacenamiento en frío | ¿Puede la batería soportar el movimiento de la carga útil y los cambios repetidos con carga de oportunidad controlada? | Corriente de tracción continua y máxima, eventos de elevación, ventanas de carga, consistencia de la flota. |
| Sistema robótico de recogida o elevación | ¿Puede la batería responder a eventos breves de alta potencia sin que se activen innecesariamente los sistemas de protección? | Corriente pulsada, caída de tensión, retardo del BMS, regeneración del actuador, recuperación de fallos. |
8. Utilice las plataformas públicas de Dailymag como referencias de selección.
Los datos públicos del producto pueden ayudar a un fabricante de equipos originales (OEM) a identificar una plataforma inicial, pero no deben considerarse como una aprobación definitiva para un robot de almacenamiento en frío. La cuestión relevante es si la plataforma puede evaluarse en función del compartimento de la batería, el perfil de carga, el cargador, la interfaz de comunicación y el plan de temperatura reales.
| Plataforma pública | Información publicada | Elementos del proyecto de almacenamiento en frío que deben confirmarse |
|---|---|---|
| Plataforma robótica de 51,2 V y 108 Ah | Tensión nominal de 51,2 V, capacidad nominal de 108 Ah, tensión de carga de 58 V, carga estándar de 20 A, descarga estándar de 50 A, descarga continua máxima de 150 A, RS485/CAN, 498 x 305 x 90 +/- 0,5 mm, aproximadamente 51,5 kg. | Química, regla de carga en frío, rendimiento de descarga a la temperatura objetivo, opción de calentador o precalentamiento, mapa de protocolos, comportamiento SOC/SOH, IP y requisitos de condensación. El campo energético público debe confirmarse antes de su uso en una solicitud de cotización. |
| Plataforma AGV de 48 V y 200 Ah | La página indica una tensión nominal de 51,2 V, una capacidad nominal de 200 Ah, una tensión de carga de 54 V, una carga estándar de 20 A, una descarga estándar de 40 A, una descarga continua máxima de 200 A, RS485, 650 x 430 x 190 mm y una energía de 9600 Wh. | Peso del paquete, rango de voltaje exacto, capacidad de corriente de mantenimiento en frío, comportamiento de carga de oportunidad, definición de datos del BMS, compatibilidad del cargador, controles de condensación e instalación mecánica final. |
Estos valores públicos son útiles como evidencia de selección, ya que demuestran que Dailymag cuenta con plataformas de robots y vehículos guiados automáticamente (AGV) orientadas a aplicaciones específicas, en lugar de simples etiquetas de voltaje genéricas. No sustituyen una especificación con control de configuración. Por ejemplo, la página del robot contiene un campo de energía que requiere confirmación, y la página del AGV no publica el peso. Un comprador prudente debería registrar estos datos como aspectos técnicos abiertos, en lugar de asumir ciertas suposiciones sin más.
La empresa describe el diseño del producto, el desarrollo de muestras, la I+D, la gestión de calidad, el embalaje, la logística y el servicio posventa. Su información de servicio también describe los controles de muestreo en cuatro etapas de producción y la gestión de calidad desde el transporte de la materia prima hasta el preprocesamiento, la producción y antes del envío. Estos son indicadores útiles del proceso para la evaluación del proveedor, pero el comprador debe solicitar el plan de inspección específico del proyecto, los registros de pruebas, la revisión de la configuración y la evidencia de validación ambiental.
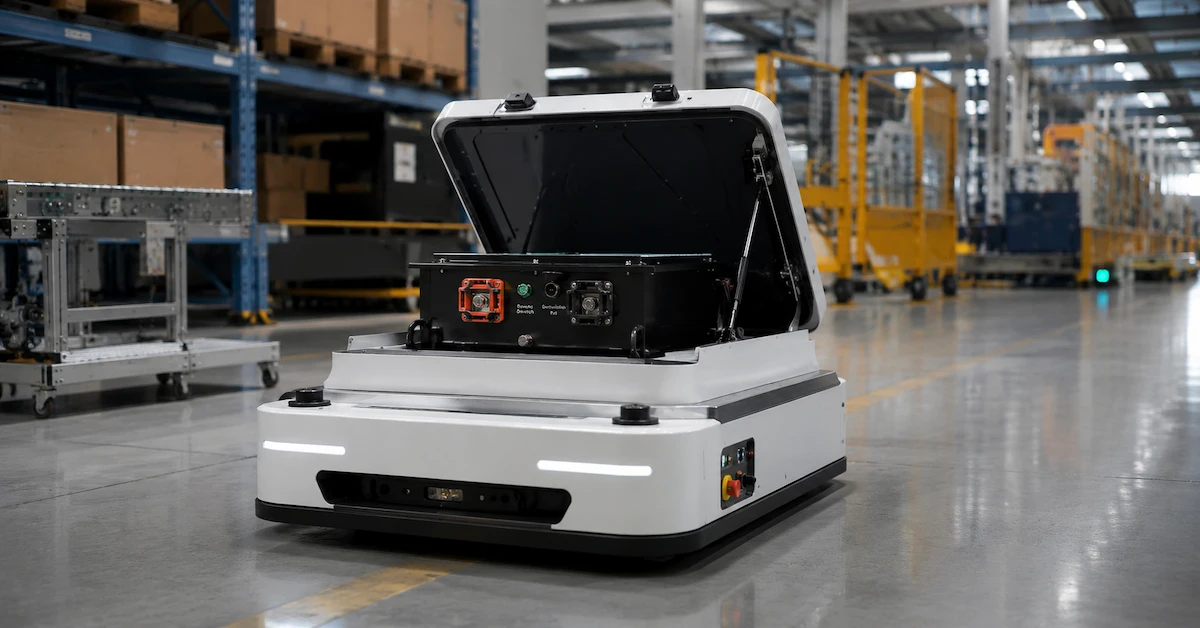
Revisión de la plataforma AGV de 48 V y 200 Ah
9. Construir una matriz de validación a bajas temperaturas.
Se debe probar una muestra siguiendo una secuencia que refleje el patrón de funcionamiento real del robot. Una sola prueba de descarga en una sala controlada no es suficiente para demostrar la idoneidad de una batería de litio para robótica a bajas temperaturas. La matriz de validación debe identificar las condiciones ambientales, el estado de carga (SOC), la carga, el estado de carga, los puntos de medición, los criterios de aprobación/rechazo y el registro de datos para cada prueba.
| Etapa de validación | Prueba recomendada | Registro requerido |
|---|---|---|
| Base | Inspección de carga, descarga, comunicación, dimensiones, peso y conectores en condiciones ambientales normales. | Especificación aprobada, calibración del instrumento, estado de carga inicial (SOC), perfil de corriente y número de serie de la muestra. |
| Remojo en frío | Sumerja el paquete y el robot hasta que la condición térmica definida sea estable. | Temperatura ambiente, temperatura de la superficie del paquete, sensores de celda o módulo, humedad y tiempo de inmersión. |
| Descarga fría | Ejecuta la misión real de conducción, elevación, dirección, computación y acoplamiento. | Corriente del paquete, voltajes de las celdas, caída de voltaje, temperaturas, SOC, alarmas y comportamiento del controlador. |
| Permiso de cargo frío | Intente cargar en el límite frío y verifique los estados de rechazo, precalentamiento, corriente reducida y carga normal. | Señal de autorización, respuesta del cargador, energía de calentamiento, umbrales, retrasos y comportamiento de recuperación. |
| Humedad de transición | Repetir las transiciones de frío a calor y de calor a frío, representativas del funcionamiento de la planta. | Condiciones del punto de rocío, condensación visible, lecturas de aislamiento, inspección de conectores y estado de la comunicación. |
| Repetibilidad | Repita la misión con varias muestras y ventanas de SOC representativas. | Variación entre muestras, identidad del lote, datos brutos, desviaciones y decisión final de aceptación. |
Prueba en más de un punto SOC
El rendimiento en frío con un SOC alto no demuestra un rendimiento cercano al límite de operación de la flota. Pruebe la condición en la que el robot normalmente inicia un turno, el SOC mínimo permitido para el funcionamiento y cualquier rango de SOC utilizado para la carga de oportunidad. Registre si la caída de voltaje de la batería, la recuperación, la estimación del SOC y el comportamiento de protección se mantienen dentro de los límites aceptables en cada punto.
Pruebe el cargador y el controlador juntos.
El cargador, el sistema de gestión de baterías (BMS) y el controlador del robot forman un bucle de control. El cargador puede esperar una señal de autorización, mientras que el BMS puede esperar una condición de temperatura o una confirmación de comunicación. Pruebe la carga normal, la carga interrumpida, la desconexión del conector, el reinicio del cargador, el rechazo por baja temperatura, la finalización del precalentamiento y la recuperación tras un fallo. Una batería que funciona en un cargador de banco puede no funcionar con el cargador de la flota.
10. Confirme la evidencia de fabricación antes de aumentar la escala.
Un prototipo de baja temperatura puede ser aprobado porque fue construido cuidadosamente por un ingeniero, mientras que la configuración de producción posterior modifica un lote de celdas, la ubicación del termistor, el recorrido del cableado, el conector, el sellado de la carcasa o un parámetro del sistema de gestión de baterías (BMS). Por lo tanto, la evidencia de fabricación debe vincular la muestra validada con el proceso de producción.
Solicite una identidad de producto controlada.
La identidad aprobada puede incluir el número de modelo, la revisión de las especificaciones eléctricas, el plano mecánico, el modelo de celda, la revisión del hardware y el firmware del BMS, el conector, el cable, la carcasa, la etiqueta, el embalaje y el plan de pruebas. Cada orden de producción debe hacer referencia a la misma definición controlada. Si un componente deja de estar disponible, el proveedor debe indicar si la sustitución requiere la revisión de la documentación, pruebas de muestra o una nueva validación del robot.
Puntos de control del proceso de revisión
Para un proyecto que requiera una batería de litio de baja temperatura para robótica, pregunte cómo la fábrica controla la recepción de materiales, la selección de celdas, la soldadura, el aislamiento, la instalación de sensores, la programación del sistema de gestión de baterías (BMS), el ensamblaje de la carcasa, el sellado, la carga, el envejecimiento, las pruebas de fin de línea, el embalaje y el envío. Solicite los criterios de aceptación en lugar de una simple declaración como «control de calidad estricto».
Separar la planificación de las promesas de entrega
La información de servicio público de Dailymag indica un plazo aproximado de 15 a 30 días hábiles para la personalización estándar y de 45 a 60 días hábiles para proyectos que requieren mayor investigación, desarrollo y pruebas. Estos son rangos de tiempo estimados, no garantías absolutas. Los proyectos que requieren bajas temperaturas pueden necesitar muestras adicionales, pruebas ambientales, integración del cargador, modificaciones mecánicas y la aprobación del comprador. El presupuesto debe especificar las suposiciones, la disponibilidad de materiales, la cantidad de muestras, el alcance de las pruebas, el embalaje y las condiciones de envío.
11. Prepare una solicitud de cotización para una batería robótica de baja temperatura.
Una solicitud de cotización (RFQ) eficaz evita que los proveedores presenten interpretaciones diferentes de la misma batería. Envíe la siguiente información a cada proveedor potencial y exija que se muestren claramente todas las suposiciones, excepciones y cuestiones pendientes.
- Identificación del equipo: Modelo de robot o AGV, carga útil, sistema de accionamiento, mecanismo de elevación, ruta, velocidad, aceleración, ciclo de trabajo y lugar de despliegue.
- Perfil de temperatura: Temperatura de funcionamiento, temperatura de carga, temperatura de almacenamiento, tiempo de transición, humedad, exposición al punto de rocío y duración requerida del período de reposo en frío.
- Requisitos eléctricos: tensión nominal, ventana de tensión permitida, capacidad, corriente media, corriente continua, corriente pico, duración del pulso, repetición, regeneración y tensión mínima del controlador.
- Objetivo de tiempo de ejecución: Duración del turno, ciclos de misión, estado de carga de reserva, ventana de oportunidad de carga, energía de precalentamiento prevista y estrategia de intercambio de baterías, si procede.
- Detalles del cargador: Modelo del cargador, voltaje de salida, corriente máxima, conector, algoritmo de carga, comunicación, comportamiento de acoplamiento y si el cargador admite el acondicionamiento.
- Diseño térmico: Fuente de calor, potencia de calentamiento, ubicación de los sensores, aislamiento, interfaz térmica, gradiente de temperatura permitido y propiedad del control entre el BMS y el vehículo.
- Requisitos del BMS: Funciones de protección, umbrales, retardos, histéresis, recuperación, comportamiento de activación/suspensión, alarmas, definición de SOC, definición de SOH y reglas de restablecimiento de fallos.
- Comunicación: Interfaz física RS485 o CAN, propietario del protocolo, mapa de mensajes, unidades, frecuencia de actualización, tiempo de espera, permisos, revisión del firmware y prueba de aceptación del controlador.
- Paquete mecánico: Dibujo del compartimento de la batería, envolvente, puntos de montaje, posición del conector, enrutamiento de cables, espacio libre para el mantenimiento, límite de peso, centro de gravedad y método de extracción.
- Protección ambiental: Secuencia de condensación, exposición al agua, método de limpieza, vibración, impacto, polvo, sellado, ventilación y cualquier prueba IP requerida.
- Plan de validación: cantidad de muestras, cámara frigorífica o prueba in situ, disponibilidad del robot, perfil de la misión, instrumentos, formato de datos brutos, límites de aprobación/rechazo y proceso de aprobación de desviaciones.
- Plan comercial: Cantidad de prototipo, cantidad piloto, cantidad mínima de pedido prevista, previsión anual, calendario de lanzamiento, embalaje, país de destino, Incoterm, documentación y fecha de producción prevista.
Envíe fotografías del compartimento de la batería, la etiqueta del cargador, información del controlador, registros de corriente del motor, datos ambientales y cualquier historial de fallas en campo. Si un valor es desconocido, márquelo como tal en lugar de adivinarlo. Esto permite al equipo de ingeniería diferenciar los requisitos confirmados de las suposiciones y presupuestar correctamente el alcance del desarrollo.
Revisión de los servicios de desarrollo de baterías del fabricante de equipos originales (OEM)
12. Señales de alerta antes de aprobar una batería de almacenamiento en frío
- El proveedor recomienda una batería con voltaje y capacidad nominales, sin preguntar por la misión en frío, el lugar de carga ni el perfil de corriente.
- La expresión "baja temperatura" se utiliza como etiqueta de marketing sin definir la temperatura de funcionamiento, la temperatura de carga, las condiciones de almacenamiento ni la duración de la prueba.
- El proveedor promete la carga a baja temperatura sin explicar la norma que permite la carga, el método de precalentamiento ni las pruebas de la celda.
- La corriente máxima se indica sin tener en cuenta la duración del pulso, la repetición, el estado de carga (SOC), la temperatura, la caída de tensión ni las condiciones del cable y del conector.
- El sistema de gestión de baterías (BMS) dispone de un sensor de temperatura, pero el proveedor no puede mostrar su ubicación, calibración ni su relación con el grupo de celdas más frías.
- RS485 o CAN se presenta como prueba de compatibilidad sin un documento de protocolo, un mapa de mensajes ni una prueba del controlador.
- El cargador se selecciona únicamente a partir del voltaje nominal, sin realizar ninguna prueba de carga interrumpida, rechazo de temperatura o recuperación.
- El proveedor no dispone de un plan de pruebas de condensación o de humedad de transición para un robot que se desplaza repetidamente entre zonas cálidas y frías.
- Un parámetro de producto público se copia en la solicitud de cotización aunque su unidad, cálculo de energía, peso o revisión requiera confirmación.
- Se permiten cambios en la celda, el BMS, el firmware, el conector, el calentador, la carcasa o el sellado sin necesidad de revisión ni revalidación.
Un punto pendiente no implica automáticamente el rechazo del proveedor. Los proyectos de cadena de frío suelen comenzar con datos incompletos. El proveedor más sólido es aquel que identifica la deficiencia, propone una medición o prueba, asigna responsabilidades y actualiza la especificación controlada cuando se conoce la respuesta.
Preguntas frecuentes
¿Qué es una batería de litio de baja temperatura para robótica?
Se trata de un paquete de baterías de litio diseñado y validado para robótica que opera en un entorno de baja temperatura definido. La definición debe incluir descarga, carga, almacenamiento, humedad de transición, comportamiento del BMS, instalación mecánica y comunicación. La frase por sí sola no define una clasificación de temperatura universal.
¿Se puede utilizar una batería de robot estándar en un vehículo guiado automáticamente (AGV) para almacenamiento en frío?
Es posible, pero no debe darse por sentado. La batería debe verificarse en función de la carga útil del AGV, el perfil de corriente, el intervalo de carga, el compartimento de la batería, la comunicación, las condiciones de enfriamiento, la humedad de transición y el tiempo de funcionamiento previsto. Una plataforma estándar puede ser un buen punto de partida, mientras que el paquete final podría requerir modificaciones térmicas, mecánicas, del sistema de gestión de baterías (BMS) o del cargador.
¿Las bajas temperaturas reducen la duración de la batería?
Puede reducir el tiempo de funcionamiento útil debido a que la caída de tensión, la resistencia interna, las restricciones de carga, los requisitos de reserva y los límites del BMS afectan la energía que el robot puede utilizar de forma segura. El valor correcto del tiempo de funcionamiento debe medirse bajo la misión definida, considerando el estado de carga (SOC), la temperatura, la carga útil y la estrategia de carga.
¿Se pueden cargar las baterías de litio por debajo de cero?
La autorización de carga depende del sistema de celdas seleccionado y de su estrategia de control validada. El paquete puede rechazar la carga, reducir la corriente o requerir precalentamiento. No utilice una declaración de temperatura genérica de otra batería. Solicite los límites de autorización de carga, la lógica del sensor, la secuencia de precalentamiento y los datos de prueba para la configuración exacta.
¿Es siempre necesario un calentador interno?
No. Una sala de carga climatizada, el intercambio de baterías, un área de carga controlada, el aislamiento, la reducción de la corriente de carga u otra estrategia térmica podrían ser más prácticas. Un calentador interno aumenta el consumo de energía, el cableado, los sensores, los controles y el diseño térmico. La elección correcta depende del proceso de la instalación y de la economía de la flota.
¿Qué información sobre el sistema de gestión de baterías (BMS) debería solicitar un fabricante de equipos originales (OEM)?
Solicite las funciones de protección, umbrales, retardos, histéresis, recuperación, ubicación de los sensores, definiciones de SOC y SOH, comportamiento de activación/suspensión, alarmas, interfaz de comunicación, mapa de protocolos, revisión del firmware y resultados de las pruebas del controlador. El uso de RS485 o CAN por sí solo no garantiza la compatibilidad del software.
¿Qué plataformas públicas de baterías de Dailymag podrían ser relevantes?
Dailymag publica una plataforma robótica de 51,2 V y 108 Ah con RS485/CAN y una plataforma AGV de 48 V y 200 Ah con RS485. Estas páginas pueden ayudar a un fabricante de equipos originales (OEM) a iniciar un debate técnico. La composición química, el rendimiento a bajas temperaturas, los límites de carga, el peso, los detalles del protocolo, la protección contra la condensación y la idoneidad final requieren confirmación específica para cada proyecto.
¿Qué pruebas de fábrica deben acompañar a una muestra tomada a baja temperatura?
Solicite la especificación controlada, el plano, la información de la celda y del BMS, el diseño térmico, los requisitos del cargador, el número de serie de la muestra, los registros de inspección de la etapa de producción, los datos de la prueba en frío, la inspección de condensación, los registros de comunicación, las desviaciones y las reglas de control de cambios. La muestra debe ser trazable a la configuración que entrará en la producción piloto.
¿Cuánto tiempo tarda la personalización de baterías para bajas temperaturas?
La información del servicio público indica plazos de planificación aproximados de 15 a 30 días hábiles para la personalización estándar y de 45 a 60 días hábiles para proyectos que requieren mayor investigación y pruebas. Los proyectos de robótica para cámaras frigoríficas pueden requerir diseño adicional, pruebas ambientales, integración de cargadores y aprobación del cliente, por lo que el cronograma final debe confirmarse en el presupuesto.
¿Qué debería enviar a Dailymag para una primera revisión?
Envíe el modelo del robot o AGV, el plano del compartimento de la batería, el perfil de temperatura y humedad, el rango de voltaje, el registro de corriente, el tiempo de funcionamiento previsto, el cargador, los requisitos de comunicación del controlador, las condiciones de transición, la cantidad de muestras, la previsión, el destino y la documentación necesaria. Incluya fotografías y marque claramente los valores desconocidos.
Conclusión
Una batería de litio para bajas temperaturas destinada a la robótica debe ser aprobada como un subsistema térmico y de alimentación completo, no como una batería estándar con una etiqueta de temperatura inferior. La definición técnica debe contemplar las condiciones de funcionamiento en frío, la corriente de misión, la caída de tensión, la autorización de carga, el precalentamiento, la condensación, la protección del sistema de gestión de baterías (BMS), la comunicación, la instalación mecánica y el control de producción.
En el caso de los vehículos guiados automáticamente (AGV) para almacenamiento en frío, la evidencia más importante no suele ser una cifra de capacidad específica. Se trata de un conjunto de resultados verificables que demuestran que la batería puede arrancar, transportar la carga requerida, soportar la humedad de transición, cargarse según el proceso definido en la planta, comunicarse con el controlador, recuperarse de fallos permitidos y repetir estos comportamientos en muestras de producción.
Las plataformas públicas de robots y vehículos guiados automáticamente (AGV) de Dailymag ofrecen puntos de partida útiles para conversaciones con fabricantes de equipos originales (OEM), mientras que sus servicios abarcan el diseño de productos, el muestreo, la I+D, la gestión de calidad, el embalaje, la logística y el soporte posventa. La aprobación final debe basarse en la especificación controlada más reciente, datos confirmados de la celda y del sistema de gestión de baterías (BMS), pruebas representativas a bajas temperaturas, límites de validación acordados y un proceso claro de control de cambios.
Para una revisión del proyecto, envíe el dibujo del compartimento de la batería, el perfil de servicio de la cadena de frío, los detalles del cargador y del controlador, los datos actuales, el comportamiento requerido de SOC y SOH, los requisitos de comunicación, el plan de muestra, la cantidad prevista y el destino de entrega a través de Página de contacto de Dailymag.
Analicemos un proyecto de baterías robóticas para almacenamiento en frío.