RS485 مقابل CAN للبطاريات الصناعية BMS: كيف يختار مصنعو المعدات الأصلية واجهة الاتصال المناسبة
إن الاختيار بين RS485 وCAN لبطارية صناعية BMS لا يعد مجرد مسألة مقارنة سرعة الاتصال.
يعتمد الاختيار الصحيح على بنية معدات OEM، ومعدل التحديث المطلوب، وبنية الشبكة، ودعم وحدة التحكم، واستراتيجية معالجة الأخطاء، وموارد البرامج وسير العمل التشخيصي.
والأهم من ذلك، أن موصل RS485 أو CAN لا يضمن التوافق. قد يستخدم جهازان نفس الواجهة المادية ولكنهما لا يزالان يفشلان في الاتصال بسبب اختلاف معدل الباود أو تنسيق الرسالة أو العنونة أو القياس أو التوقيت أو بروتوكول التطبيق.
بالنسبة لمهندسي تصنيع المعدات الأصلية، فإن السؤال الحقيقي ليس فقط "RS485 vs CAN؟" إنها:
ما هي بنية الاتصالات التي يمكنها تبادل بيانات وأوامر البطارية المطلوبة بشكل موثوق طوال فترة تشغيل الجهاز؟ 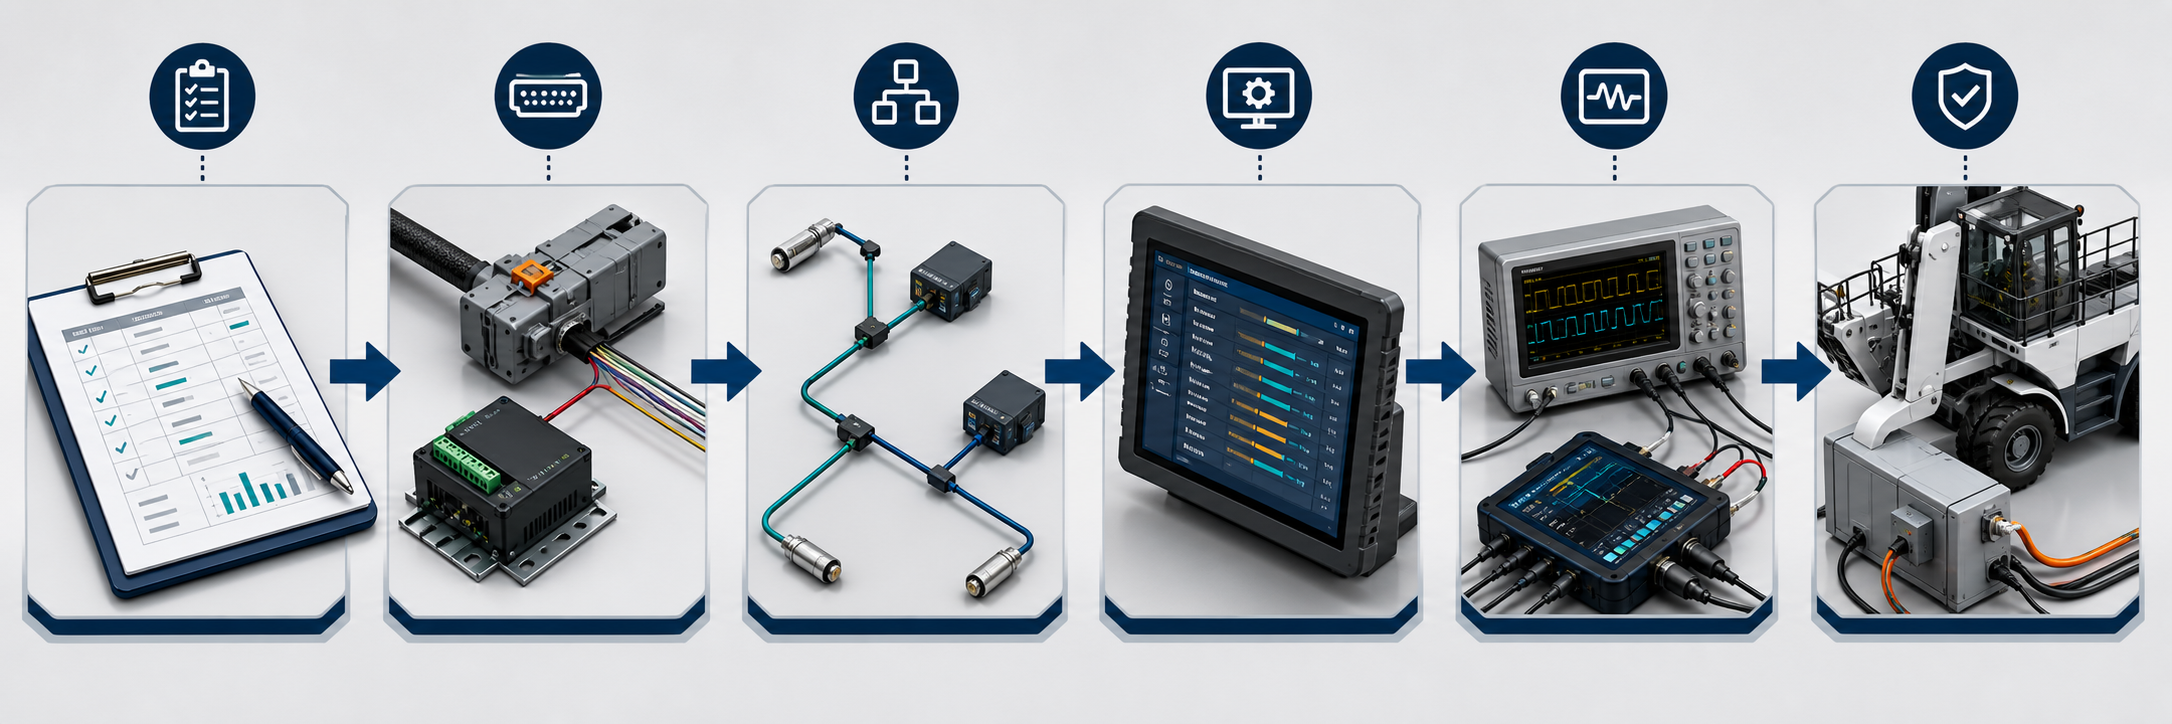
الإجابة المختصرة: متى يجب عليك اختيار RS485 أو CAN؟
غالبًا ما يكون RS485 مناسبًا عندما يستخدم النظام جهازًا رئيسيًا محددًا، واستقصاءً يمكن التنبؤ به نسبيًا، ومعدلات تحديث معتدلة، وشبكة بسيطة من نقطة إلى نقطة أو شبكة متعددة الإسقاط.
غالبًا ما تكون CAN مناسبة عندما تحتاج العديد من وحدات التحكم إلى اتصال قائم على الأحداث أو تحديد أولويات الرسائل أو التحكم الموزع أو الإبلاغ السريع عن الأخطاء أو التكامل مع شبكة الأجهزة القائمة على CAN.
| عامل الاختيار | RS485 | يستطيع |
|---|---|---|
| نموذج الاتصال النموذجي | السيد والعبد أو خادم العميل | اتصالات متعددة العقد تعتمد على الرسائل |
| تبادل البيانات المشتركة | الاقتراع والرد | البث والرسائل الموجهة بالحدث |
| الوصول إلى الشبكة | يتم التحكم فيها بواسطة بروتوكول رئيسي أو تطبيق | تحكيم الرسائل على أساس أولوية المعرف |
| جهد التكامل | في كثير من الأحيان أبسط للمراقبة الأساسية | في كثير من الأحيان أكثر ملاءمة لأنظمة الوقت الحقيقي الموزعة |
| بروتوكول الطبقة العليا | Modbus RTU أو بروتوكول الملكية | CANopen أو J1939 أو بروتوكول الملكية |
| الاستخدام النموذجي | المراقبة والتكوين والتحكم الإشرافي | الآلات المتنقلة والروبوتات ومركبات AGV وأجهزة التحكم الموزعة |
| الخطر الرئيسي | نفس أجهزة RS485 ولكن بروتوكول تسلسلي مختلف | نفس أجهزة CAN ولكن تعريفات الرسائل غير متوافقة |
هذه المقارنة ليست سوى نقطة البداية. يجب أن يستند القرار النهائي إلى متطلبات الاتصال الكاملة للمعدات.
RS485 وCAN ليسا نفس نوع المواصفات
أحد الأسباب التي تجعل المناقشات بين RS485 و CAN مربكة هو أن المصطلحين لا يصفان بالضبط نفس الجزء من نظام الاتصال.
يحدد RS485 في المقام الأول واجهة كهربائية للاتصال التسلسلي المتوازن. فهو يصف كيفية انتقال الإشارات الكهربائية بين السائقين وأجهزة الاستقبال، لكنه لا يحدد ما تعنيه البيانات.
تكساس إنسترومنتس دليل تصميم RS-485 يصف RS485 كمعيار كهربائي فقط يستخدم على نطاق واسع في التطبيقات الصناعية.
وبالتالي، يتطلب التنفيذ الكامل لنظام إدارة المباني لبطارية RS485 أيضًا بروتوكول تطبيق، مثل:
-
مودبوس ار تي يو.
-
بروتوكول تسجيل خاص بالشركة المصنعة.
-
صيغة الأمر والاستجابة الخاصة.
-
بروتوكول تسلسلي موثق آخر.
يتضمن CAN طبقة ارتباط البيانات بالإضافة إلى خيارات الطبقة المادية المحددة. تتعامل وحدة التحكم CAN مع وظائف مثل نقل الإطارات والتحكيم واكتشاف الأخطاء والاعتراف بها. ومع ذلك، لا يزال CAN لا يحدد تلقائيًا معنى بيانات البطارية.
قد تستخدم بطارية CAN bus BMS ما يلي:
-
يمكنفتح.
-
ساي J1939.
-
بروتوكول ملكية الشركة المصنعة للمركبة أو المعدات.
-
خريطة الرسائل الخاصة بمورد البطارية.
ال CAN في نظرة عامة على الأتمتة يوضح أن الطبقات السفلية لـ CAN موحدة من خلال سلسلة ISO 11898. لا تزال هناك حاجة إلى بروتوكولات الطبقة العليا لتحديد كيفية تبادل الأجهزة لبيانات التطبيق.
لذلك:
يحدد RS485 أو CAN كيفية انتقال البيانات. يحدد بروتوكول الاتصال BMS معنى البيانات وكيف يجب أن تستجيب المعدات.
ما هي المعلومات التي يجب أن يتبادلها نظام إدارة البطارية (BMS) للبطارية؟
قبل تحديد الواجهة، قم بتحديد المعلومات التي تحتاجها وحدة تحكم OEM بالفعل.
قد تتضمن بيانات BMS الشائعة ما يلي:
-
حزمة الجهد.
-
الشحن والتفريغ الحالي.
-
حالة الشحن.
-
الحالة الصحية، حيث يتم دعمها.
-
الحد الأدنى والحد الأقصى لجهد الخلية.
-
بيانات درجة حرارة البطارية والخلية.
-
إذن الشحن والتفريغ.
-
أوصى الحدود الحالية أو الطاقة.
-
حالة الإنذار والحماية.
-
حالة المقاولين أو التتابع.
-
حالة اتصال الشاحن.
-
إصدار البرامج الثابتة والأجهزة.
-
تاريخ الخطأ أو معلومات التشخيص.
-
الطاقة المتبقية أو تقدير وقت التشغيل.
تتطلب بعض الأنظمة أيضًا أوامر من وحدة التحكم المضيفة، مثل:
-
طلب الاستيقاظ أو النوم.
-
التحكم في المقاولين.
-
إعادة تعيين الخطأ.
-
اختيار وضع التشغيل.
-
تمكين الشحن أو تعطيله.
-
طلب الحد الحالي.
-
أوامر الخدمة أو المعايرة.
لا تفترض أن كل BMS يدعم كل هذه الوظائف. ينبغي تصنيف كل إشارة مطلوبة على أنها إلزامية أو اختيارية أو تشخيصية فقط.
كيف يعمل اتصال BMS بالبطارية RS485
يستخدم RS485 عادةً زوجًا تفاضليًا لنقل البيانات التسلسلية. اعتمادًا على التصميم، قد يستخدم تكوين ثنائي الاتجاه أحادي الاتجاه أو رباعي الأسلاك مزدوج الاتجاه.
في العديد من تطبيقات البطاريات، تعمل وحدة التحكم المضيفة أو الشاشة أو البوابة أو الشاحن كجهاز رئيسي. يرسل طلبًا إلى عنوان بطارية محدد، وتقوم البطارية بإرجاع البيانات المطلوبة.
قد يكون التسلسل النموذجي:
-
يطلب المضيف حزمة الجهد.
-
يقوم BMS بالتحقق من صحة العنوان والأمر.
-
يقوم BMS بإرجاع القيمة وبيانات التحقق من الأخطاء.
-
يطلب المضيف الحالة الحالية أو درجة الحرارة أو التنبيه.
-
وتتكرر دورة الاقتراع.
مزايا RS485 لتكامل BMS للبطارية
يمكن أن يكون RS485 خيارًا عمليًا عندما:
-
تتضمن وحدة التحكم OEM بالفعل منفذ RS485.
-
النظام لديه سيد واحد واضح.
-
يمكن جمع معلومات البطارية من خلال الاستطلاع الدوري.
-
معدل التحديث المطلوب معتدل.
-
شبكة multidrop بسيطة كافية.
-
تم بالفعل استخدام Modbus RTU أو بروتوكول موثق آخر.
-
يتمتع الفريق الهندسي بخبرة في الاتصال التسلسلي.
المسؤول صفحة مواصفات Modbus يوفر بروتوكول تطبيق Modbus الحالي وإرشادات تنفيذ الخط التسلسلي. توصي منظمة Modbus ببروتوكول الخط التسلسلي ودليل التنفيذ V1.02 للتطبيقات التسلسلية الجديدة.
القيود والمخاطر RS485
لا يحدد RS485:
-
عناوين الأجهزة.
-
تسجيل المواقع.
-
تحجيم البيانات.
-
ترتيب البايت.
-
معاني الأمر.
-
فترات الاقتراع.
-
سلوك المهلة.
-
استرداد الخطأ.
-
الأمان أو المصادقة.
تنتمي هذه العناصر إلى بروتوكول التطبيق.
يمكن للاستقصاء أيضًا إنشاء زمن الوصول. إذا قامت وحدة التحكم باستقصاء بطاريات متعددة وتسجيل العديد منها بشكل تسلسلي، فقد تضطر رسالة الخطأ الأكثر أهمية إلى الانتظار حتى الطلب المجدول التالي.
قد يكون هذا التأخير مقبولاً لنظام المراقبة ولكنه غير مناسب لحلقة التحكم السريعة. يجب أن يكون المتطلب محددًا كميًا وليس مفترضًا.
كيف يمكن أن تعمل اتصالات BMS لبطارية الحافلة
يستخدم CAN معرفات الرسائل بدلاً من نموذج عنوان الوجهة البسيط. تقوم الأجهزة بمراقبة الناقل المشترك ومعالجة الرسائل ذات الصلة بها.
عندما تحاول أكثر من عقدة الإرسال، يسمح تحكيم CAN للرسالة ذات الأولوية الأعلى بالاستمرار دون إتلاف الإطار الفائز. وهذا يجعل CAN مناسبًا للأنظمة حيث يجب على العديد من وحدات التحكم مشاركة البيانات الحساسة للوقت.
توفر وحدة التحكم CAN أيضًا اكتشاف الأخطاء والإشارات المضمنة على مستوى الإطار. تعمل هذه الميزات على تحسين قوة الاتصال، ولكنها لا تحل محل الحاجة إلى التصميم الصحيح للنظام والأسلاك ومعالجة الأخطاء على مستوى التطبيق.
مزايا CAN لتكامل BMS للبطارية
يمكن أن يكون خيارًا قويًا عندما:
-
يحتوي الجهاز بالفعل على شبكة CAN.
-
تحتاج وحدات التحكم المتعددة إلى معلومات البطارية.
-
ويجب الإبلاغ عن الأخطاء دون انتظار دورة الاقتراع.
-
الرسائل المختلفة تحتاج إلى أولويات مختلفة.
-
يستخدم النظام التحكم الموزع في الوقت الحقيقي.
-
يدعم OEM بالفعل CANopen أو J1939 أو بروتوكول ملكية محدد.
-
تعد أدوات تحليل الناقلات أو ملفات DBC أو أدوات التشخيص CAN جزءًا من عملية التطوير.
يسرد CAN في الأتمتة أساليب الطبقة العليا الموحدة بما في ذلك CANopen وملفات التعريف المستندة إلى J1939 . لا يحدد تحديد أجهزة CAN وحدها أيًا من هذه البروتوكولات يتم استخدامه.
حدود ومخاطر CAN
لا يضمن منفذ CAN التوافق مع جهاز CAN آخر.
لا تزال الشركة المصنّعة للمعدات الأصلية (OEM) بحاجة إلى التأكيد:
-
CAN الكلاسيكي، CAN FD أو متغير آخر.
-
معدل البت الاسمي.
-
تنسيق المعرف.
-
المعرفات القياسية أو الموسعة.
-
معرفات الرسالة
-
طول البيانات.
-
ترتيب البايت.
-
التحجيم والإزاحة.
-
فترة الإرسال.
-
الظروف الناجمة عن الحدث.
-
حدود المهلة.
-
سلوك بدء تشغيل العقدة.
-
استرداد الخطأ.
-
مطلوب بروتوكول الطبقة العليا.
لن تتواصل البطارية التي تستخدم رسائل CAN الخاصة تلقائيًا مع وحدة التحكم المصممة لـ CANopen أو J1939.
RS485 مقابل العمارة CAN
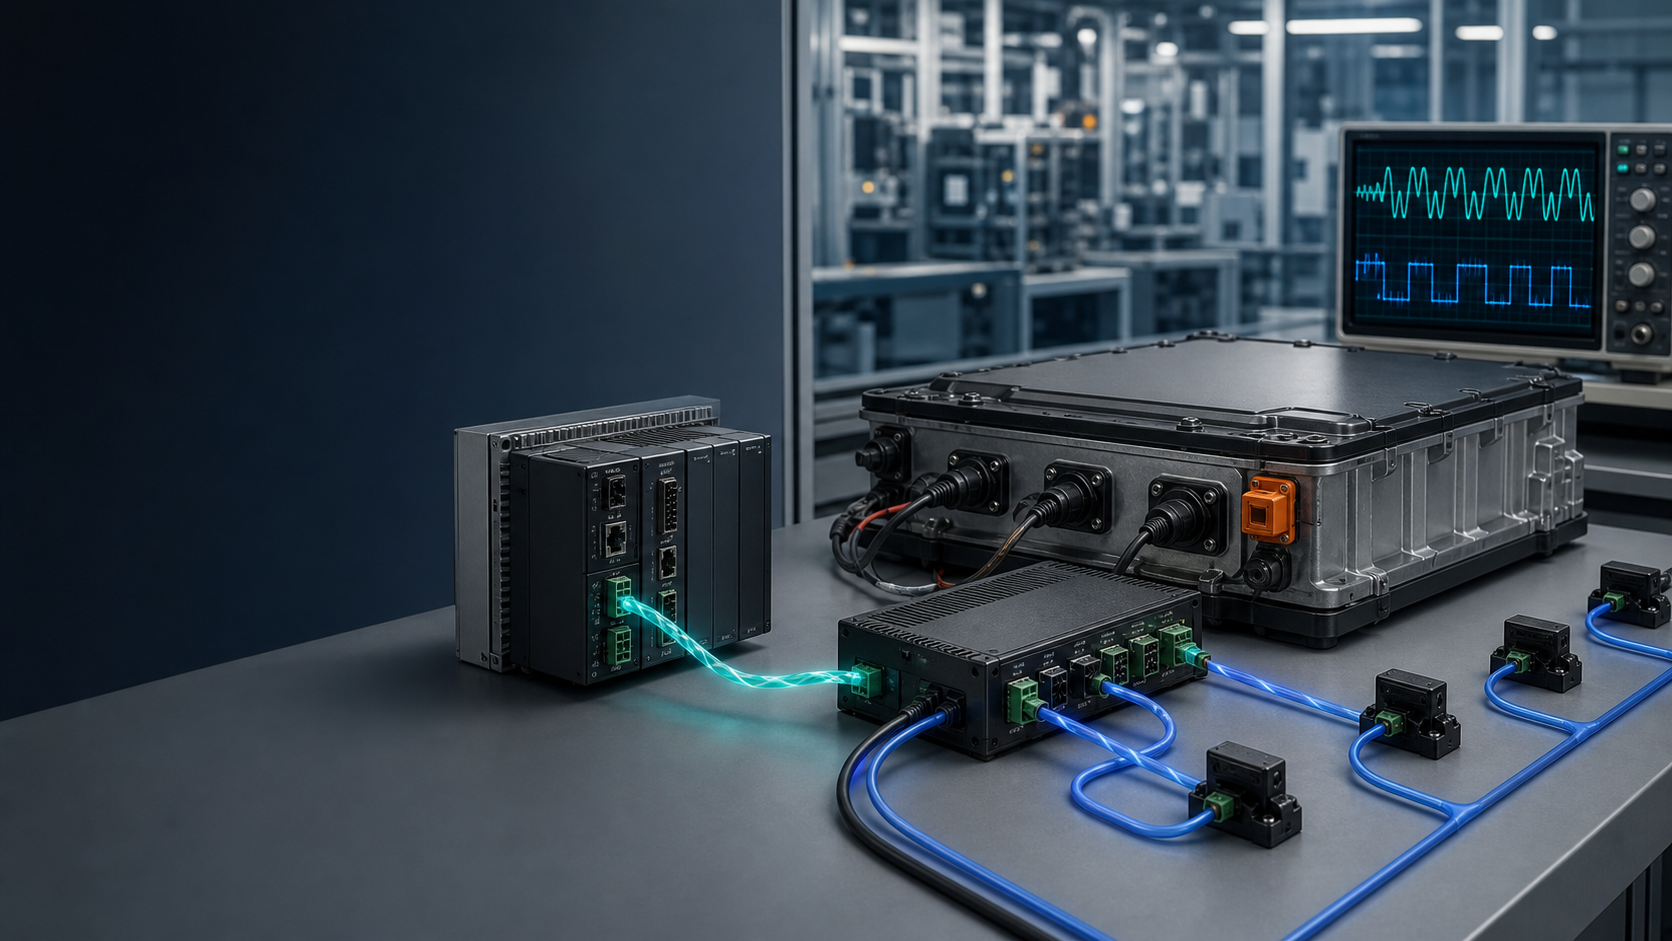
الشكل 1. يستخدم RS485 عادةً اتصالات الاستجابة للطلب والاستجابة الخاضعة للرقابة، بينما يدعم CAN نقل الرسائل الموزعة والتحكيم القائم على المعرف. لا يزال يتعين تحديد بروتوكول التطبيق الدقيق لكليهما.
RS485 مقابل CAN: مقارنة تفصيلية لتصنيع المعدات الأصلية
طوبولوجيا الشبكة
يستخدم RS485 عادةً ترتيبًا جذعيًا أو سلسلة ديزي مع فروع قصيرة للأجهزة. يستخدم CAN أيضًا طوبولوجيا الناقل الخطي مع الإنهاء عند كلا الطرفين.
لا ينبغي افتراض أن الأسلاك النجمية آمنة لأي من الواجهتين. يمكن أن تؤدي الفروع الطويلة وتوجيه الكابلات غير المتحكم فيه إلى حدوث انعكاسات ومشاكل في سلامة الإشارة.
تعتمد الطوبولوجيا المسموح بها على:
-
طول الكابل.
-
معدل البت أو الباود.
-
طول كعب.
-
خصائص جهاز الإرسال والاستقبال.
-
الإنهاء.
-
مقاومة الكابل.
-
البيئة الكهرومغناطيسية.
توقيت الاتصالات
غالبًا ما يتم التحكم في توقيت RS485 من خلال جدول الاقتراع الرئيسي. يمكن للمهندسين تقدير عمر البيانات الأسوأ عن طريق الحساب:
-
عدد الأجهزة.
-
عدد الطلبات لكل جهاز
-
طول الإطار.
-
معدل الباود.
-
تأخير الاستجابة.
-
أعد محاولة العد.
-
فترة المهلة.
يستخدم CAN عادةً الإرسال الدوري أو الناتج عن الحدث. يجب على المهندسين بدلاً من ذلك تقييم:
-
استغلال الحافلات.
-
أولوية الرسالة
-
الفاصل الزمني للإرسال.
-
أسوأ حالة تأخير التحكيم.
-
سلوك إطار الخطأ.
-
مراقبة المهلة.
لا تكون أي من البنيتين أسرع تلقائيًا في كل نظام حقيقي. قد يتفوق بروتوكول RS485 المصمم جيدًا على شبكة CAN المثقلة بالأحمال، بينما قد يقوم نظام CAN ذو الأولوية بشكل صحيح بالإبلاغ عن الأخطاء الحرجة بشكل أسرع من دورة الاستقصاء الطويلة.
معالجة الأخطاء
بالنسبة إلى RS485، يحتاج التطبيق عادةً إلى اكتشاف الاستجابات المفقودة والمجاميع الاختبارية غير الصالحة والعناوين المكررة ومهلات الاتصال.
بالنسبة لـ CAN، توفر وحدة التحكم آليات خطأ على مستوى الإطار، ولكن لا يزال يتعين على التطبيق أن يقرر ما يجب فعله عندما:
-
تتوقف الرسالة المطلوبة عن الوصول.
-
تتم إعادة تشغيل العقدة.
-
تصبح البيانات قديمة.
-
تدخل الحافلة في حالة خطأ.
-
تُبلغ البطارية عن إنذار حماية.
-
يستخدم جهازان معرفات متضاربة.
يجب تحويل سلامة الاتصالات إلى استجابة آمنة للمعدات.
التشخيص
قد تستخدم تشخيصات RS485:
-
برنامج المحطة التسلسلية.
-
محللي البروتوكول
-
أدوات قراءة التسجيل.
-
راسمات الذبذبات.
-
محولات USB إلى RS485.
-
عدادات وسجلات الاتصالات.
قد تستخدم تشخيصات CAN:
-
يمكن محللي الحافلات.
-
ملفات DBC أو EDS.
-
أدوات التشخيص CANopen أو J1939.
-
راسمات الذبذبات.
-
تحليل حمولة الحافلة.
-
عدادات الأخطاء وسجلات الرسائل.
يجب أن يتلقى فريق الخدمة الأدوات والوثائق التي تتوافق مع البروتوكول المحدد.
أهم وثائق التوافق
قبل الموافقة على بطارية RS485 أو CAN، اطلب حزمة اتصالات تحتوي على العناصر التالية.
1. تعريف الواجهة
-
RS485، العلبة الكلاسيكية أو العلبة FD.
-
تكوين أحادي الاتجاه أو مزدوج الاتجاه، حيثما أمكن ذلك.
-
واجهة معزولة أو غير معزولة.
-
الشركة المصنعة للموصل ورقم الجزء.
-
تعيين الدبوس.
-
متطلبات الكابلات والدرع.
-
متطلبات الأرض المرجعية.
2. تكوين الشبكة
-
معدل الباود أو معدل البت CAN.
-
عنوان الجهاز أو العقدة.
-
تنسيق المعرف.
-
متطلبات الإنهاء.
-
متطلبات التحيز لRS485.
-
الحد الأقصى لعدد العقد.
-
طول الكابل الموصى به والطوبولوجيا.
-
إجراءات البدء والاكتشاف.
3. قاموس الرسائل
لكل رسالة أو تسجيل وثيقة:
-
اسم.
-
المعرف أو عنوان التسجيل.
-
نوع البيانات.
-
ترتيب البايت.
-
التحجيم.
-
إزاحة.
-
وحدة.
-
نطاق صالح.
-
الفاصل الزمني للتحديث.
-
أذونات القراءة أو الكتابة.
-
السلوك عندما تكون القيمة غير متوفرة.
4. رسم خرائط الإنذار والحماية
تحديد كيفية تقديم تقارير BMS:
-
الجهد الزائد.
-
انخفاض الجهد.
-
التيار الزائد.
-
ماس كهربائى.
-
درجة حرارة مرتفعة أو منخفضة.
-
فشل الاتصالات.
-
فشل المقاولين.
-
فشل الاستشعار.
-
عدم توازن الخلايا، حيثما يتم دعمها.
-
قيود الشحن والتفريغ.
5. قواعد المهلة والاسترداد
تحديد:
-
عندما تصبح البيانات قديمة.
-
كم عدد مرات إعادة المحاولة المسموح بها.
-
ما يجب على المضيف فعله بعد انتهاء المهلة.
-
كيف يستيقظ BMS من النوم.
-
ماذا يحدث بعد ركوب الدراجات السلطة.
-
ما إذا كانت الأخطاء يتم مسحها تلقائيًا أو تتطلب أمرًا.
-
كيف تؤثر إصدارات البرامج الثابتة على التوافق.
خيارات اتصالات الطاقة العامة Dailymag
توضح معلومات المنتج العامة لشركة Dailymag Energy أن متطلبات الاتصال تختلف حسب تكوين البطارية.
المنشورة صفحة بطارية 25.2 فولت 10.2 أمبير يسرد الاتصالات RS485.
المنشورة صفحة بطارية 51.2 فولت 108 أمبير يسرد RS485 وCAN الاتصالات.
تؤكد هذه القوائم ظهور خيارات الاتصال الفعلي في التكوينات المنشورة. وهي لا تؤكد أن بروتوكول Modbus أو CANopen أو J1939 أو بروتوكول خاص سيعمل مع وحدة التحكم الخاصة بالعميل.
يجب تأكيد توافق البروتوكول وتوثيق الرسائل وتعريف الموصل وسلوك البرنامج للمشروع المحدد.
يمكن للمشترين مراجعة أوسع مجموعة منتجات ديلي ماج للطاقة ، ولكن يجب تجميد الواجهة النهائية فقط بعد المراجعة الفنية.
ثمانية أسئلة تحدد الواجهة الصحيحة
1. ما هي الواجهة التي تدعمها وحدة التحكم الحالية؟
يمكن أن يؤدي استخدام واجهة وحدة تحكم موجودة إلى تقليل تغييرات الأجهزة والبرامج. ومع ذلك، لا يزال هناك حاجة إلى تأكيد توافق البروتوكول.
2. هل تنضم البطارية إلى شبكة موجودة؟
إذا كان الجهاز يستخدم بالفعل CANopen أو J1939 أو شبكة CAN خاصة، فقد يكون من المنطقي إضافة جهاز CAN آخر. إذا كانت البطارية تتصل فقط بشاشة عرض أو بوابة، فقد يكون RS485 كافيًا.
3. ما مدى السرعة التي يجب أن تصل بها البيانات الهامة؟
تحديد متطلبات التوقيت الفعلية للحدود الحالية، وإنذارات درجة الحرارة، وحالة الشحن المنخفضة، وأحداث الحماية.
"الوقت الحقيقي" ليس مطلبًا قابلاً للقياس. حدد الحد الأقصى للتأخير المقبول.
4. كم عدد الأجهزة التي ستشترك في الحافلة؟
فكر في البطاريات وأجهزة الشحن وشاشات العرض والمحولات وأجهزة التحكم والبوابات وأدوات الخدمة. يجب إعادة النظر في الشبكة كنظام كامل.
5. من يتحكم في الاتصالات؟
قد يعمل نظام إشرافي بسيط بشكل جيد مع اقتراع RS485 الذي يتم التحكم فيه بشكل رئيسي. قد تستفيد الآلة الموزعة من اتصالات CAN المستندة إلى الأحداث.
6. ما هي أدوات التشخيص التي يستخدمها الفريق بالفعل؟
قد يكون لدى فرق التطوير والخدمة بالفعل أدوات Modbus أو محللات CAN أو سير عمل DBC أو مكتبات وحدات التحكم. يمكن أن تؤدي إعادة استخدام الأدوات التي أثبتت جدواها إلى تقليل مخاطر التكامل.
7. كيف سيتم إدارة الإصدارات المستقبلية؟
لا ينبغي أن يؤدي إضافة حقول بيانات جديدة إلى تعطيل المعدات الموجودة. تحديد السجلات المحجوزة وإصدارات الرسائل وقواعد التوافق وتحديد البرامج الثابتة.
8. ماذا يحدث عندما يفشل الاتصال؟
يحتاج الجهاز إلى استجابة آمنة عندما تكون بيانات البطارية مفقودة أو متأخرة أو غير معقولة أو غير متسقة.
لا تنتظر حتى الاختبار الميداني لتحديد هذا السلوك.
عملية التحقق من صحة اتصالات نظام إدارة المباني المكونة من ست مراحل
يجب أن يمر التكامل الموثوق بمراحل هندسية خاضعة للرقابة.
المرحلة الأولى: تحديد البيانات والأوامر المطلوبة
تحديد كل إشارة يحتاجها الجهاز. قم بتصنيف كل منها إلى إلزامية أو اختيارية أو تشخيصية.
المرحلة 2: تأكيد الواجهة المادية
تحقق من أجهزة الإرسال والاستقبال ودبابيس الموصل والعزل والأرضية المرجعية والتدريع والإنهاء ومتطلبات الكابلات.
المرحلة 3: بناء الشبكة
قم بإنشاء الهيكل المقصود بطول الكابل الحقيقي وعدد الأجهزة والإنهاء وترتيب الفروع.
المرحلة 4: خريطة البروتوكول
تنفيذ المعرفات والسجلات والقياس وترتيب البايت وتوقيت الرسالة والأوامر والإنذارات وقواعد المهلة.
المرحلة 5: اختبار مقاعد البدلاء العادي وظروف الخطأ
امتحان:
-
بدء التشغيل العادي.
-
بطارية النوم والاستيقاظ.
-
إعادة تشغيل وحدة التحكم.
-
رسائل مفقودة.
-
إطارات تالفة أو غير صالحة.
-
عنوان أو معرف غير صحيح.
-
كابل غير موصول.
-
دائرة قصيرة أو مفتوحة للحافلة.
-
إعادة المحاولة المتكررة.
-
ارتفاع حركة الحافلات.
-
أحداث حماية BMS.
المرحلة 6: التحقق من صحة الجهاز الكامل
اختبر البطارية ووحدة التحكم والشاحن والمعدات معًا تحت الحمل التمثيلي ودرجة الحرارة والظروف الكهرومغناطيسية.
الشكل 2. يجب أن يتقدم التحقق من صحة الاتصال بدءًا من المتطلبات والأسلاك وحتى تعيين البروتوكول وتشخيصات مقاعد البدلاء واختبار الجهاز الكامل.
فشل الاتصالات BMS المشتركة
الموصل الصحيح، Pinout الخاطئ
قد يستخدم منتجان نفس غلاف الموصل ولكنهما يقومان بتعيين دبابيس الطاقة والأرض والاتصال بشكل مختلف. المطابقة المرئية ليست دليلاً على التوافق.
الواجهة الصحيحة والبروتوكول الخاطئ
لن يعمل نظام RS485 BMS الذي يستخدم أوامر خاصة تلقائيًا مع وحدة تحكم Modbus. لن يعمل نظام CAN BMS الذي يستخدم الإطارات الخاصة تلقائيًا مع معدات CANopen أو J1939.
الإنهاء المفقود أو غير الصحيح
يمكن أن يؤدي الإنهاء غير السليم إلى حدوث انعكاسات أو أخطاء في الاتصال أو أخطاء متقطعة. تحقق من الإنهاء على مستوى الشبكة بدلاً من إضافة مقاومات إلى كل جهاز.
تحجيم البيانات غير صحيح
قد تعني القيمة الأولية 512 51.2 فولت أو 5.12 فولت أو أي شيء آخر حسب القياس. يجب توثيق الوحدات والقيم الموقعة وترتيب البايت والإزاحات.
عدم تطابق المهلة
قد يضع المضيف علامة على البيانات بأنها غير صالحة قبل الرسالة المجدولة التالية لنظام إدارة المباني. وبدلاً من ذلك، قد يستمر المضيف في استخدام البيانات القديمة لفترة طويلة جدًا.
صراع الاستيقاظ والنوم
قد يدخل نظام إدارة المباني في وضع الطاقة المنخفضة بينما تتوقع وحدة التحكم الاتصال المستمر. يجب الاتفاق على مصادر الاستيقاظ والتوقيت.
التأريض والضوضاء الكهرومغناطيسية
قد يؤدي التأريض المرجعي غير الصحيح أو التدريع أو العزل إلى حدوث أخطاء حتى عندما يبدو اتصال المقعد مستقرًا. اختبره باستخدام الجهاز الفعلي والشاحن ومحرك المحرك وتوجيه الكابل.
يجب تعريف الأمان فوق الواجهة
لا تفترض أن RS485 أو CAN يوفر تلقائيًا المصادقة أو التشفير أو التحكم في الوصول.
تشير CAN in Automation إلى أن بروتوكولات ارتباط بيانات CAN القياسية لا توفر تدابير أمنية بطبيعتها. وبالمثل، لا ينبغي التعامل مع تنفيذ Modbus التسلسلي الأساسي كقناة اتصال آمنة لمجرد أنه يستخدم RS485.
إذا كان الوصول غير المصرح به أو التلاعب بالرسائل جزءًا من نموذج تهديد المشروع، فحدد الأمان في طبقة النظام المناسبة. قد تشمل الضوابط المحتملة ما يلي:
-
البوابات المعتمدة.
-
تجزئة الشبكة.
-
الوصول الآمن للخدمة.
-
إذن الأمر.
-
توقيع البرامج الثابتة.
-
التمهيد الآمن.
-
التحقق من حداثة الرسالة.
-
مصادقة طبقة التطبيق.
-
التحكم في الوصول المادي.
وينبغي تضمين متطلبات الأمان في بنية المعدات، وعدم إضافتها بعد تكامل البروتوكول.
ما يجب تضمينه في RS485 أو CAN Battery RFQ
قم بتزويد مورد البطارية بما يلي:
-
نوع المعدات ونموذج وحدة التحكم.
-
الواجهة المادية المطلوبة
-
بروتوكول الشبكة الموجود.
-
معدل الباود أو معدل البت CAN.
-
متطلبات معرف CAN القياسي أو الممتد.
-
إشارات البطارية المطلوبة وفترات التحديث.
-
الأوامر التي يجب على المضيف إرسالها.
-
موصل و pinout.
-
طول الكابل والطوبولوجيا وعدد العقد.
-
متطلبات العزل والتأريض والحماية.
-
التنبيه والمهلة وسلوك الحالة الآمنة.
-
ملفات البروتوكول المطلوبة وأدوات الاختبار ودعم التحقق من الصحة.
إذا لم يتم تحديد البروتوكول بعد، فقم بتوفير بنية التحكم ومتطلبات التوقيت بدلاً من اختيار الواجهة حسب العادة.
الأسئلة المتداولة
1. هل يمكن دائمًا أن يكون أفضل من RS485 بالنسبة لبطارية BMS؟
لا، يمكن أن يوفر تحكيمًا مفيدًا ومعالجة الأخطاء وميزات الاتصال الموزعة، ولكن قد يكون RS485 أبسط وملاءمًا تمامًا لنظام مراقبة يتم التحكم فيه بشكل رئيسي. الاختيار الصحيح يعتمد على المعدات.
2. هل يمكن لجهازين RS485 التواصل تلقائيًا؟
لا، يجب عليهم استخدام معدلات الباود والأسلاك وبروتوكولات التطبيق المتوافقة. إن وجود منافذ RS485 على كلا الجهازين لا يضمن توافق الأوامر أو السجلات.
3. هل يمكن لأي بطارية أن تعمل مع وحدة تحكم CAN؟
لا. يجب أن تستخدم الأجهزة معدلات بت متوافقة ومعرفات وتعريفات الرسائل والتوقيت وبروتوكولات الطبقة الأعلى.
4. هل يعني RS485 Modbus RTU؟
لا. يستخدم Modbus RTU عادةً RS485، ولكن يمكن أن يحمل RS485 أيضًا بروتوكولات خاصة أو بروتوكولات تسلسلية أخرى.
5. هل يعني CANopen؟
لا، CANopen هو بروتوكول ذو طبقة أعلى مبني على CAN. قد تستخدم الأنظمة الأخرى J1939 أو رسائل CAN الخاصة.
6. ما هي الواجهة الأفضل لمركبات AGV والروبوتات الصناعية؟
تعد CAN شائعة في الأجهزة المحمولة الموزعة، لكن الإجابة تعتمد على شبكة التحكم الحالية وزمن الوصول والتشخيص وموارد التكامل. قد يظل RS485 مناسبًا لوصلة بطارية إشرافية منفصلة.
7. ما هو ملف DBC؟
يصف ملف DBC رسائل CAN والمعرفات والإشارات والقياس والمعلومات ذات الصلة. يمكن أن يساعد البرامج وأدوات التشخيص في تفسير بيانات CAN، ولكن لا يوفر كل مشروع CAN خاصًا واحدًا.
8. هل الإنهاء مطلوب لكل من RS485 وCAN؟
يتطلب كلاهما عادةً إنهاءًا متحكمًا فيه بناءً على تصميم الشبكة. تعتمد المقاومة الصحيحة والموضع على الواجهة والطوبولوجيا وتنفيذ جهاز الإرسال والاستقبال.
9. هل يجب عزل واجهة الاتصال؟
يعتمد العزل على التأريض وطول الكابل واختلافات الجهد وظروف التوافق الكهرومغناطيسي (EMC) وبنية سلامة النظام. يجب على المورد ومهندس المعدات تقييمها معًا.
10. ما الذي يجب اختباره قبل الموافقة على البطارية؟
اختبار البيانات العادية، والتوقيت، والإنذارات، والأوامر، وبدء التشغيل، والنوم والاستيقاظ، والمهلات، وإعادة تشغيل وحدة التحكم، وأخطاء الكابلات، وحركة المرور العالية، وتشغيل الشاحن، وأحمال الجهاز التمثيلية.
اختر بنية الاتصالات قبل تجميد البطارية
أفضل وقت لتحديد اتصال RS485 أو CAN هو قبل تجميد حاوية البطارية والموصل وبرنامج التحكم.
ابدأ بالبيانات والتوقيت ومتطلبات الاستجابة للأخطاء. ثم حدد الواجهة المادية وطوبولوجيا الشبكة وبروتوكول الطبقة العليا الذي يتوافق مع بنية المعدات.
قم بتوثيق كل سجل أو رسالة، واختبر الشبكة بالكامل، وحدد ما يجب أن يفعله الجهاز عندما يصبح الاتصال غير موثوق به.
تدعم Dailymag Energy حزمة بطاريات الليثيوم المخصصة المطابقة للمعدات الصناعية. إذا كان مشروعك يتطلب RS485 أو CAN أو واجهة اتصال BMS أخرى، فقم بإعداد معلومات وحدة التحكم ومتطلبات البروتوكول وpinout وقائمة البيانات المطلوبة قبل طلب العرض.
اتصل بفريق الهندسة والمبيعات في Dailymag Energy لبدء مراجعة الاتصالات الخاصة بالمشروع.