AGV バッテリー パックのサイズを決定する方法: 実行時間、ピーク電流、および充電戦略
バッテリーが容量テストに合格しても、それを搭載する AGV には適合しない場合があります。
これは通常、最初の計算が適切すぎるために発生します。この機器は平均 600W を消費し、必要な実行時間は 8 時間であるため、バッテリーは 4.8kWh と指定されています。紙の上では、答えは完成したように見えます。
その後、機械は実際の倉庫に入ります。
パレットを積んで加速し、摩擦の高い床で回転し、乗り換えステーションで上昇し、渋滞を待ち、再始動を繰り返し、時には予想より遅れて充電器に到着することもあります。これらのイベントの一部では、電流が急激に増加します。シフトの終わり近くになると電圧が低下します。バッテリー管理システムは、元の平均電力計算では決して記述されなかった状況を認識します。
その結果、速度の低下、不足電圧アラーム、過電流によるシャットダウン、不完全なルート、またはフリート ソフトウェアが予期するよりもはるかに少ない予備量で AGV が充電に戻る可能性があります。
信頼性の高いAGV バッテリー パックは、次の 3 つの異なる要件を満たす必要があります。
-
計画された動作期間に十分な使用可能なエネルギーを貯蔵する必要があります。
-
マシンが要求する最大の電流を供給する必要があります。
-
利用可能な充電ウィンドウ中に十分なエネルギーを回復する必要があります。
容量、電力、充電は関連していますが、互換性はありません。
 短い答え
単一の平均電流値ではなく、測定されたデューティ サイクルまたは慎重に推定されたデューティ サイクルから始めます。
加速・巡航・旋回・上昇・待機・補助運転時に消費するエネルギーを計算します。次に、許容される充電状態ウィンドウ、電力損失、温度、経年劣化、ルートの変動、および充電器に安全に到達するために必要な予備量を考慮します。
その後、予想される最低バッテリー電圧を使用して、別のピーク電流の計算を実行します。セル、BMS、ヒューズ、コンタクター、コネクタ、ケーブル アセンブリ、およびモーター コントローラーがピークの大きさと持続時間の両方をサポートできることを確認します。
最後に、フリート全体の充電スケジュールをシミュレートします。夜間の充電に適したサイズのバッテリーは、短時間で頻繁に充電する機会を考慮して設計されたバッテリーとは異なる場合があります。
アンペアアワーだけでは AGV バッテリーのサイズを決定できない理由
アンペアアワーは充電容量を表します。これらは、異なる電圧で動作するバッテリー間の完全な比較を提供するものではありません。
公称バッテリーエネルギーは次のように計算されます。
公称電力量(Wh)=公称電圧(V)×定格容量(Ah)
例えば:
-
48V × 100Ah = 4,800Wh
-
51.2V × 100Ah = 5,120Wh
-
51.2V × 108Ah = 5,529.6Wh
エンジニアが 100Ah と 108Ah のラベルだけを比較すると、電圧の影響を見落とす可能性があります。ワット時は、実行時の計算のより便利な開始点となります。
ワット時でさえ最終的な答えではありません。データシートに印刷されている公称エネルギー全体が、あらゆる動作条件下で機械に利用できることはほとんどありません。 BMS 制限、充電状態の予備量、電圧カットオフ、温度、放電率、経年劣化はすべて、使用可能なエネルギーに影響します。
Victron Energy の技術説明バッテリー容量と放電率また、定格アンペア時容量は放電条件と合わせて解釈する必要があることにも注意しています。一般に、その影響は鉛蓄電池でより顕著ですが、リチウム電池の性能は依然として実際の動作条件に依存します。
ステップ 1: 実際の AGV デューティ サイクルを記録する
有用なデューティ サイクルは、AGV が何を行うか、およびそれをどれくらいの時間実行するかを示します。
個々の負荷が確認されるまでは、すべてのアクティビティを 1 つの推定平均にマージしないでください。
代表的な動作サイクルには次のものが含まれます。
-
静止状態からの加速
-
積載時の移動量
-
荷を降ろしていない帰りの移動
-
旋回
-
坂道登り
-
昇降またはコンベア搬送
-
操舵
-
制動
-
交差点での待機
-
ナビゲーションおよび制御電子機器
-
無線通信
-
セーフティスキャナ
-
冷却ファン
-
待機時間
-
充電器への往復の移動
エネルギーの計算には、各フェーズの継続時間と平均電力が必要です。ピーク電流のレビューには、これらのフェーズ内の最大電力と継続時間が必要です。
図 1. AGV のデューティ サイクルには、短い電力ピーク、安定した移動、低負荷の待機期間、および発生する可能性のある回生イベントが含まれます。 1 つの平均値ですべてを説明することはできません。
プロトタイプが利用可能な場合は、AGV が代表的なルートを実行している間に、適切なサンプリング レートで電流と電圧を測定します。最も重い積載量、最長の実際のルート、繰り返しのスタート、通常の渋滞、および最も好ましくない床または斜面の状態が含まれます。
1 分間のハンドヘルドメーターの測定値では、バッテリーの設計を決定するイベントを捉えることはできません。
ステップ 2: フェーズごとにエネルギーを計算する
次の 1 時間の動作プロファイルを持つ仮想の 48V クラス AGV を考えてみましょう。
| 動作段階 | 1時間あたりの所要時間 | 平均電力 | 消費エネルギー |
|---|---|---|---|
| 加速と負荷の動き | 10分 | 1,500W | 250Wh |
| 通常の輸送 | 30分 | 650W | 325Wh |
| 持ち上げと荷重伝達 | 5分 | 1,200W | 100Wh |
| 待機および制御電子機器 | 15分 | 120W | 30Wh |
| 合計 | 60分 | — | 705Wh |
したがって、1 時間あたりのエネルギー使用量は約 705Wh となります。
AGV が充電の合間に 4 時間動作する必要がある場合:
705Wh × 4 = 2,820Wh
2.82kWh のバッテリーで十分に見えるかもしれませんが、これはモデル化されたサイクル中に機器に供給されるエネルギーにすぎません。これには、システムの損失、予備、老朽化、ルートの変動はまだ含まれていません。
この例は、入力の品質にも依存します。 5 分間の持ち上げ期間が実際に平均 1,700 W になる場合、または渋滞によりアイドリングストップ動作が増加する場合、実際のエネルギー消費量はさらに高くなります。
ステップ 3: 動作エネルギーを必要な公称容量に変換する
実際的な予備式は次のとおりです。
必要な公称エネルギー = 負荷エネルギー ÷ 組み合わせた使用可能エネルギー係数
要因としては次のものが考えられます。
-
電気システムの効率
-
許可される充電状態ウィンドウ
-
サポート終了後の容量許容量
-
許容温度
-
運転予備力
上記の例では、次のように仮定します。
-
90% のシステム効率
-
計画された充電状態ウィンドウの 80%
-
選択した耐用年数終了基準における残存容量が 85%
暫定的な公称エネルギー要件は次のようになります。
2.82kWh ÷ 0.90 ÷ 0.80 ÷ 0.85 = 約4.61kWh
これは、元の負荷エネルギーの数値である 2.82kWh をすでに大幅に上回っています。
別途、温度またはルート変動の許容値が必要になる場合があります。各係数が何をカバーするかを定義せずに、任意の「安全係数」を乗算することは避けてください。そうしないと、計算で二重カウントが隠蔽されたり、重要な条件が解決されないままになったりする可能性があります。
充電状態リザーブの目的
予備エネルギーは、目的のない未使用の容量ではありません。これにより、AGV は次のことが可能になります。
-
現在の移動を無事に終える
-
ルート遅延後に充電器に到着
-
BMS カットオフに近い日常的な操作を避ける
-
通常の容量変動を許容する
-
充電ステーションが利用できない場合でも動作を継続
-
ルート長の一時的な増加に対処する
-
すぐに交換せずにバッテリーの経年劣化をサポート
正しい予備量はフリートのアーキテクチャによって異なります。利用可能な複数の充電器の横で動作する AGV には、単一の充電ステーションに到達するために大きな倉庫を横切らなければならない車両とは異なる予備戦略が必要になる場合があります。
ステップ 4: ピーク電流を個別に確認する
ワット時単位で十分な大きさのバッテリーでも、必要な電流を供給できない場合があります。
電流は次から推定できます。
電流(A) = 電力(W) ÷ 電池電圧(V)
ピーク負荷の計算では、公称電圧のみではなく、関連する動作条件下で予想される最低バッテリー電圧を使用します。コントローラーの効率と DC-DC 損失も考慮する必要があります。
仮想の AGV が最大積載量で加速中に数秒間 6.5kW を必要とすると仮定します。その条件下でバッテリーが 44V まで低下する可能性があり、ドライブトレイン効率が 92% と推定される場合:
ピークバッテリ電流 = 6,500W ÷ 44V ÷ 0.92
ピークバッテリー電流 ≈ 161A
設計者は次のことを確認する必要があります。
-
セルのピーク放電能力
-
161Aで許可される持続時間
-
BMS過電流閾値
-
BMS過電流遅延
-
ヒューズの時間と電流の動作
-
コンタクタの製造および容量
-
コネクタ電流と温度上昇
-
ケーブルの電圧降下
-
バスバーと PCB の電流経路
-
バッテリーの内部抵抗
-
コントローラーの低電圧しきい値
連続電流定格を短期ピーク定格の代わりに使用したり、その逆を行わないでください。
BMS は、大電流を数秒間だけ許容する場合があります。別の設計では、より高いセル温度で同じ電流をより長く流すことができます。仕様には、1 つの最大値だけではなく、電流対時間のプロファイルが必要です。
電圧低下により、容量がなくなる前にシフトが終了する可能性がある
AGV は充電状態が残っていることを示しても、加速中にシャットダウンする場合があります。
すべてのセル、相互接続、バスバー、ケーブル、コンタクター、ヒューズ、およびコネクターが抵抗に寄与します。電流が増加すると、その抵抗での電圧降下も増加します。
単純化した関係は次のとおりです。
電圧降下 = 電流 × 抵抗
充電状態が低い場合や温度が低い場合は、バッテリーの実効抵抗が高くなる場合があります。電流ピークにより、パック電圧が BMS 不足電圧しきい値またはモーター コントローラーの最小入力電圧を下回ります。
負荷がなくなると電圧は回復します。技術者は、バッテリーが安静時に正常に見えることに気付く場合があります。
このため、勤務終了後のテストには信頼できる最も重い負荷を含める必要があります。無負荷時の電圧測定値は、バッテリーがルートを完走できるかどうかを証明することはできません。
ステップ 5: 電圧プラットフォームが依然として適切かどうかを判断する
理想的な比較では、電力が等しい場合、プラットフォームの電圧が高いほど流れる電流は少なくなります。
4.8kW の負荷にはおよそ次のものが必要です。
-
24Vで200A
-
48Vで100A
電流が低いと、ケーブルの発熱、電圧降下、コネクタの負担、および一部の電力経路コンポーネントに必要な電流定格が軽減される可能性があります。ただし、24V から 48V への変更は、単純なバッテリーのアップグレードではなく、システムの再設計です。
次の機器は、バッテリーの完全な電圧範囲に適合する必要があります。
-
モーターコントローラー
-
モーター
-
充電器
-
DC-DCコンバータ
-
コンタクタ
-
ヒューズ
-
コネクタ
-
補助電子機器
-
プリチャージ回路
-
サービスおよび診断装置
公開されている電圧ラベルだけでは十分ではありません。 「48V」バッテリーと「51.2V」バッテリーは、化学的性質、充電電圧、カットオフ制限が異なる場合があります。
ステップ 6: 充電を容量計算の一部にする
バッテリーのサイジングと充電戦略は一緒に開発する必要があります。
一般的なアプローチは 3 つあります。
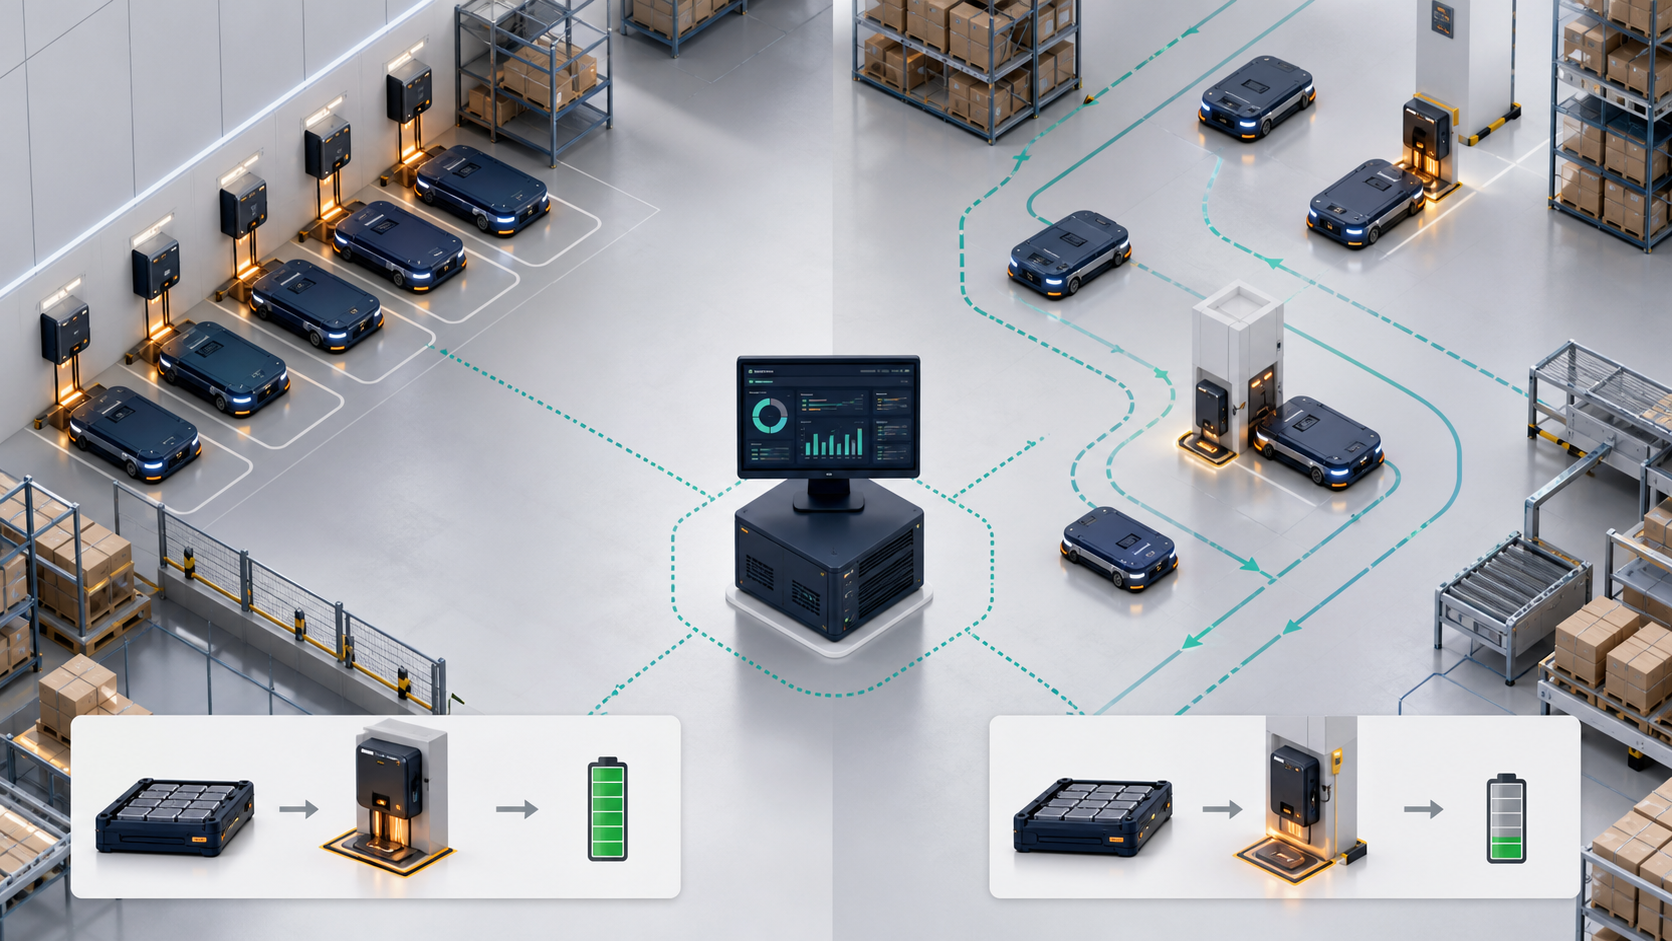
スケジュールされたフル充電
AGV は、定義された期間動作し、その後、より長いセッションの間充電器に留まります。
このアプローチは管理が簡単かもしれませんが、通常は充電間隔をカバーするのに十分なエネルギーを蓄えておく必要があります。フリートの可用性は、充電セッションの欠落または不完全な影響にも影響を受ける可能性があります。
チャンスチャージ
AGV は、乗り換え駅での待機中、休憩中、またはタスクの合間に短時間充電します。
機会充電により、特定の稼働日に必要な車載エネルギーが削減される可能性があります。ただし、その利点は、車両が実際に計画された時間に充電器に到着し、十分な時間接続されたままであるかどうかによって異なります。
充電イベントが短いと、次の重要性も高まります。
-
信頼性の高いドッキング調整
-
充電器から BMS への通信
-
現在の温度での充電受け入れ
-
接触状態
-
フリートのスケジュール設定
-
充電電流制限
-
SOC の推定
-
充電器の利用可能性
バッテリーの交換
放電したバッテリーは取り外して、充電済みのユニットと交換します。
交換により車両のダウンタイムは短縮されますが、バッテリーの在庫、機械的な取り扱い、コネクタ、ロック システム、識別、充電室の管理、およびオペレーターの手順が必要になります。
図 2. スケジュール充電モデルでは、充電をより長い駐車時間に集中させますが、機会充電では、動作タスクの間に少量のエネルギーが追加されます。
充電時間を分割だけで計算しないでください
20A で充電された 108Ah バッテリーの理論上の容量対電流比は 5.4 時間です。これは、完全な充電が常に正確に 5.4 時間で完了するという意味ではありません。
実際の充電時間は以下によっても異なります。
-
初期充電状態
-
定電流相と定電圧相
-
BMS 電流制限
-
セルバランシング
-
温度
-
充電器の効率
-
ケーブルとコネクタの制限
-
上限電圧付近の充電テーパー
-
充電器通信
-
アクティブなままの補助負荷
一般の人々 51.2V 108Ah Dailymagバッテリーのページ20A の標準充電と RS485/CAN 通信を示します。これらの公開された値は出発点として役立ちますが、最終的な充電時間と充電プロトコルについてはプロジェクト固有の確認が必要です。
ステップ 7: 回生ブレーキを慎重に扱う
回生ブレーキは一部のエネルギーをバッテリーに戻すことができますが、それを二度数えたり、あらゆる状況で利用できると想定したりするべきではありません。
再生は以下に依存します。
-
モーターコントローラーの設計
-
車両質量
-
スピード
-
ルート勾配
-
ブレーキ頻度
-
バッテリーの充電状態
-
セル温度
-
BMS充電電流制限
-
最大バッテリー電圧
-
充電受付
-
摩擦ブレーキのブレンディング
ほぼ満杯または冷えたバッテリーでは、予想される回生電流を受け入れることができない場合があります。コントローラーには、バス電圧を制御してマシンを安全に停止するための代替方法が必要です。
可能な場合は、代表的なルートから測定された正味エネルギーを使用します。初期設計時に回生が推定される場合は、その仮定を文書化し、マシン全体のテスト中に検証します。
ステップ 8: BMS が AGV に伝える必要がある内容を定義する
BMS が車両の動きを直接制御しない場合でも、 AGV リチウム バッテリーは機械の制御システムの一部です。
有用な BMS 情報には次のものが含まれます。
-
パック電圧
-
現在
-
充電状態
-
温度
-
充電許可
-
排出許可
-
推奨される充電電流制限
-
推奨される放電電流制限
-
アラームと保護ステータス
-
コンタクタのステータス
-
エネルギー残量推定値
-
極度のセル電圧
-
ハードウェアとファームウェアのバージョン
CAN または RS485 の物理的な存在は、プロトコルの互換性を確認するものではありません。
OEM は、メッセージ ID またはレジスタ、スケーリング、バイト順序、更新レート、タイムアウト、アラーム、起動動作、および通信切断に対する安全な応答を定義する必要があります。
1 つの CAN メッセージが到着しなくなったため、AGV は古い電流制限を無期限に使用し続けるべきではありません。
ステップ 9: 温度、床の状態、積載量の変動を含める
快適な実験室で測定されたバッテリーの性能は、自動的に稼働中の倉庫を表すものではありません。
温度は、充電受け入れ、抵抗、利用可能なエネルギー、電力容量、および経年劣化に影響します。米国エネルギー省は次のように指摘しています。バッテリー温度は、パフォーマンス、信頼性、安全性、ライフサイクルコストに影響を与えます。
AGV の環境によっては、他のバリエーションが追加される場合があります。
-
冷蔵室または荷積みドック
-
高温の充電エリア
-
凹凸のある床
-
高い転がり抵抗
-
スロープ
-
ほこりや湿気
-
繰り返しの機械的衝撃
-
振動
-
ペイロードの増加
-
ホイールの摩耗
-
冷却経路の遮断
バッテリーエンクロージャには、適切な取り付け、密閉、サービスアクセス、コネクタ保護、熱設計も必要です。
AGV と AMR は、より広範な機械および車両の安全フレームワークに含まれます。 ISO 3691-4:2023たとえば、無人産業用トラックとそのシステムの安全要件と検証に取り組んでいます。この規格の公開範囲では、プロジェクト固有のバッテリーのサイジング計算が提供されていないため、電力システムには依然として独自の技術評価と検証が必要です。
公開されたバッテリーデータの使用方法
Dailymag Energy は、次のような用途向けのバッテリー ソリューションを公に位置づけています。産業用ロボットおよびその他の専門機器。
51.2V 108Ah 製品ページには次のように掲載されています。
-
51.2V 公称電圧
-
定格容量108Ah
-
20A標準充電
-
50A標準放電
-
最大150Aの連続放電
-
RS485/CAN通信
公開されている電圧と容量を乗算すると、公称エネルギーは約 5.53kWh になります。
これは、バッテリーがすべての 5kWh AGV アプリケーションに適合するという意味ではありません。エンジニアリング チームは、化学的性質、動作電圧範囲、ピーク電流能力、温度制限、IP 要件、サイクル寿命目標、コネクタ設計、プロトコル、充電時間、機械的互換性を確認する必要があります。
公開されている製品は参考構成です。最終的な選択は完全なマシンに基づいて行う必要があります。
実用的なAGVバッテリー検証計画
1. ベンチレベルの電気テスト
パック電圧、使用可能な容量、BMS しきい値、充電器の動作、通信、コンタクタの動作、保護回復を確認します。
2. 静的マシンテスト
AGV にバッテリーを取り付け、起動、補助負荷、コントローラーの事前充電、緊急停止、充電接続、スリープ、およびウェイク動作をテストします。
3. ピーク負荷テスト
該当する場合、最大積載量の加速、旋回、持ち上げ、傾斜、モーター失速のシナリオを実行します。パック電圧、セル電圧の極値、電流、温度を記録します。
4. 代表ルートテスト
通常の交通、荷役、待機、および充電器の移動を伴う完全な実際のルートまたは複製されたルートを通じて AGV を操作します。
5. 低SOCテスト
計画された最小充電状態に近いクリティカルな負荷イベントを繰り返します。多くの場合、これは電圧低下の問題が明らかになる場所です。
6. 温度試験
プロジェクトの必要な温度制限での放電、充電、シャットダウン、および回復動作を検証します。
7. フリート充電テスト
複数の車両、充電ステーションの可用性、充電の中断、通信切断、ドッキングエラー、スケジュールの変動をテストします。
8. エイジングレビュー
AGV が定義された寿命末期の容量と抵抗でランタイムとピーク電力の要件を満たしていることを確認します。
AGV バッテリーの RFQ に含める情報
バッテリーのサプライヤーに以下を提供してください。
-
公称システム電圧と許容電圧ウィンドウ。
-
測定または推定された時間ベースの負荷プロファイル。
-
連続電流。
-
ピーク電流、持続時間、繰り返し率。
-
充電間の必要な動作時間。
-
計画された SOC 予備。
-
充電方法と充電可能時間。
-
充電器の電圧、電流、および通信。
-
回生電流と持続時間。
-
最大積載量と傾斜。
-
動作温度と充電温度。
-
設置寸法と質量制限。
-
コネクタ、ケーブル、ピン配列。
-
CAN または RS485 プロトコルの要件。
-
衝撃、振動、密閉性、および環境条件。
-
目標耐用年数と耐用年数終了の基準。
-
適用される市場および認証要件。
-
プロトタイプと完全なマシンの検証計画。
「48V、8時間」や「100Ahが必要」などの記述だけでは、信頼できる提案としては十分ではありません。
よくある質問
AGV には何アンペアアワーが必要ですか?
まず必要な使用可能なワット時を計算し、次にその結果を選択した公称電圧でのアンペア時に変換します。 SOC 予備量、効率、温度、経年変化、および動作変動に対して定義された許容値を追加します。
バッテリーが大きいほど常に安全ですか?
いいえ。エネルギーを増やすと実行時間が改善される可能性がありますが、質量、サイズ、充電時間、コスト、故障エネルギー、機械的負荷も増加します。ピーク電流能力とシステムの互換性については、別途検証が必要です。
平均電流を使用して BMS を選択できますか?
それ自体ではありません。 BMS は、迷惑な保護や危険な加熱を行わずに、必要な期間にわたって連続負荷とすべての信頼できるピーク電流イベントをサポートする必要があります。
機会充電によりバッテリーのサイズを減らすことができますか?
はい、充電の機会が頻繁で、十分な期間があり、運用上信頼できる場合は可能です。モデルは、オンボード リザーブを減らす前に、充電セッションを逃し、充電器が混雑しました。
AMR バッテリー パックには CAN が必要ですか?
普遍的ではありません。 CAN はモバイル機器では一般的ですが、一部のシステムでは RS485 またはその他のインターフェイスが使用されます。プロトコルの互換性と障害の動作は、コネクタのラベルよりも重要です。
AGV にはどれくらいの予備容量が必要ですか?
普遍的な割合はありません。予備量には、充電器の距離、ルートの変動性、バッテリーの老朽化、温度、車両の冗長性、および充電器に到達する前に停止した場合の結果を反映する必要があります。
回生ブレーキを実行時間の計算に含めることはできますか?
はい、ただし、測定されたルート データから取得することができます。バッテリーが冷えている場合、満充電に近い場合、または充電電流制限に近い場合、バッテリーは回生充電を制限することがあります。
バッテリーはいつ交換する必要がありますか?
交換基準には、残存容量、抵抗の増加、ピーク負荷をサポートできないこと、異常なセルの不均衡、繰り返しの障害、物理的損傷、または必要なデューティ サイクルの完了の失敗などが含まれる場合があります。
最終テストでは新しいバッテリーを使用する必要がありますか?
初期の統合には新しいバッテリーを使用しますが、モデル化またはテストされた寿命末期条件に対して設計を検証することもできます。新しいパックでのみ動作するマシンでは、ライフサイクル マージンが不十分です。
最終的な推奨事項
最適なAGV バッテリ容量の計算は単一の方程式ではありません。これは、マシンの時間ベースの負荷プロファイル、バッテリーの使用可能なエネルギー、ピーク電流経路、および実際の充電スケジュールの間の制御された比較です。
まずはルートから。加速、輸送、持ち上げ、待機、制動、充電中に AGV が何を行うかを測定します。それらのイベントをエネルギーと現在の要件に変換します。説明のつかない安全係数を 1 つ追加するのではなく、すべてのマージンを定義します。
次に、低い充電状態、最大積載量、好ましくない温度、および現実的なフリート条件で完成したマシンのバッテリーを検証します。
Dailymag Energy は、産業機器に適合するカスタマイズされたリチウム電池を提供します。 AMR バッテリー パックまたは AGV プロジェクトを評価するには、負荷プロファイル、電圧ウィンドウ、充電計画、通信要件、設置図、および動作環境を準備します。
Dailymag Energy エンジニアリングおよび営業チームにお問い合わせくださいプロジェクト固有のバッテリーレビュー用。