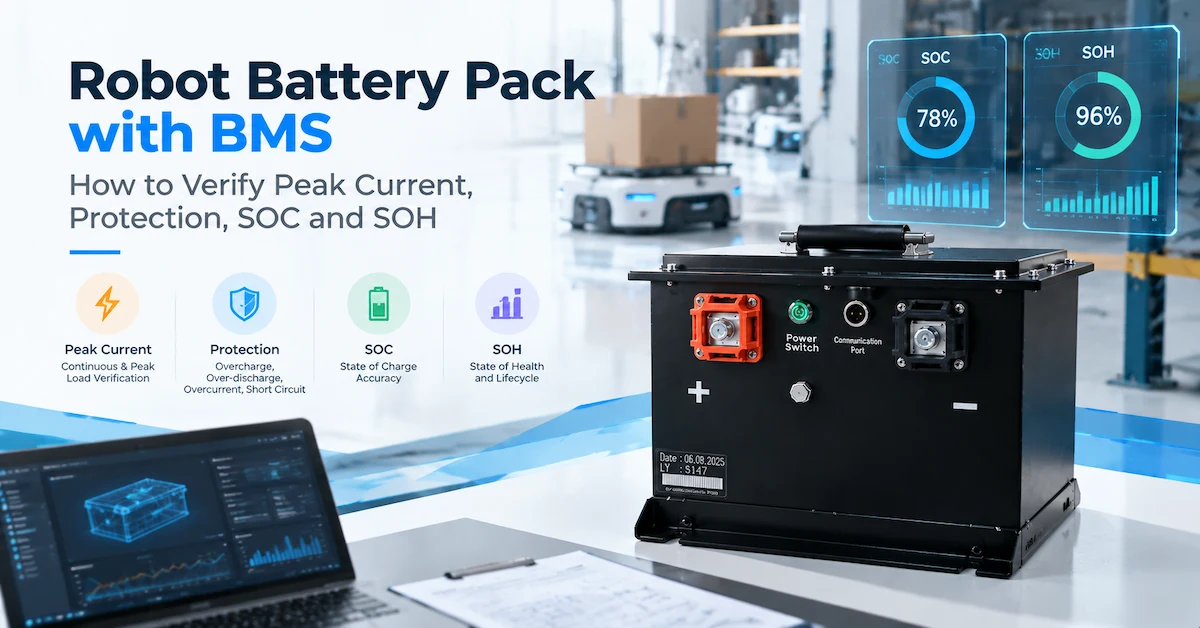
¿Qué debería demostrar realmente un paquete de baterías para robots con BMS?
Respuesta directa: Un paquete de baterías para robot con BMS debe demostrar cuatro cosas antes de que un fabricante de equipos originales (OEM) lo apruebe: que pueda suministrar la carga continua y máxima del robot sin caídas de voltaje inaceptables; que pueda proteger las celdas y la máquina bajo condiciones de falla definidas; que pueda informar el estado de carga (SOC) y el estado de salud (SOH) utilizables de una manera que el controlador pueda interpretar; y que pueda repetir esos comportamientos desde la muestra hasta la producción. El voltaje y los amperios-hora son solo el punto de partida. El BMS, el cargador, el controlador, el cableado, la carcasa, el firmware y el perfil de misión deben tratarse como un único subsistema de energía.
Esta es una pregunta de investigación comercial y solicitud de cotización para fabricantes de robots, integradores de AMR/AGV, equipos de automatización de almacenes y compradores de equipos industriales. La decisión práctica no es "¿esta batería tiene un BMS?". Casi todas las baterías de litio modernas cuentan con algún tipo de gestión de batería. La decisión radica en si el BMS propuesto tiene la capacidad de corriente, el comportamiento de protección, la interfaz de datos y la evidencia de validación requeridas por el robot en cuestión.
Ver plataformas de baterías para robots
1. Empiece con la misión del robot, no con la etiqueta del BMS.
Un sistema de gestión de baterías (BMS) no puede seleccionarse de forma inteligente hasta que se describa el funcionamiento del robot. Un robot móvil puede funcionar con una corriente moderada y luego requerir un pulso corto e intenso al acelerar, subir una rampa, levantar una carga, girar con una carga útil o superar un obstáculo. Una carretilla elevadora autónoma puede incorporar eventos regenerativos, picos hidráulicos y largos periodos de inactividad. Un robot móvil autónomo (AMR) de almacén puede utilizar la carga de oportunidad, mientras que un robot de inspección puede pasar la mayor parte del tiempo con una carga baja y depender de una reserva estable para el viaje de regreso.
Registrar el historial de la operación
Proporcione al proveedor de baterías la masa del robot, la carga útil, la configuración de ruedas o tracción, la velocidad máxima, la aceleración, la ruta, el estado del suelo, los eventos de elevación o actuación, la duración de la misión, el tiempo de inactividad, el objetivo del turno, los intervalos de carga y los requisitos de reserva. Un registro actual es ideal. Si no está disponible, una descripción cronometrada sigue siendo útil: "dos motores de tracción, un pico de arranque de tres segundos, un evento de elevación cada cinco minutos, seis horas por turno, carga automática durante los descansos". Esta descripción es más valiosa que una solicitud de "una batería de 48 V de alta calidad".
Defina la ventana eléctrica
La tensión nominal identifica una plataforma; el controlador necesita un rango de tensión permitido. Documente la tensión máxima de carga, el rango de funcionamiento normal, el umbral de subtensión del controlador, la respuesta a alta tensión, la tensión de arranque y cualquier límite de regeneración. El mismo paquete de baterías nominal puede comportarse de manera diferente en un robot si el controlador se apaga prematuramente, la caída de tensión del cable es elevada o el sistema de gestión de baterías (BMS) abre la ruta de descarga durante un transitorio.
Separe los hechos confirmados de las suposiciones del proyecto.
En una solicitud de cotización (RFQ), marque cada campo como confirmado, medido, estimado o desconocido. Esto evita que una corriente máxima provisional se convierta en una promesa de producción accidental. Además, proporciona al equipo de ingeniería una lista clara de mediciones para la etapa de muestreo.
2. Comprender la corriente máxima como un requisito del sistema con límite de tiempo.
La corriente máxima suele ser la principal causa de fallo de la batería de un robot en funcionamiento. Si bien la hoja de datos puede indicar un valor máximo de descarga continua, el controlador del robot podría necesitar una corriente mayor durante unos segundos. Por otro lado, un proveedor podría especificar un valor máximo impresionante sin indicar la duración del pulso, la frecuencia de repetición, la temperatura de la batería, el estado de carga (SOC), la caída de tensión ni el comportamiento de reinicio del sistema de gestión de la batería (BMS). Ninguno de estos valores resulta útil sin conocer las condiciones de funcionamiento.
La corriente continua y la corriente pico responden a preguntas diferentes.
La corriente continua es la condición de calor y energía que la batería debe soportar durante el período de operación estable definido. La corriente pico es una condición transitoria con una duración, un patrón de repetición y un estado de carga inicial (SOC). Escriba el requisito como una declaración verificable: por ejemplo, "120 A durante 3 segundos, repetido una vez cada 60 segundos, desde el 80 % hasta el 20 % de SOC a la temperatura ambiente especificada, con un voltaje de la batería superior al mínimo del controlador". Los valores reales deben provenir del robot, no de un ejemplo genérico.
Compruebe la ruta actual completa
Las celdas son solo una parte del circuito. Los dispositivos de conmutación o contactores del BMS, el fusible, las barras colectoras, las soldaduras, los cables, los conectores y los terminales del robot contribuyen a la resistencia y al calor. Un paquete puede tener suficiente capacidad de celdas, pero aun así presentar una gran caída de voltaje en un conector o empalme de cable. Mida la corriente y el voltaje en la salida de la batería durante el evento más crítico e inspeccione la temperatura en el BMS, los empalmes de alta corriente y el conector.
| Pregunta sobre la corriente máxima | Por qué es importante | Evidencia a solicitar |
|---|---|---|
| ¿Cuánto dura el pulso? | Un evento de 1 segundo y un evento de 30 segundos generan diferentes requisitos térmicos y de voltaje. | Registro de corriente temporizado, estado de carga inicial (SOC), temperatura y límite de aprobación. |
| ¿Con qué frecuencia se repite? | La repetición determina la acumulación de calor y el tiempo de recuperación. | Perfil de la misión o secuencia de pulsos, no un evento aislado. |
| ¿Qué voltaje es aceptable? | Es posible que el controlador se reinicie antes de que el BMS alcance su umbral de protección. | Salida mínima de la batería y límite del controlador del robot bajo carga. |
| ¿Qué ocurre con un bajo nivel de carga (SOC)? | La resistencia y la potencia disponible pueden variar a medida que se descarga la batería. | Prueba de pulsos en puntos de SOC y temperaturas definidos. |
Utilice datos de carga en lugar de un multiplicador estimado.
Agregar un margen del 30 % a una corriente desconocida no reemplaza un perfil de carga. Si el robot aún está en fase de diseño, utilice los datos del motor y del controlador para realizar una primera estimación y, a continuación, instrumente el prototipo. Registre por separado los eventos de aceleración, elevación, frenado y acoplamiento. El resultado debería definir conjuntamente los límites de descarga del BMS, el dimensionamiento del cable, la selección de conectores y las pruebas de aceptación.
3. Revisar la arquitectura de protección y la recuperación ante fallos.
La protección no se limita a un simple interruptor que garantiza la seguridad de la batería. Se trata de un conjunto de umbrales, retardos, acciones y reglas de recuperación. Una batería para robot con sistema de gestión de baterías (BMS) puede necesitar protección contra sobretensión y subtensión de las celdas, sobrecorriente de carga y descarga, cortocircuitos, sobretemperatura y baja temperatura. El robot también necesita saber qué ocurrió y qué debe hacer a continuación.
Pregunte qué hace cada evento de protección
Para cada elemento de protección, documente la condición de activación, el retardo, la histéresis, la acción del hardware, la alarma de comunicación, el método de reinicio y si el evento está enclavado. Una recuperación automática puede ser adecuada para un pico de corriente breve, mientras que un cortocircuito detectado puede requerir un estado enclavado e inspección de servicio. La respuesta correcta depende del riesgo de la máquina y del procedimiento operativo.
| Zona de protección | Pregunta de ingeniería | Verificación a nivel de robot |
|---|---|---|
| Sobretensión | ¿Se interrumpe la carga antes de que se agote el límite de la celda y cómo se permite reiniciarla? | El cargador se detiene, se activa la alarma y la batería se recupera según lo especificado. |
| Subtensión | ¿El paquete evita las descargas dañinas sin atrapar al robot? | El robot recibe una advertencia de batería baja y puede llegar a un muelle seguro. |
| Sobrecorriente o cortocircuito | ¿El viaje es lo suficientemente rápido? ¿El evento está registrado o es recuperable? | El controlador registra un fallo claro y se define la recuperación del servicio. |
| Temperatura | ¿Qué sensores controlan la carga y la descarga, y cuál es la regla de reinicio? | El robot reduce la carga o se acopla antes de un apagado térmico. |
La protección debe coordinarse con el controlador.
Un apagado repentino del sistema de gestión de baterías (BMS) puede ser eléctricamente correcto, pero peligroso desde el punto de vista operativo si el robot pierde la dirección, el frenado o la comunicación en un pasillo estrecho. El plan de integración debe definir las advertencias previas a un corte brusco, la reserva mínima para una parada controlada y el comportamiento tras la pérdida de comunicación. No asuma que el controlador del robot puede inferir un fallo de la batería a partir de una única señal de caída de voltaje.
Inspeccione el límite del hardware del BMS
Pregunte si el sistema de gestión de baterías (BMS) propuesto controla una ruta MOSFET, un contactor, un circuito de precarga u otra configuración. Solicite información sobre los puntos de medición de corriente y voltaje, el comportamiento de balanceo, la ubicación de los sensores y la coordinación de fusibles. El proveedor no está obligado a revelar detalles de diseño confidenciales, pero el comprador sí necesita información suficiente para validar el sistema y realizar su mantenimiento de forma segura.
4. Defina el SOC como una señal operativa, no como un porcentaje decorativo.
El estado de carga (SOC) es la carga útil restante estimada de la batería en condiciones definidas. En un robot, el SOC se utiliza para la asignación de tareas, la toma de decisiones sobre la recarga, las alarmas de baja energía, la planificación de la flota y las pantallas del operador. Un porcentaje que parece preciso pero que se desvía de la realidad puede provocar la pérdida de misiones o una carga innecesaria.
Acordar qué significan 0% y 100%.
Un proyecto puede definir el 100 % como el final de una carga controlada y el 0 % como el límite de descarga del BMS. Otro puede reservar energía para un retorno controlado y mostrar el 0 % antes de que las celdas alcancen el límite absoluto. Ambas opciones son viables, pero deben estar documentadas. Incluya la condición de finalización de la carga, el intervalo de energía utilizable, la reserva, el método de calibración y el comportamiento esperado tras una carga parcial.
Comprenda por qué el SOC varía bajo carga.
La tensión disminuye durante un evento de alta corriente debido a la resistencia interna y de la trayectoria. Si el estado de carga (SOC) se infiere únicamente a partir de la tensión, el robot puede experimentar una caída artificial durante la aceleración y una recuperación artificial al finalizar la carga. La integración de corriente, la tensión, la temperatura y los puntos de referencia periódicos se combinan habitualmente, pero el algoritmo y la calibración propiamente dichos deben describirse en la documentación aprobada del sistema de gestión de baterías (BMS).
Prueba SOC donde el robot toma decisiones
Compruebe el estado de carga (SOC) mostrado al arrancar, tras una carga completa, tras una carga de oportunidad, durante un pico de demanda, con un SOC bajo y tras un evento de protección. Compare el valor del sistema de gestión de baterías (BMS) con la capacidad suministrada medida en una prueba definida. Registre si el controlador recibe el valor en las unidades y el tiempo esperados. Un mensaje de SOC numéricamente correcto, pero retrasado o con una escala incorrecta, sigue siendo un fallo de integración.
5. Tratar el SOH como una tendencia con una línea de base definida.
El estado de salud describe cómo se compara la capacidad actual de la batería con una condición de referencia. No es lo mismo que el SOC. El SOC pregunta "¿cuánta carga útil está disponible ahora?", mientras que el SOH pregunta "¿cómo ha cambiado la capacidad o potencia del paquete con respecto a la línea base acordada?". Para una flota de robots, el SOH puede ayudar a planificar el mantenimiento, revisar la garantía y asignar de forma segura misiones exigentes.
Elija la definición de SOH antes de comparar proveedores.
El estado de salud (SOH) puede basarse en la capacidad medida, la resistencia, la potencia disponible, el flujo de energía o una combinación de estos. Un porcentaje basado en la capacidad y otro basado en la potencia no se comportarán de la misma manera. Solicite al proveedor que indique la temperatura de referencia, la corriente de prueba, el rango de voltaje utilizable, la línea base inicial y las condiciones de actualización. Sin estas definiciones, no se pueden comparar dos valores de "90 % SOH".
| Señal | Pregunta que responde | Lo que el comprador debe definir |
|---|---|---|
| SOC | ¿Cuánta carga útil queda en este período de funcionamiento? | Puntos del 0/100%, reserva, calibración y comportamiento de la pantalla. |
| Capacidad de SOH | ¿Cuánta capacidad queda en comparación con la capacidad inicial? | Compruebe la corriente, la temperatura, el punto de corte y la capacidad inicial. |
| Potencia SOH | ¿Podrá el paquete seguir proporcionando el rendimiento máximo del robot requerido? | Perfil de pulso, límite de voltaje, método de resistencia y umbral de misión. |
No utilice SOH como una promesa de por vida sin respaldo.
Las páginas públicas de productos de Dailymag no publican una curva de vida útil, un período de garantía ni un umbral de retención de capacidad universales. Por lo tanto, una solicitud de cotización responsable debería solicitar el método de prueba y el límite de aceptación específicos del proyecto, en lugar de incluir una afirmación genérica de "miles de ciclos". El estado de salud general (SOH) resulta útil cuando el propietario de la flota sabe qué acción se toma al alcanzar un umbral: inspección, prueba de capacidad, reasignación de funciones, reemplazo o retirada del servicio.
6. Confirmar la propiedad de los datos RS485/CAN y de las fallas.
Una batería robótica con sistema de gestión de baterías (BMS) solo funciona como subsistema electrónico si el robot puede utilizar sus datos. La presencia física de RS485 o CAN no garantiza la compatibilidad. El proyecto requiere un mapa de mensajes documentado, unidades, escalado, frecuencia de actualización, alarmas, permisos, comportamiento de activación, respuesta ante pérdida de comunicación y revisión del firmware.
Construir un diccionario de datos
Como mínimo, identifique el voltaje del paquete, la dirección de la corriente, el estado de carga (SOC), el estado de salud (SOH), la temperatura, las alarmas de celda o módulo, la autorización de carga, la autorización de descarga, el estado de protección y la información de servicio. Indique qué valores son de solo lectura y qué comandos, si los hay, puede enviar el controlador. Incluya el orden de bytes, la convención de signos, las unidades y el comportamiento de tiempo de espera en el documento de la interfaz controlada.
Asignar responsabilidad para la capa de mensajes
Una de las partes debe ser propietaria de la definición final del protocolo. Si el fabricante del robot es propietario del controlador, el proveedor de la batería necesita los requisitos de interfaz y el arnés de prueba. Si el proveedor de la batería proporciona el protocolo, el fabricante del robot necesita una revisión estable, tramas de muestra y una regla de notificación de cambios. No deje como único requisito la indicación "CAN compatible" o "RS485 disponible".
Revisión de la integración de RS485 y CAN
Prueba fallos de comunicación, no solo mensajes normales.
Desconecta el bus, introduce una respuesta retardada, reinicia el controlador, interrumpe la carga y recupérate de un evento de protección del BMS. Confirma que el robot se detiene o se acopla de forma segura, que el operador ve la alarma correcta y que la comunicación se reanuda sin un bit de estado de carga (SOC) o de autorización obsoleto. Un enlace de datos que funciona en un banco de pruebas pero falla durante un reinicio no está listo para producción.
7. Incluir el cargador como parte de los requisitos del BMS.
La carga es el punto de convergencia entre la batería, el sistema de gestión de baterías (BMS) y la infraestructura del robot. El cargador debe utilizar el perfil de voltaje y corriente aprobado, y el BMS debe permitir la carga dentro de las condiciones de temperatura y celda definidas. Un robot también puede requerir una señal de confirmación de carga, un bloqueo de acoplamiento, una secuencia de contactores o una señal de autorización.
Revisen juntos el voltaje, la corriente y la terminación.
No elija un cargador basándose únicamente en el voltaje nominal de la batería. Confirme el voltaje máximo de carga, la corriente de carga estándar, el comportamiento de la descarga, los límites de temperatura, la polaridad del conector y si el cargador se reutiliza de una batería anterior. La plataforma pública de robots Dailymag indica un voltaje de carga de 58 V y una corriente de carga estándar de 20 A, pero estos valores deben verificarse con la especificación controlada y el cargador del robot antes de su aprobación.
La prueba interrumpió la carga.
Abra y cierre el contacto de carga, retire la entrada de CA, aleje el robot de la base y vuelva a conectarlo después de un evento del BMS. Verifique que el cargador y el BMS se recuperen en el orden previsto. Registre el estado de carga inicial, el estado de carga final, el tiempo de carga, la disminución de la corriente, la temperatura y las alarmas. El simple hecho de que se haya cargado no es suficiente para establecer un proceso repetible para toda la flota.
8. Compruebe el ajuste mecánico, las vías térmicas y el acceso para el servicio.
El rendimiento del sistema de gestión de baterías (BMS) se ve afectado por la configuración física del paquete. Un sensor ubicado lejos de una junta caliente puede registrar una temperatura inferior a la real. Una carcasa sellada puede retener el calor. Un paquete pesado puede alterar el manejo y el frenado del robot. Un conector oculto tras un soporte puede convertir una simple tarea de mantenimiento en una parada prolongada.
Libere el dibujo de la interfaz
Indique el volumen máximo, los puntos de montaje, la dirección de inserción, la sujeción, la codificación del conector, la salida del cable, el radio de curvatura, el límite del centro de gravedad y la holgura de servicio. Incluya las tolerancias y la cubierta o bandeja que se utilizará en la producción. La plataforma pública de robótica indica unas dimensiones de 498 x 305 x 90 +/- 0,5 mm y un peso aproximado de 51,5 kg; utilice estos valores únicamente como referencia inicial y verifique el plano de producción.
Mide el calor en los lugares que importan.
Durante la carga máxima repetible del robot y el evento de carga más intenso, mida el BMS, las uniones de alta corriente, el conector, la carcasa y la ubicación de celdas o módulos representativos. Compare los resultados con los límites operativos acordados. Un proveedor puede modificar las barras colectoras, el trazado de los cables, la ubicación de los sensores o los detalles de la carcasa, pero estos cambios deben documentarse y someterse a nuevas pruebas.
9. Validar el paquete en cuatro capas
Un plan de validación eficaz abarca desde mediciones controladas hasta misiones robóticas. Cada etapa responde a una pregunta diferente. Omitir la etapa robótica conlleva riesgos de integración; omitir la etapa de producción conlleva riesgos de repetibilidad.
Capa 1: identidad y ajuste
Verifique el modelo, la revisión, el número de serie o lote, la etiqueta, las dimensiones, la masa, el montaje, el conector, el enrutamiento y la extracción del cable. Confirme que la configuración del BMS cargada en la muestra coincide con la cotización y el documento de protocolo. Fotografie la muestra instalada si el ajuste es difícil de reproducir.
Capa 2: Línea base eléctrica y de protección
Mida la tensión en circuito abierto, el comportamiento de carga, la capacidad o la energía según un método definido, la descarga estándar, la carga continua, el pulso máximo, la caída de tensión y la temperatura. Active los eventos de protección acordados con el equipo de prueba adecuado. Registre la acción de recuperación y la alarma de comunicación. Conserve los archivos de datos brutos, los identificadores de los instrumentos y las condiciones de prueba.
Capa 3: integración del controlador y del cargador
Conecte el controlador del robot, el cargador y la pantalla o la puerta de enlace de flota correspondientes. Verifique el arranque, el modo de suspensión, la activación, los permisos de carga y descarga, el estado de carga (SOC), el estado de salud (SOH), las alarmas, el tiempo de espera de comunicación y el comportamiento de reinicio. Pruebe la revisión exacta del firmware o los parámetros previstos para el piloto.
Capa 4: misión representativa
Ejecute el robot con comportamientos de carga útil, ruta, aceleración, elevación, espera, acoplamiento y carga que representen el despliegue previsto. Utilice una muestra destinada a la producción, no un paquete de laboratorio con cableado provisional. Registre los ciclos de misión, la corriente, el voltaje, el estado de carga (SOC), la temperatura, las alarmas, el tiempo de carga y la reserva. El informe de aceptación debe indicar los límites de aprobación/rechazo y las desviaciones.
10. Utilice la evidencia pública del producto sin sobreinterpretarla.
Las especificaciones públicas son valiosas para la selección, pero no sustituyen una hoja de datos de proyecto controlada. La página actual de Dailymag sobre la batería para robot de 51,2 V y 108 Ah enumera públicamente los siguientes campos:
| Campo público | Valor de página de 51,2 V y 108 Ah | Lo que aún necesita confirmación |
|---|---|---|
| Voltaje nominal | 51,2 V | Ventana de operación del robot y límites del controlador. |
| Capacidad nominal | 108 Ah | Método de ensayo, energía útil y reserva. |
| Cargar | Voltaje de carga de 58 V; carga estándar de 20 A | Perfil de cargador aprobado, límites de temperatura y permisos. |
| Descargar | 50 A estándar; 150 A máximo continuo | Duración máxima del pulso, SOC, temperatura, caída de tensión y trayectoria completa de la corriente. |
| Comunicación | RS485/CAN | Protocolo, mapa de mensajes, definiciones de alarmas, temporización y prueba del controlador. |
| Dimensiones y masa | 498 x 305 x 90 +/- 0,5 mm; 51,5 kg | Dibujo de producción, acumulación de tolerancias, centro de gravedad y ajuste instalado. |
| Campo de energía | La página muestra 5,53 Wh | La unidad y el valor requieren confirmación de ingeniería antes de cotizar o publicar. |
El campo energético se muestra intencionadamente como un elemento de confirmación. No debe corregirse implícitamente en la publicidad, aunque el voltaje multiplicado por los amperios-hora sugiera un orden de magnitud diferente. El comprador debe solicitar la hoja de datos controlada más reciente y preguntar qué condiciones de prueba definen la energía nominal.
11. Evaluar la evidencia de la fábrica y el control de la producción.
Un paquete de baterías para robot con sistema de gestión de baterías (BMS) no está listo para la producción solo porque una muestra arroje los valores correctos. El fabricante debe poder reproducir la configuración eléctrica, los ajustes del BMS, la construcción mecánica, las etiquetas, los límites de prueba y el embalaje en todo el lote previsto.
Solicitar un paquete con control de configuración
Solicite la especificación aprobada, el plano, el límite de la lista de materiales, la revisión de parámetros del BMS, el documento de comunicación, el requisito de carga, el plan de inspección, la lista de pruebas de fin de línea, los límites de aceptación y el proceso de notificación de cambios. Los documentos deben identificar el modelo y la revisión. Un informe genérico de batería sin número de serie ni lote constituye una prueba débil.
Mapear los servicios públicos a la evidencia
Dailymag describe públicamente el diseño del producto, el muestreo, la I+D, la gestión de calidad (desde el transporte de la materia prima hasta el preprocesamiento, la producción y antes del envío), el embalaje, la logística y el servicio posventa. Su información de servicio también describe los controles de muestreo en cuatro etapas de producción y plazos de entrega aproximados de 15 a 30 días hábiles para la personalización estándar o de 45 a 60 días hábiles para proyectos que requieren más I+D y pruebas. Estas son señales útiles del proceso, pero no una prueba definitiva de que todos los proyectos de robótica hayan completado las mismas pruebas.
Cambios de control tras la aprobación de la muestra
La sustitución de celdas o módulos, el firmware del BMS, los parámetros de protección, el conector, el cable, la carcasa, la etiqueta o el embalaje pueden alterar el comportamiento del robot. Defina qué cambios requieren la aprobación y revalidación del comprador. Vincule el número de serie o lote entregado con la revisión aprobada y el registro de la prueba final. Esta trazabilidad cobra especial importancia cuando una flota informa de una desviación del SOC o de una desconexión por corriente máxima meses después de su puesta en marcha.
12. Prepare una solicitud de cotización que haga comparable la capacidad del sistema de gestión de edificios (BMS).
Las comparaciones entre proveedores resultan poco fiables cuando cada licitador interpreta el robot de forma diferente. Utilice una única plantilla de solicitud de cotización y exija que las suposiciones sean visibles. Los siguientes campos proporcionan al equipo de ingeniería el contexto suficiente para comparar una plataforma estándar, un paquete modificado y un diseño totalmente personalizado.
- Identidad del robot: modelo, masa, carga útil, sistema de propulsión, ruta, velocidad, aceleración, eventos de elevación y entorno de despliegue.
- Carga eléctrica: tensión nominal, rango de tensión permitido, corriente media, corriente continua, corriente pico, duración del pulso, repetición y regeneración.
- Objetivo energético: tiempo de turno, ciclos de misión, reserva, ventana de energía utilizable, estado de carga final y plan de carga de oportunidad.
- Cargador: modelo, voltaje y corriente de salida, conector, comportamiento de la base de carga, tiempo de carga, comunicación y si el cargador se conserva.
- BMS: funciones de protección, ubicación de los sensores, ruta de la corriente, definiciones de SOC/SOH, alarmas, comportamiento de activación/suspensión y reglas de reinicio.
- Comunicación: RS485 o CAN, cableado físico, propietario del protocolo, mapa de mensajes, unidades, frecuencia de actualización, tiempo de espera y revisión del firmware.
- Paquete mecánico: envolvente, montaje, masa, centro de gravedad, ubicación del conector, recorrido del cable, espacio libre para el mantenimiento y método de desmontaje.
- Entorno: temperatura de funcionamiento y almacenamiento, temperatura de carga, vibraciones, golpes, polvo, agua, condensación, altitud y método de limpieza.
- Validación: cantidad de muestras, disponibilidad del robot, perfil de la misión, instrumentos, formato de datos brutos, límites de aprobación/rechazo y aprobación de desviaciones.
- Plan comercial: cantidades para prototipos y proyectos piloto, previsión, cantidad mínima de pedido (MOQ), utillaje o costes de ingeniería no recurrentes (NRE), embalaje, destino, Incoterm y supuestos de programación.
Solicite a cada proveedor que identifique las incógnitas y exclusiones. Un presupuesto que indique claramente "el mapa de registro de protocolo se suministrará tras la revisión del controlador" es más fácil de gestionar que una promesa vaga de compatibilidad. Envíe fotos del compartimento de la batería, los registros de corriente, la etiqueta del cargador, el controlador y cualquier fallo detectado en campo al contactar con Dailymag a través de la página de contacto .
13. Señales de alerta antes de aprobar una batería para robots con sistema de gestión de baterías (BMS).
- El proveedor recomienda un paquete con voltaje nominal y Ah sin preguntar por el ciclo de trabajo del robot ni el voltaje mínimo del controlador.
- La corriente máxima se indica sin tener en cuenta la duración del pulso, la repetición, el estado de carga (SOC), la temperatura, la caída de tensión ni las condiciones del cable y del conector.
- Los umbrales de protección se enumeran sin considerar retrasos, histéresis, enclavamiento ni comportamiento de recuperación.
- SOC y SOH aparecen en pantalla, pero no se definen sus puntos de referencia, unidades ni comportamiento de actualización.
- RS485/CAN se considera una garantía de compatibilidad sin necesidad de un documento de protocolo ni de una prueba del controlador.
- El cargador se selecciona únicamente a partir del voltaje nominal de la batería, sin autorización de carga ni prueba de carga interrumpida.
- La muestra supera una prueba de carga en banco, pero no se prueba durante la aceleración, el izado, el acoplamiento ni el comportamiento de retorno a la carga.
- El valor de la página del producto se copia en la solicitud de cotización aunque la unidad, la condición de prueba o la versión sean inconsistentes.
- Se permiten sustituciones de celdas, BMS, firmware, conectores o carcasas sin necesidad de una revisión de cambios.
- El proveedor no puede vincular el paquete entregado con un registro de número de serie, lote, revisión y prueba de producción.
Un elemento pendiente no implica automáticamente un rechazo. Los proyectos industriales suelen comenzar con datos de carga incompletos o un controlador que aún está en desarrollo. La clave reside en determinar si el proveedor identifica la deficiencia, propone una medición o documentación, asigna un responsable y actualiza la especificación controlada una vez que se conoce el resultado.
Preguntas frecuentes
¿Qué función cumple un BMS en un paquete de baterías para robots?
El BMS supervisa las condiciones eléctricas y de temperatura, aplica acciones de protección predefinidas, estima el SOC y, posiblemente, el SOH, y comunica el estado o los permisos al cargador y al controlador del robot. Las funciones exactas dependen del hardware, los parámetros, el firmware y el documento de interfaz del proyecto seleccionados.
¿Es suficiente una corriente continua máxima elevada para la carga máxima del robot?
No. La corriente continua máxima no constituye una especificación de pico completa. El comprador del robot debe definir la duración del pulso, la repetición, el estado de carga inicial (SOC), la temperatura, la caída de tensión, la tensión mínima del controlador y las especificaciones de la ruta de conmutación del sistema de gestión de baterías (BMS), el fusible, los cables y los conectores.
¿Por qué puede caer repentinamente el estado de carga (SOC) cuando un robot acelera?
Una corriente elevada provoca una caída de tensión temporal y puede poner en evidencia las limitaciones de una estimación basada en la tensión. El sistema de gestión de baterías (BMS) puede combinar datos de corriente, tensión y temperatura, pero su comportamiento aún debe probarse en los eventos de carga donde el robot toma decisiones. El controlador debe utilizar alarmas y reglas de reserva predefinidas en lugar de reaccionar ante un porcentaje inestable.
¿Cuál es la diferencia entre SOC y SOH?
El SOC estima la carga útil restante. El SOH compara la capacidad, la resistencia o la potencia actuales con una referencia acordada al inicio de la vida útil. El SOC respalda las decisiones inmediatas de despacho y carga; el SOH respalda el mantenimiento, la planificación de la flota y las decisiones de fin de servicio.
¿La compatibilidad con RS485/CAN demuestra que el BMS funcionará con mi robot?
No. Se trata de una opción de comunicación física, no de una interfaz completa. Confirme el cableado, el mapa de mensajes, las unidades, la temporización, las alarmas, los permisos, el comportamiento de tiempo de espera, la revisión del firmware y el procedimiento de prueba con el controlador y el cargador previstos.
¿Deben copiarse directamente los límites de protección del BMS de un paquete estándar?
No. Los límites dependen de la configuración de la celda o módulo, el cargador, la ruta de corriente, el controlador del robot, la temperatura, la carcasa y el riesgo operativo. Una plataforma estándar puede servir como punto de partida, pero los límites de producción y el comportamiento de recuperación deben ser aprobados para el robot en cuestión.
¿La plataforma robótica de 51,2 V y 108 Ah de Dailymag es una solución universal?
No. La página pública proporciona una referencia útil con un voltaje nominal de 51,2 V, una capacidad nominal de 108 Ah, un voltaje de carga de 58 V, una carga estándar de 20 A, una descarga estándar de 50 A, una descarga continua máxima de 150 A, RS485/CAN, dimensiones de 498 x 305 x 90 +/- 0,5 mm y un peso aproximado de 51,5 kg. La idoneidad aún depende del rango de voltaje del robot, la carga, el cargador, la comunicación, el ajuste y la validación. El campo energético público también requiere confirmación.
¿Qué documentos de fábrica deben acompañar a una muestra con sistema de gestión de edificios (BMS)?
Solicite la especificación controlada, el plano, la revisión de parámetros del BMS, el documento de comunicación, los requisitos del cargador, los resultados de las pruebas de protección, las definiciones de SOC/SOH, el número de serie o lote de la muestra, el registro de inspección, las desviaciones y las reglas de control de cambios. Añada el plan de pruebas de producción antes de aprobar un lote piloto.
¿Cuánto tiempo puede tardar la personalización de la batería de un robot?
La información de servicio público de Dailymag indica plazos de planificación aproximados de 15 a 30 días hábiles para personalizaciones estándar y de 45 a 60 días hábiles para proyectos que requieren mayor investigación y desarrollo y pruebas. El cronograma final depende de la exhaustividad del diseño, los materiales, la cantidad de muestras, el alcance de las pruebas, las aprobaciones del comprador, el embalaje y el envío. Este plazo debe confirmarse en el presupuesto del proyecto.
¿Qué debo enviar para que revisen el sistema de gestión de baterías (BMS) de un robot?
Envíe el modelo del robot, el plano o las fotos del compartimento de la batería, el rango de voltaje, el registro de corriente o los datos del motor/controlador, la descripción del evento máximo, el tiempo de funcionamiento y la reserva, el cargador, los requisitos de comunicación, el entorno, la cantidad de muestras, la previsión y el destino. Marque los valores desconocidos como tales; esto ayuda al equipo de ingeniería a diferenciar las suposiciones de los requisitos.
Conclusión
Un paquete de baterías para robot con BMS debe ser aprobado como un subsistema de alimentación controlado, no como una simple caja que contiene celdas. La corriente máxima debe expresarse como un evento temporizado y repetible. La protección debe incluir umbrales, retardos, alarmas y recuperación. El SOC debe respaldar decisiones operativas reales, mientras que el SOH debe utilizar una línea base y un umbral de acción definidos. RS485/CAN debe estar respaldado por un diccionario de datos y una prueba del controlador. El cargador, el paquete mecánico, la ruta térmica y los registros de producción forman parte de la misma decisión.
La plataforma pública de robótica de Dailymag y sus servicios de diseño de productos, muestreo, I+D, gestión de calidad, embalaje, logística y soporte posventa constituyen un punto de partida práctico para un diálogo con un fabricante de equipos originales (OEM). La aprobación final debe basarse en la especificación controlada más reciente, la información del sistema de gestión de edificios (BMS) específica de la configuración, una muestra representativa de la misión del robot, registros de pruebas trazables, la cantidad mínima de pedido (MOQ) y los plazos de entrega acordados, así como un proceso de control de cambios.
Para la revisión del proyecto, envíe el informe de carga del robot, el plano del compartimento de baterías, los detalles del cargador y el controlador, el comportamiento requerido de SOC/SOH, la documentación RS485/CAN, el plan de validación y la previsión. La página de contacto de Dailymag puede redirigir la información al departamento de ingeniería y presupuesto correspondiente.
Solicitar una revisión de la integración del sistema de gestión de baterías del robot