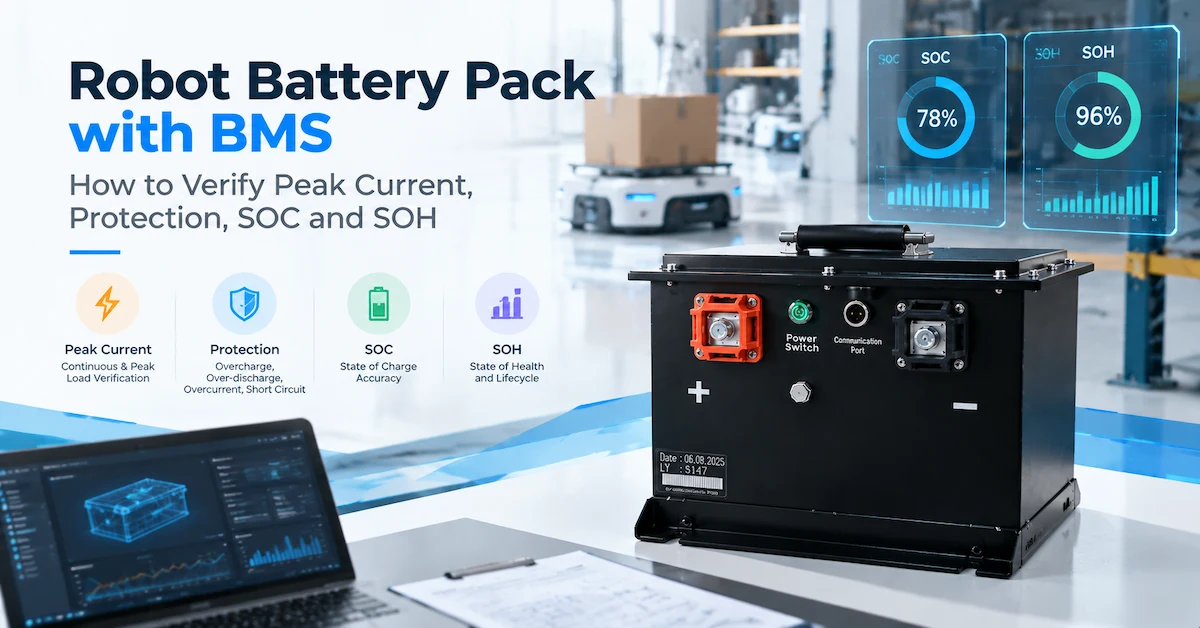
Was sollte ein Roboter-Akkupack mit BMS eigentlich leisten?
Direkte Antwort: Ein Roboterakku mit Batteriemanagementsystem (BMS) muss vier Dinge nachweisen, bevor er von einem OEM freigegeben wird: Er muss die kontinuierliche und die Spitzenlast des Roboters ohne unzulässigen Spannungsabfall liefern können; er muss die Zellen und die Maschine unter definierten Fehlerbedingungen schützen können; er muss den nutzbaren Ladezustand (SOC) und den Gesundheitszustand (SOH) in einer für die Steuerung interpretierbaren Weise melden können; und er muss diese Verhaltensweisen vom Prototyp bis zur Serienproduktion reproduzieren können. Spannung und Amperestunden sind nur der Ausgangspunkt. BMS, Ladegerät, Steuerung, Verkabelung, Gehäuse, Firmware und Missionsprofil müssen als ein einziges Stromversorgungssystem betrachtet werden.
Dies ist eine Anfrage im Rahmen einer Markterkundung und Angebotsanfrage für Roboterhersteller, Systemintegratoren für autonome mobile Roboter (AMR/AGV), Teams für Lagerautomatisierung und Einkäufer von Industrieanlagen. Die entscheidende Frage ist nicht: „Hat diese Batterie ein Batteriemanagementsystem (BMS)?“ Nahezu jeder moderne Lithium-Ionen-Akku verfügt über eine Form des Batteriemanagements. Entscheidend ist vielmehr, ob das vorgeschlagene BMS die vom jeweiligen Roboter benötigten Funktionen, Schutzfunktionen, Datenschnittstellen und Validierungsnachweise bietet.
Roboterbatterieplattformen ansehen
1. Beginnen Sie mit der Robotermission, nicht mit dem BMS-Etikett.
Ein Batteriemanagementsystem (BMS) kann erst dann sinnvoll ausgewählt werden, wenn die Arbeitsabläufe des Roboters beschrieben sind. Ein mobiler Roboter fährt möglicherweise mit einem moderaten Stromverbrauch und benötigt dann einen kurzen, kräftigen Impuls, wenn er beschleunigt, eine Rampe hinauffährt, eine Last hebt, mit Nutzlast wendet oder ein Hindernis überwindet. Ein autonomer Gabelstapler kann zusätzlich regenerative Ladevorgänge, hydraulische Spitzenlasten und längere Leerlaufzeiten aufweisen. Ein AMR (Automatisierter Mobiler Roboter) im Lager nutzt möglicherweise die Zwischenladung, während ein Inspektionsroboter die meiste Zeit mit geringer Last arbeitet und auf eine stabile Reserve für die Rückfahrt angewiesen ist.
Protokollieren Sie den Betriebsablauf
Geben Sie dem Batterielieferanten die Robotermasse, Nutzlast, Rad- oder Antriebsanordnung, Höchstgeschwindigkeit, Beschleunigung, Route, Bodenbeschaffenheit, Hub- oder Aktuatorvorgänge, Einsatzdauer, Leerlaufzeit, Schichtziel, Ladefenster und Reservebedarf an. Ein aktuelles Protokoll ist ideal. Ist dieses nicht verfügbar, ist eine zeitgenaue Beschreibung dennoch hilfreich: „Zwei Antriebsmotoren, dreisekündiger Anlaufstrom, ein Hubvorgang alle fünf Minuten, sechs Stunden pro Schicht, automatisches Laden während der Pausen.“ Diese Angabe ist aussagekräftiger als die Anforderung nach einer „hochwertigen 48-V-Batterie“.
Definieren Sie das elektrische Fenster
Die Nennspannung kennzeichnet eine Plattform; der Controller benötigt einen zulässigen Spannungsbereich. Dokumentieren Sie die maximale Ladespannung, den normalen Betriebsbereich, die Unterspannungsschwelle des Controllers, das Ansprechverhalten bei hohen Spannungen, die Anlaufspannung und etwaige Regenerationsgrenzen. Derselbe Akku kann sich in einem Roboter unterschiedlich verhalten, wenn der Controller frühzeitig abschaltet, der Spannungsabfall im Kabel hoch ist oder das Batteriemanagementsystem (BMS) den Entladepfad während eines transienten Vorgangs öffnet.
Bestätigte Fakten von Projektannahmen trennen.
In einer Angebotsanfrage (RFQ) sollte jedes Feld als bestätigt, gemessen, geschätzt oder unbekannt gekennzeichnet werden. Dadurch wird verhindert, dass ein vorläufiger Spitzenstromwert versehentlich zu einer Produktionszusage wird. Außerdem erhält das Entwicklungsteam so eine übersichtliche Liste der Messwerte für die Mustererstellung.
2. Den Spitzenstrom als zeitlich begrenzte Systemanforderung verstehen
Der Spitzenstrom ist oft die Hauptursache für den Ausfall einer Roboterbatterie im Feld. Ein Datenblatt gibt zwar einen maximalen Dauerentladestrom an, doch die Robotersteuerung benötigt unter Umständen für einige Sekunden einen höheren Strom. Umgekehrt kann ein Anbieter einen beeindruckenden Spitzenwert angeben, ohne jedoch die Impulsdauer, die Wiederholrate, die Batterietemperatur, den Ladezustand (SOC), den Spannungseinbruch oder das Verhalten beim Zurücksetzen des Batteriemanagementsystems (BMS) zu erläutern. Beide Werte sind ohne die entsprechenden Bedingungen wertlos.
Dauerstrom und Spitzenstrom beantworten unterschiedliche Fragen
Der Dauerstrom beschreibt den Wärme- und Energiezustand, den der Akku während der definierten stationären Betriebsphase aufrechterhalten muss. Der Spitzenstrom ist ein kurzzeitiger Zustand mit definierter Dauer, einem Wiederholungsmuster und einem anfänglichen Ladezustand (SOC). Formulieren Sie die Anforderung als testbare Aussage, z. B.: „120 A für 3 Sekunden, einmal alle 60 Sekunden wiederholt, von 80 % auf 20 % SOC bei der angegebenen Umgebungstemperatur, wobei die Akkuspannung über dem Mindestwert des Reglers liegt.“ Die tatsächlichen Werte müssen vom Roboter selbst stammen und dürfen nicht aus einem allgemeinen Beispiel übernommen werden.
Überprüfen Sie den gesamten aktuellen Pfad
Die Zellen sind nur ein Teil des Strompfads. Die Schaltgeräte des Batteriemanagementsystems (BMS) bzw. Schütze, Sicherungen, Stromschienen, Schweißnähte, Kabel, Steckverbinder und roboterseitige Anschlüsse tragen alle zu Widerstand und Wärme bei. Ein Akkupack kann über ausreichende Zellkapazität verfügen, aber dennoch einen hohen Spannungsabfall an einem Steckverbinder oder einer Kabelverbindung aufweisen. Messen Sie Strom und Spannung am Batterieausgang während der stärksten Belastung und überprüfen Sie die Temperatur am BMS, an Hochstromverbindungen und am Steckverbinder.
| Spitzenstromfrage | Warum es wichtig ist | Nachweise, die angefordert werden sollen |
|---|---|---|
| Wie lang ist der Puls? | Ein 1-Sekunden-Ereignis und ein 30-Sekunden-Ereignis erzeugen unterschiedliche thermische und Spannungsanforderungen. | Zeitgesteuerte Strommessung, Start-SOC, Temperatur und Grenzwert. |
| Wie oft wiederholt es sich? | Die Wiederholungszahl bestimmt die Wärmespeicherung und die Erholungszeit. | Missionsprofil oder Impulssequenz, nicht ein einzelnes isoliertes Ereignis. |
| Welche Spannung ist akzeptabel? | Der Controller kann sich zurücksetzen, bevor das BMS seinen Schutzschwellenwert erreicht. | Minimale Batterieleistung und Begrenzung der Robotersteuerung unter Last. |
| Was passiert bei niedrigem Ladezustand? | Widerstand und verfügbare Leistung können sich während der Entladung des Akkus ändern. | Impulstest bei definierten SOC-Punkten und Temperaturen. |
Verwenden Sie Lastdaten anstelle eines geschätzten Multiplikators.
Das Hinzufügen einer „30%igen Sicherheitsmarge“ zu einem unbekannten Strom ersetzt kein Lastprofil. Befindet sich der Roboter noch in der Entwicklungsphase, verwenden Sie die Motor- und Steuerungsdaten für eine erste Abschätzung und instrumentieren Sie anschließend den Prototyp. Erfassen Sie Beschleunigungs-, Hub-, Brems- und Andockvorgänge separat. Das Ergebnis sollte die Entladegrenzen des Batteriemanagementsystems (BMS), die Kabeldimensionierung, die Steckerauswahl und die Abnahmetests gemeinsam festlegen.
3. Überprüfung der Schutzarchitektur und der Fehlerbehebung
Schutzmechanismen sind nicht durch einen einzelnen Schalter gewährleistet, sondern durch ein System aus Schwellenwerten, Verzögerungen, Aktionen und Wiederherstellungsregeln. Ein Roboter-Akkupack mit Batteriemanagementsystem (BMS) muss beispielsweise vor Zellüberspannung, Zellunterspannung, Ladeüberstrom, Entladeüberstrom, Kurzschluss, Überhitzung und Unterhitzung geschützt sein. Der Roboter muss außerdem erkennen, was passiert ist und wie er sich verhalten soll.
Fragen Sie, was jedes Schutzereignis bewirkt.
Für jede Schutzeinrichtung sind die Auslösebedingung, Verzögerung, Hysterese, Hardwarefunktion, Kommunikationsalarm, Rücksetzmethode und der Status des Ereignisses (Verriegelung) zu dokumentieren. Eine automatische Wiederherstellung kann bei einem kurzen Stromstoß ausreichend sein, während ein erkannter Kurzschluss eine Verriegelung und eine Serviceprüfung erfordern kann. Die korrekte Reaktion hängt von der Maschinengefährdung und dem Betriebsablauf ab.
| Schutzgebiet | Ingenieurfrage | Prüfung auf Roboterebene |
|---|---|---|
| Überspannung | Wird der Ladevorgang vor Erreichen der Zellengrenze gestoppt, und wie ist ein Neustart möglich? | Das Ladegerät stoppt, ein Alarm wird sichtbar und der Akku erholt sich wie vorgesehen. |
| Unterspannung | Verhindert das Gehäuse schädliche Entladungen, ohne den Roboter einzuschließen? | Der Roboter erhält eine Warnung wegen niedrigem Energiestand und kann eine sichere Anlegestelle erreichen. |
| Überstrom oder Kurzschluss | Ist die Fahrt schnell genug, und ist das Ereignis verriegelt oder behebbar? | Der Controller protokolliert einen eindeutigen Fehler und die Wiederherstellung des Dienstes ist definiert. |
| Temperatur | Welche Sensoren steuern das Laden und Entladen, und wie lautet die Neustartregel? | Der Roboter reduziert die Last oder dockt an, bevor es zu einer thermischen Abschaltung kommt. |
Der Schutz muss mit der Steuerung abgestimmt sein.
Eine plötzliche Abschaltung des Batteriemanagementsystems (BMS) mag zwar elektrisch korrekt sein, kann aber in einem engen Gang gefährlich sein, wenn der Roboter Lenkung, Bremsen oder die Kommunikation verliert. Der Integrationsplan sollte Warnungen vor einer abrupten Abschaltung, die Mindestreserve für einen kontrollierten Stopp und das Verhalten nach Kommunikationsverlust definieren. Gehen Sie nicht davon aus, dass die Robotersteuerung aus einem einzelnen Spannungsabfall einen Batteriefehler ableiten kann.
Überprüfen Sie die BMS-Hardwaregrenze
Fragen Sie, ob das vorgeschlagene Batteriemanagementsystem (BMS) einen MOSFET-Pfad, einen Schütz, eine Vorladeschaltung oder eine andere Anordnung steuert. Erfragen Sie die Messpunkte für Strom und Spannung, das Abgleichverhalten, die Sensorpositionen und die Sicherungskoordination. Der Lieferant ist nicht verpflichtet, firmeneigene Konstruktionsdetails offenzulegen, der Käufer benötigt jedoch ausreichend Informationen, um das System zu validieren und sicher zu warten.
4. Definieren Sie SOC als operatives Signal, nicht als dekorative Prozentzahl.
Der Ladezustand (State of Charge, SOC) gibt die geschätzte verbleibende nutzbare Ladung des Akkus unter definierten Bedingungen an. In einem Roboter wird der SOC für die Einsatzplanung, die Entscheidung über die Rückkehr zur Ladestation, Warnungen bei niedrigem Energiestand, die Flottenplanung und die Anzeige für den Bediener verwendet. Ein scheinbar präziser Prozentsatz, der jedoch von der Realität abweicht, kann zu verpassten Missionen oder unnötigem Laden führen.
Einigen Sie sich darauf, was 0 % und 100 % bedeuten.
In einem Projekt kann 100 % als Ende eines kontrollierten Ladevorgangs und 0 % als Abschaltpunkt der Batteriemanagement-Entladung (BMS) definiert werden. In einem anderen Projekt wird Energie für eine kontrollierte Rückladung reserviert und 0 % angezeigt, bevor die Zellen ihre absolute Grenze erreichen. Beide Ansätze sind möglich, müssen aber dokumentiert werden. Die Dokumentation sollte die Bedingungen für den Ladeabschluss, das nutzbare Energiefenster, die Reserve, die Kalibrierungsmethode und das erwartete Verhalten nach einer Teilladung enthalten.
Verstehen Sie, warum sich der SOC unter Last verändert.
Bei hohen Strömen sinkt die Spannung aufgrund von Innen- und Pfadwiderständen. Wird der Ladezustand (SOC) allein aus der Spannung abgeleitet, kann der Roboter während der Beschleunigung einen künstlichen Spannungsabfall und nach Lastende eine künstliche Erholung feststellen. Stromintegration, Spannung, Temperatur und periodische Referenzpunkte werden üblicherweise kombiniert, der eigentliche Algorithmus und die Kalibrierung sind jedoch in der genehmigten BMS-Dokumentation beschrieben.
Test SOC, bei dem der Roboter Entscheidungen trifft
Prüfen Sie den angezeigten Ladezustand (SOC) beim Start, nach vollständiger Ladung, nach einer Zwischenladung, während einer Lastspitzenbelastung, bei niedrigem Ladezustand und nach einem Schutzereignis. Vergleichen Sie den BMS-Wert mit der gemessenen abgegebenen Kapazität unter einem definierten Test. Dokumentieren Sie, ob der Controller den Wert in den erwarteten Einheiten und zum erwarteten Zeitpunkt empfängt. Eine numerisch korrekte, aber verzögerte oder falsch skalierte SOC-Meldung stellt dennoch einen Integrationsfehler dar.
5. SOH als Trend mit definierter Basislinie behandeln
Der Gesundheitszustand (State of Health, SOH) beschreibt, wie die aktuelle Leistungsfähigkeit der Batterie im Vergleich zu einem Referenzzustand ist. Er ist nicht mit dem Ladezustand (SOC) gleichzusetzen. Der SOC fragt: „Wie viel nutzbare Ladung ist aktuell verfügbar?“ Der SOH hingegen fragt: „Wie hat sich die Kapazität oder Leistungsfähigkeit des Akkus gegenüber dem vereinbarten Ausgangswert verändert?“ Für eine Roboterflotte kann der SOH die Wartungsplanung, die Überprüfung von Garantieansprüchen und die sichere Zuweisung anspruchsvoller Missionen unterstützen.
Wählen Sie die SOH-Definition, bevor Sie die Lieferanten vergleichen.
Der SOH-Wert kann auf gemessener Kapazität, Widerstand, verfügbarer Leistung, Energiedurchsatz oder einer Kombination davon basieren. Ein kapazitätsbasierter und ein leistungsbasierter Prozentsatz verhalten sich nicht gleich. Bitten Sie den Lieferanten, die Referenztemperatur, den Teststrom, den nutzbaren Spannungsbereich, den Ausgangswert zu Beginn der Lebensdauer und die Aktualisierungsbedingungen anzugeben. Ohne diese Angaben sind zwei „90 % SOH“-Werte nicht vergleichbar.
| Signal | Frage, die es beantwortet | Was der Käufer definieren muss |
|---|---|---|
| SOC | Wie viel nutzbare Ladung bleibt in diesem Betriebsfenster noch übrig? | 0/100%-Punkte, Reserve, Kalibrierung und Anzeigeverhalten. |
| SOH-Kapazität | Wie hoch ist die verbleibende Kapazität im Vergleich zum Ausgangswert? | Testen Sie Stromstärke, Temperatur, Abschaltstrom und Anfangskapazität. |
| SOH-Leistung | Kann das System die erforderliche Spitzenleistung der Roboter noch erbringen? | Impulsprofil, Spannungsgrenze, Widerstandsmethode und Missionsschwelle. |
Verwenden Sie SOH nicht als unbegründetes Lebenszeitversprechen.
Die öffentlichen Produktseiten von Dailymag veröffentlichen keine allgemeingültige Lebensdauerkurve, Garantiezeit oder Kapazitätserhaltungsschwelle. Eine verantwortungsvolle Angebotsanfrage sollte daher die projektspezifische Testmethode und Akzeptanzgrenze anfragen, anstatt eine allgemeine Angabe von „Tausenden von Zyklen“ zu machen. Die Betriebssicherheitskennzahl (SOH) ist dann sinnvoll, wenn der Flottenbetreiber weiß, welche Maßnahmen nach Erreichen einer Schwelle ergriffen werden: Inspektion, Kapazitätstest, Rollenwechsel, Austausch oder Außerbetriebnahme.
6. RS485/CAN-Daten und Fehlerzuordnung bestätigen
Ein BMS-fähiger Roboterakku ist nur dann ein elektronisches Subsystem, wenn seine Daten vom Roboter genutzt werden können. Das physische Vorhandensein von RS485 oder CAN garantiert keine Kompatibilität. Das Projekt benötigt eine dokumentierte Nachrichtenzuordnung, Einheiten, Skalierung, Aktualisierungsrate, Alarme, Berechtigungen, Aufwachverhalten, Reaktion bei Kommunikationsverlust und Firmware-Version.
Erstellen Sie ein Datenwörterbuch
Mindestens müssen Packspannung, Stromrichtung, Ladezustand (SOC), Gesundheitszustand (SOH), Temperatur, Zell- oder Modulalarme, Lade- und Entladeberechtigung, Schutzstatus und Serviceinformationen angegeben werden. Es muss festgelegt werden, welche Werte schreibgeschützt sind und welche Befehle der Controller gegebenenfalls senden darf. Die Dokumentation der gesteuerten Schnittstelle muss die Byte-Reihenfolge, die Vorzeichenkonvention, die Einheiten und das Timeout-Verhalten enthalten.
Weisen Sie die Verantwortung für die Nachrichtenschicht zu.
Eine Partei muss die endgültige Protokolldefinition festlegen. Ist der Roboterhersteller Eigentümer des Controllers, benötigt der Batterielieferant die Schnittstellenanforderungen und den Testaufbau. Stellt der Batterielieferant das Protokoll bereit, benötigt der Roboterhersteller eine stabile Version, Beispielframeworks und eine Änderungsbenachrichtigungsregel. Die Angabe „CAN-Unterstützung“ oder „RS485 verfügbar“ allein reicht nicht aus.
Überprüfung der RS485- und CAN-Integration
Testen Sie Kommunikationsfehler, nicht nur normale Nachrichten
Trennen Sie den Bus, führen Sie eine verzögerte Reaktion ein, starten Sie die Steuerung neu, unterbrechen Sie den Ladevorgang und beheben Sie ein BMS-Schutzereignis. Stellen Sie sicher, dass der Roboter sicher stoppt oder andockt, dass der Bediener den korrekten Alarm sieht und dass die Kommunikation ohne veraltete SOC- oder Berechtigungsbits wiederhergestellt wird. Eine Datenverbindung, die im Testbetrieb funktioniert, aber beim Neustart ausfällt, ist nicht produktionsreif.
7. Das Ladegerät in die BMS-Anforderungen integrieren
Beim Ladevorgang treffen Akku, Batteriemanagementsystem (BMS) und Roboterinfrastruktur aufeinander. Das Ladegerät muss das zugelassene Spannungs- und Stromprofil verwenden, und das BMS muss das Laden innerhalb der definierten Zell- und Temperaturbedingungen ermöglichen. Ein Roboter benötigt möglicherweise auch einen Ladevorgangs-Handshake, eine Andockverriegelung, eine Schützsequenz oder ein Berechtigungssignal.
Überprüfen Sie gemeinsam Spannung, Strom und Abschlusswiderstand
Wählen Sie das Ladegerät nicht allein anhand der Nennspannung des Akkus. Prüfen Sie die maximale Ladespannung, den Standardladestrom, das Ladeverhalten, die Temperaturgrenzen, die Steckerpolarität und ob das Ladegerät bereits für einen anderen Akku verwendet wurde. Die öffentliche Dailymag-Roboterplattform gibt eine Ladespannung von 58 V und einen Standardladestrom von 20 A an. Diese Werte müssen jedoch vor der Freigabe mit den Spezifikationen des Roboters und dem Ladegerät des Roboters abgeglichen werden.
Test unterbrochenes Laden
Öffnen und schließen Sie den Ladekontakt, trennen Sie die Netzstromversorgung, entfernen Sie den Roboter von der Ladestation und schließen Sie ihn nach einem BMS-Ereignis wieder an. Prüfen Sie, ob Ladegerät und BMS sich in der vorgesehenen Reihenfolge wiederherstellen. Protokollieren Sie den Ladezustand (SOC) zu Beginn und am Ende des Ladevorgangs, die Ladezeit, den Ladestromabfall, die Temperatur und Alarme. Die Meldung „Der Roboter wurde geladen“ reicht nicht aus, um einen reproduzierbaren Flottenprozess zu etablieren.
8. Mechanische Passform, Wärmeleitfähigkeit und Wartungszugänglichkeit prüfen.
Die Leistung des Batteriemanagementsystems (BMS) wird durch die physische Beschaffenheit des Gehäuses beeinflusst. Ein Sensor, der nicht in der Nähe einer warmen Verbindung angebracht ist, kann die Temperatur unterschätzen. Ein abgedichtetes Gehäuse kann Wärme stauen. Ein schweres Gehäuse kann das Fahrverhalten und Bremsverhalten des Roboters verändern. Ein hinter einer Halterung verborgener Stecker kann eine einfache Wartungsmaßnahme zu einem längeren Stillstand führen.
Die Schnittstellenzeichnung freigeben
Geben Sie die maximalen Abmessungen, Montagepunkte, Einsteckrichtung, Befestigung, Steckerverriegelung, Kabelaustritt, Biegeradius, Schwerpunktgrenze und Wartungsfreiheit an. Fügen Sie Toleranzen und die in der Produktion verwendete Abdeckung oder Ablage hinzu. Die öffentliche Roboterplattform hat Abmessungen von 498 x 305 x 90 ± 0,5 mm und ein ungefähres Gewicht von 51,5 kg; verwenden Sie diese Werte nur als Ausgangspunkt und überprüfen Sie die Zeichnung für die Produktion.
Messen Sie die Wärme an den entscheidenden Stellen.
Messen Sie während der höchsten wiederholbaren Roboterlast und des stärksten Ladevorgangs das Batteriemanagementsystem (BMS), die Hochstromverbindungen, den Stecker, das Gehäuse und repräsentative Zellen- oder Modulpositionen. Vergleichen Sie die Ergebnisse mit den vereinbarten Betriebsgrenzen. Ein Lieferant kann unter Umständen Stromschienen, Kabelführung, Sensorplatzierung oder Gehäusedetails ändern; diese Änderungen müssen jedoch dokumentiert und erneut getestet werden.
9. Überprüfen Sie die Verpackung in vier Ebenen.
Ein überzeugender Validierungsplan spannt den Bogen von kontrollierten Messungen zu Robotermissionen. Jede Ebene beantwortet eine andere Frage. Lässt man die Roboterebene aus, birgt das das Risiko der Integration; lässt man die Produktionsebene aus, birgt das Risiko der Wiederholbarkeit.
Ebene 1: Identität und Passform
Prüfen Sie Modell, Revision, Serien- oder Chargennummer, Etikett, Abmessungen, Masse, Montage, Stecker, Kabelführung und Ausbau. Stellen Sie sicher, dass die im Muster geladene BMS-Konfiguration mit dem Angebot und dem Protokoll übereinstimmt. Fotografieren Sie das installierte Muster, falls die Montage schwierig zu reproduzieren ist.
Schicht 2: Elektrische und Schutzgrundlagen
Messen Sie Leerlaufspannung, Ladeverhalten, Kapazität oder Energie nach einem definierten Verfahren, Standardentladung, Dauerlast, Spitzenimpuls, Spannungseinbruch und Temperatur. Lösen Sie die vereinbarten Schutzereignisse mit geeigneten Testgeräten aus. Protokollieren Sie die Wiederherstellungsmaßnahmen und Kommunikationsalarme. Speichern Sie Rohdaten, Geräteidentifikatoren und Testbedingungen.
Schicht 3: Integration von Controller und Ladegerät
Schließen Sie den vorgesehenen Robotercontroller, das Ladegerät und das Display bzw. das Flottengateway an. Überprüfen Sie Start-, Ruhe-, Aufwach-, Lade- und Entladeberechtigung, SOC, SOH, Alarme, Kommunikationstimeout und Reset-Verhalten. Testen Sie die für den Pilotroboter vorgesehene Firmware- oder Parameterversion.
Ebene 4: Repräsentative Mission
Führen Sie den Roboter mit Nutzlast, Route, Beschleunigung, Hebevorgängen, Warte-, Andock- und Ladeverhalten durch, die dem geplanten Einsatz entsprechen. Verwenden Sie ein produktionsreifes Muster, kein Laborgerät mit provisorischer Verkabelung. Erfassen Sie Missionszyklen, Stromstärke, Spannung, Ladezustand (SOC), Temperatur, Alarme, Ladezeit und Reservekapazität. Der Abnahmebericht sollte die Grenzwerte für „bestanden/nicht bestanden“ und die Abweichungen angeben.
10. Nutzen Sie öffentlich zugängliche Produktinformationen, ohne sie zu überinterpretieren.
Öffentliche Spezifikationen sind für die Vorauswahl hilfreich, ersetzen aber kein kontrolliertes Projektdatenblatt. Die aktuelle Produktseite von Dailymag für den 51,2-V-108-Ah-Roboterakku listet öffentlich die folgenden Felder auf:
| Öffentliches Feld | 51,2 V 108 Ah Seitenwert | Was noch der Bestätigung bedarf |
|---|---|---|
| Nennspannung | 51,2 V | Betriebsfenster des Roboters und Steuerungsgrenzen. |
| Nennkapazität | 108Ah | Prüfverfahren, nutzbare Energie und Reserve. |
| Aufladung | 58 V Ladespannung; 20 A Standardladung | Genehmigtes Ladegerätprofil, Temperaturgrenzen und Berechtigungen. |
| Entladung | 50 A Standard; maximaler Dauerstrom 150 A | Spitzenimpulsdauer, Ladezustand (SOC), Temperatur, Spannungseinbruch und vollständiger Strompfad. |
| Kommunikation | RS485/CAN | Protokoll, Nachrichtenzuordnung, Alarmdefinitionen, Zeitmessung und Controller-Test. |
| Abmessungen und Masse | 498 x 305 x 90 ± 0,5 mm; 51,5 kg | Fertigungszeichnung, Toleranzliste, Schwerpunkt und Einbaupassung. |
| Energiefeld | Die Seite zeigt 5,53 Wh an. | Einheit und Wert müssen vor Angebotserstellung oder Veröffentlichung technisch bestätigt werden. |
Das Energiefeld wird bewusst als Bestätigungselement dargestellt. Es sollte in Marketingtexten nicht stillschweigend „korrigiert“ werden, auch wenn die Multiplikation von Spannung und Amperestunden eine andere Größenordnung nahelegt. Käufer sollten das aktuelle Datenblatt anfordern und nach den Testbedingungen fragen, unter denen die Nennenergie ermittelt wurde.
11. Auswertung der Werksnachweise und der Produktionskontrolle
Ein Roboterakku mit BMS ist noch nicht serienreif, nur weil ein einzelnes Exemplar die korrekten Werte liefert. Der Hersteller muss in der Lage sein, die elektrische Konfiguration, die BMS-Einstellungen, die mechanische Konstruktion, die Etiketten, die Testgrenzen und die Verpackung für die gesamte vorgesehene Charge zu reproduzieren.
Fordern Sie ein konfigurationsgesteuertes Paket an
Fordern Sie die genehmigte Spezifikation, Zeichnung, Stückliste, BMS-Parameterrevision, Kommunikationsdokumentation, Ladeanforderungen, Prüfplan, Endprüfliste, Abnahmegrenzen und den Änderungsmitteilungsprozess an. Die Dokumente sollten Modell und Revision ausweisen. Ein allgemeiner Batteriebericht ohne Angabe von Serien- oder Chargennummer ist wenig aussagekräftig.
Öffentliche Dienstleistungen den Belegen zuordnen
Dailymag beschreibt öffentlich Produktdesign, Bemusterung, Forschung und Entwicklung, Qualitätsmanagement – vom Rohmaterialtransport über Vorverarbeitung, Produktion und Versand bis hin zu Verpackung, Logistik und Kundendienst. Die Serviceinformationen beschreiben außerdem Stichprobenprüfungen in vier Produktionsphasen und Planungszeiten von ca. 15–30 Werktagen für Standardanpassungen bzw. 45–60 Werktagen für Projekte mit höherem Forschungs- und Entwicklungsaufwand sowie umfangreicheren Tests. Dies sind nützliche Prozessindikatoren, kein automatischer Nachweis dafür, dass jedes Roboterprojekt die gleichen Tests durchlaufen hat.
Kontrolländerungen nach Musterfreigabe
Der Austausch von Zellen oder Modulen, die Änderung der BMS-Firmware, der Schutzparameter, der Stecker, des Kabels, des Gehäuses, des Etiketts oder der Verpackung kann das Verhalten eines Roboters beeinflussen. Definieren Sie, welche Änderungen die Zustimmung und erneute Validierung durch den Käufer erfordern. Verknüpfen Sie die gelieferte Serien- oder Chargennummer mit der genehmigten Revision und dem abschließenden Prüfprotokoll. Diese Rückverfolgbarkeit ist besonders wichtig, wenn eine Flotte Monate nach der Inbetriebnahme eine Abweichung des Ladezustands (SOC) oder eine Auslösung durch Spitzenstrom meldet.
12. Erstellen Sie eine Angebotsanfrage, die die BMS-Fähigkeiten vergleichbar macht
Lieferantenvergleiche werden unzuverlässig, wenn jeder Bieter den Roboter anders interpretiert. Verwenden Sie eine einheitliche Angebotsanfragevorlage und fordern Sie, dass alle Annahmen offengelegt werden. Die folgenden Felder liefern dem Entwicklungsteam genügend Kontext, um eine Standardplattform, ein modifiziertes Paket und eine vollständig kundenspezifische Entwicklung zu vergleichen.
- Roboteridentität: Modell, Masse, Nutzlast, Antriebssystem, Route, Geschwindigkeit, Beschleunigung, Hubvorgänge und Einsatzumgebung.
- Elektrische Last: Nennspannung, zulässiger Spannungsbereich, Durchschnittsstrom, Dauerstrom, Spitzenstrom, Impulsdauer, Wiederholrate und Regeneration.
- Energieziel: Schichtzeit, Missionszyklen, Reserve, nutzbares Energiefenster, End-SOC und Plan für die Zwischenladung.
- Ladegerät: Modell, Ausgangsspannung und -strom, Anschluss, Dockingstationverhalten, Ladezeit, Kommunikation und ob das Ladegerät behalten wird.
- BMS: Schutzfunktionen, Sensorpositionen, Strompfad, SOC/SOH-Definitionen, Alarme, Aufwach-/Schlafverhalten und Rücksetzregeln.
- Kommunikation: RS485 oder CAN, physische Verdrahtung, Protokollinhaber, Nachrichtenzuordnung, Einheiten, Aktualisierungsrate, Timeout und Firmware-Version.
- Mechanisches Paket: Gehäuse, Montage, Masse, Schwerpunkt, Anschlusslage, Kabelverlauf, Wartungsfreiheit und Ausbaumethode.
- Umgebungsbedingungen: Betriebs- und Lagertemperatur, Ladetemperatur, Vibrationen, Stöße, Staub, Wasser, Kondensation, Höhe und Reinigungsmethode.
- Validierung: Probenmenge, Verfügbarkeit des Roboters, Missionsprofil, Instrumente, Rohdatenformat, Grenzwerte für Bestanden/Nicht bestanden und Genehmigung von Abweichungen.
- Kommerzieller Plan: Prototyp- und Pilotmengen, Prognose, Mindestbestellmenge, Werkzeugkosten oder Entwicklungskosten, Verpackung, Bestimmungsort, Incoterm und Terminannahmen.
Bitten Sie jeden Lieferanten, Unbekanntes und Ausschlusskriterien offenzulegen. Ein Angebot mit dem klaren Hinweis „Protokollregisterkarte wird nach Überprüfung des Controllers bereitgestellt“ ist einfacher zu handhaben als eine vage Kompatibilitätszusage. Senden Sie Fotos des Batteriefachs, der aktuellen Protokolle, des Ladegerät-Etiketts, des Controllers und etwaiger Feldfehler, wenn Sie Dailymag über die Kontaktseite kontaktieren.
13. Warnsignale vor der Genehmigung einer BMS-fähigen Roboterbatterie
- Der Lieferant empfiehlt ein Akkupack basierend auf Nennspannung und Amperestunden, ohne nach dem Arbeitszyklus des Roboters oder der Mindestspannung des Controllers zu fragen.
- Der Spitzenstrom wird ohne Berücksichtigung von Impulsdauer, Wiederholrate, Ladezustand (SOC), Temperatur, Spannungseinbruch oder Kabel- und Steckerbedingungen angegeben.
- Die Schutzschwellenwerte werden ohne Berücksichtigung von Verzögerungen, Hysterese, Verriegelung und Wiederherstellungsverhalten angegeben.
- SOC und SOH werden auf einem Bildschirm angezeigt, ihre Bezugspunkte, Einheiten und ihr Aktualisierungsverhalten sind jedoch nicht definiert.
- RS485/CAN wird als Kompatibilitätsgarantie ohne Protokolldokumentation und Controller-Test behandelt.
- Das Ladegerät wird ausschließlich anhand der Nennspannung der Batterie ausgewählt, ohne Ladefreigabe oder unterbrochenen Ladetest.
- Die Probe besteht den Belastungstest auf dem Prüfstand, wird aber nicht auf Beschleunigung, Anheben, Andocken und das Verhalten bei der Rückkehr zum Ladevorgang getestet.
- Ein Wert von der Produktseite wird in die Angebotsanfrage kopiert, obwohl die Einheit, die Testbedingung oder die Version nicht übereinstimmen.
- Der Austausch von Zellen, BMS, Firmware, Steckverbindern oder Gehäusen ist ohne Änderungsprüfung zulässig.
- Der Lieferant kann die gelieferte Verpackung keiner Seriennummer, Charge, Revision oder Produktionsprüfdokumentation zuordnen.
Ein offener Punkt bedeutet nicht automatisch eine Ablehnung. Industrieprojekte beginnen oft mit unvollständigen Lastdaten oder einer Steuerung, die sich noch ändert. Entscheidend ist, ob der Lieferant die Lücke identifiziert, eine Messung oder Dokumentation vorschlägt, einen Verantwortlichen benennt und die Steuerungsspezifikation aktualisiert, sobald das Ergebnis vorliegt.
Häufig gestellte Fragen
Welche Funktion hat ein Batteriemanagementsystem (BMS) in einem Roboter-Akkupack?
Das Gebäudeleitsystem (BMS) überwacht elektrische und Temperaturbedingungen, leitet definierte Schutzmaßnahmen ein, schätzt den Ladezustand (SOC) und gegebenenfalls den Gesundheitszustand (SOH) und übermittelt Status- und Berechtigungsinformationen an Ladegerät und Robotersteuerung. Die genauen Funktionen hängen von der gewählten Hardware, den Parametern, der Firmware und der Projektdokumentation ab.
Ist ein hoher maximaler Dauerstrom für die Spitzenlast eines Roboters ausreichend?
Nein. Der maximale Dauerstrom ist keine vollständige Spitzenwertangabe. Der Käufer des Roboters muss Impulsdauer, Wiederholrate, Startladezustand (SOC), Temperatur, Spannungseinbruch, Mindestspannung des Controllers sowie die Nennwerte des BMS-Schaltpfads, der Sicherung, der Kabel und der Steckverbinder festlegen.
Warum kann der Ladezustand (SOC) eines Roboters beim Beschleunigen plötzlich abfallen?
Hohe Ströme verursachen einen kurzzeitigen Spannungsabfall und können die Grenzen einer spannungsbasierten Schätzung aufzeigen. Das Gebäudeleitsystem (BMS) kann Strom-, Spannungs- und Temperaturdaten kombinieren, das Verhalten muss jedoch weiterhin bei Lastereignissen getestet werden, bei denen der Roboter Entscheidungen trifft. Die Steuerung sollte vereinbarte Alarme und Reserveregeln verwenden, anstatt auf einen einzelnen instabilen Prozentsatz zu reagieren.
Worin besteht der Unterschied zwischen SOC und SOH?
Der SOC-Wert schätzt die aktuell verbleibende nutzbare Ladung. Der SOH-Wert vergleicht die aktuelle Kapazität, den Widerstand oder die Leistungsfähigkeit mit einem vereinbarten Referenzwert zu Beginn der Nutzungsdauer. Der SOC-Wert unterstützt Entscheidungen zur sofortigen Einsatzplanung und zum Ladevorgang; der SOH-Wert unterstützt Entscheidungen zur Wartung, Flottenplanung und zum Ende der Nutzungsdauer.
Beweist RS485/CAN, dass das BMS mit meinem Roboter kompatibel ist?
Nein. Es beschreibt eine physische Kommunikationsmöglichkeit, keine vollständige Schnittstelle. Überprüfen Sie Verkabelung, Nachrichtenbelegung, Einheiten, Timing, Alarme, Berechtigungen, Timeout-Verhalten, Firmware-Version und Testverfahren mit dem vorgesehenen Controller und Ladegerät.
Sollen die BMS-Schutzgrenzen direkt aus einem Standardpaket übernommen werden?
Nein. Die Grenzwerte hängen von der Zell- oder Modulkonfiguration, dem Ladegerät, dem Strompfad, der Robotersteuerung, der Temperatur, dem Gehäuse und dem Betriebsrisiko ab. Eine Standardplattform kann als Ausgangspunkt dienen, Produktionsgrenzen und Wiederherstellungsverhalten müssen jedoch für den jeweiligen Roboter freigegeben werden.
Ist die 51,2V 108Ah Roboterplattform von Dailymag eine universelle Lösung?
Nein. Die öffentliche Webseite bietet nützliche Referenzdaten mit 51,2 V Nennspannung, 108 Ah Nennkapazität, 58 V Ladespannung, 20 A Standardladung, 50 A Standardentladung, 150 A maximaler Dauerentladung, RS485/CAN, Abmessungen von 498 x 305 x 90 ± 0,5 mm und einem Gewicht von ca. 51,5 kg. Die Eignung hängt jedoch weiterhin vom Spannungsbereich des Roboters, der Last, dem Ladegerät, der Kommunikation, der Passform und der Validierung ab. Auch die Angaben zum Energiebereich müssen noch bestätigt werden.
Welche Werksdokumente sollten einem BMS-fähigen Muster beiliegen?
Fordern Sie die kontrollierte Spezifikation, Zeichnung, BMS-Parameterrevision, Kommunikationsdokument, Ladegerätanforderungen, Schutzprüfergebnisse, SOC/SOH-Definitionen, Serien- oder Losnummer, Prüfprotokoll, Abweichungen und Änderungskontrollregeln an. Fügen Sie den Produktionsprüfplan hinzu, bevor Sie ein Pilotlos freigeben.
Wie lange kann die Anpassung eines Roboterakkus dauern?
Die Serviceinformationen von Dailymag geben für Standardanpassungen eine Planungszeit von ca. 15–30 Werktagen und für Projekte mit höherem Forschungs- und Entwicklungsaufwand sowie umfangreichen Tests 45–60 Werktage an. Der endgültige Zeitplan hängt von der Fertigstellung des Designs, den Materialien, der Musteranzahl, dem Testumfang, der Zustimmung des Käufers sowie der Verpackung und dem Versand ab. Er sollte im Projektangebot bestätigt werden.
Was sollte ich zur Überprüfung eines Roboter-BMS einsenden?
Senden Sie bitte das Robotermodell, eine Zeichnung oder Fotos des Batteriefachs, das Spannungsfenster, Stromprotokolle oder Motor-/Controllerdaten, eine Beschreibung des Spitzenereignisses, Laufzeit und Reserve, Ladegerät, Kommunikationsanforderungen, Umgebungsbedingungen, Probenmenge, Prognose und Zielort. Kennzeichnen Sie unbekannte Werte als unbekannt; dies hilft dem Entwicklungsteam, Annahmen von Anforderungen zu unterscheiden.
Abschluss
Ein Roboter-Akkumulator mit Batteriemanagementsystem (BMS) sollte als geregeltes Stromversorgungssystem zugelassen werden, nicht als Gehäuse, das zufällig Zellen enthält. Der Spitzenstrom muss als zeitgesteuertes und wiederholbares Ereignis erfasst werden. Der Schutz muss Schwellenwerte, Verzögerungen, Alarme und Wiederherstellungsmechanismen umfassen. Der Ladezustand (SOC) muss reale Betriebsentscheidungen unterstützen, während der Gesundheitszustand (SOH) einen definierten Basiswert und einen Aktionsschwellenwert verwenden muss. RS485/CAN muss durch ein Datenwörterbuch und einen Controller-Test abgesichert sein. Ladegerät, mechanisches Gehäuse, Wärmeleitpfad und Produktionsdokumentation sind Teil derselben Entscheidung.
Die öffentliche Roboterplattform von Dailymag und ihre Dienstleistungen für Produktdesign, Mustererstellung, Forschung und Entwicklung, Qualitätsmanagement, Verpackung, Logistik und Kundendienst bieten einen praktischen Ausgangspunkt für Gespräche mit OEMs. Die endgültige Genehmigung sollte auf der aktuellen Spezifikation, konfigurationsspezifischen BMS-Informationen, einem produktionsreifen Muster, einer repräsentativen Robotermission, nachvollziehbaren Testprotokollen, vereinbarten Mindestbestellmengen und Lieferzeiten sowie einem Änderungsmanagementprozess basieren.
Für eine Projektprüfung senden Sie bitte die Roboterlastbeschreibung, die Zeichnung des Batteriefachs, Details zu Ladegerät und Steuerung, das erforderliche SOC/SOH-Verhalten, RS485/CAN-Dokumente, den Validierungsplan und die Prognose. Über die Kontaktseite von Dailymag können die Informationen an die zuständige Entwicklungsabteilung und das Angebotsteam weitergeleitet werden.